Un robot blando de seis patas, sin electrónica, corre a unos 17 km/h
Ingenieros de UC San Diego imprimen en 3D un robot blando que corre hasta a 4,72 m/s con aire comprimido y sin electrónica. Todavía necesita un tubo conectado a un compresor.
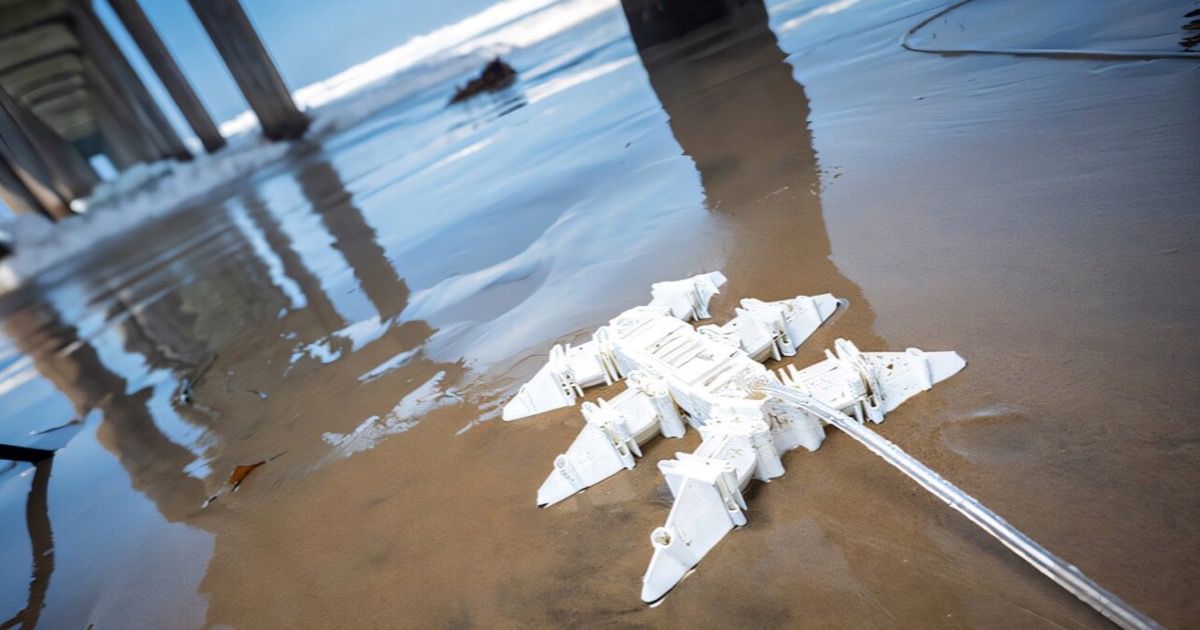
Un robot de seis patas corre a unos 17 kilómetros por hora y no lleva chip, ni batería, ni cableado eléctrico. Se mueve con aire comprimido que le llega por un tubo y circula por conductos y válvulas de su propio cuerpo, impresos junto con él. Lo han construido ingenieros de la Universidad de California en San Diego (UC San Diego), que lo presentan como el robot hecho íntegramente de materiales blandos más rápido hasta ahora: alcanza hasta 4,72 metros por segundo, según su nota de prensa [en]. El trabajo se publicó el 18 de noviembre en Science Robotics [en].
Un cuerpo que hace de cerebro
El robot sale de una impresora 3D de una sola vez y con un único material, sin piezas rígidas que ensamblar. Tampoco necesita electrónica para decidir cuándo mueve cada pata: de eso se encargan las cámaras, los tubos y las válvulas internos, que dejan pasar el aire en el momento oportuno. El equipo lo dirige el profesor Michael T. Tolley, con el investigador posdoctoral Yichen Zhai al frente del trabajo.
Su antecesor, el primer robot de este tipo que construyeron en 2022, avanzaba solo 4 centímetros por segundo. Subir la presión del aire habría acelerado las patas, pero con un problema: el aire salía del robot todavía cargado de energía y se desperdiciaba. Para aprovecharlo, copiaron un truco de la máquina de vapor de expansión compuesta, en la que el vapor se expande por varias cámaras sucesivas.
En el robot, el aire pasa dos veces por el cuerpo. Primero recorre unas cámaras pequeñas de alta presión que accionan las válvulas; después se expande en otras más grandes, de baja presión, que mueven las seis patas. También tuvieron que agrandar el robot y sus estructuras internas para que aguantaran más presión y más caudal. El resultado es una máquina más de 100 veces más rápida que la de 2022: lo que aquella tardaba casi dos minutos en recorrer, esta lo cubre en un segundo.
Dónde ha corrido
Los ingenieros lo probaron sobre hormigón, grava, césped, mantillo y arena. También baja escaleras, nada en la superficie y sigue caminando sumergido. La foto oficial lo muestra sobre arena mojada, con el tubo del aire saliendo del cuerpo.
Zhai, que firma el trabajo, lo describe como «un paso hacia robots complejos y potentes que se puedan imprimir en una impresora de sobremesa con materiales baratos», según la nota de la universidad.
Lo que todavía lo ata
Hoy solo funciona conectado a una fuente de aire comprimido, como un compresor convencional. El primer robot sí salió a la calle sin tubo, con un cartucho de gas, pero una carga le daba unos 80 segundos de marcha sobre una superficie lisa, según New Atlas [en]. Para que el nuevo se mueva sin cable, el equipo quiere reducir el aire que consume y probar con cartuchos compactos. La nota habla además de diseños futuros con movimientos más complejos, como girar y manipular objetos.
Los autores sitúan estos robots allí donde la electrónica falla o estorba: zonas con radiación o campos magnéticos intensos, catástrofes y exploración espacial. Son aplicaciones que imaginan, no pruebas hechas. Otros grupos exploran el aire como forma de mover patas. En mayo, la Universidad de Edimburgo presentó con Flex Printer una impresora barata que fabrica pequeños robots de cuatro patas que echan a andar nada más salir de la máquina. El cuadrúpedo HARP, de Arizona State University, también anda con músculos neumáticos, pero lleva a bordo su propia alimentación y su electrónica.
Fuentes
- The fastest soft robot ever built doesn’t need electronics to function, nota de UC San Diego en Tech Xplore [en]
- Yichen Zhai et al., «Printing powerful soft robots on a desktop», Science Robotics [en]
- Air-powered hexapod robot is 3D-printed in one soft n’ squishy piece, New Atlas [en]
- These electronics-free robots can walk right off the 3D-printer, UC San Diego en ScienceDaily [en]
- Imagen: David Baillot / UC San Diego [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.