Coglet: nueve servos para construir un compañero de escritorio
Coglet combina piezas impresas, nueve servos y una placa abierta. Qué incluye el kit, cómo se calibra y por qué el USB de programación no mueve los motores.
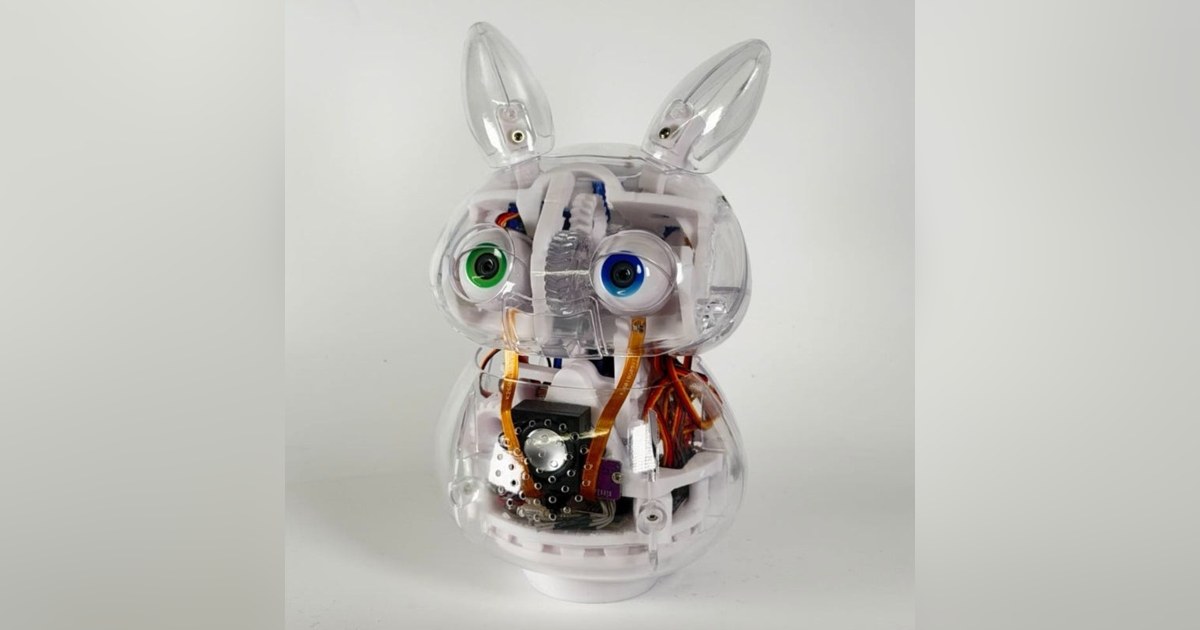
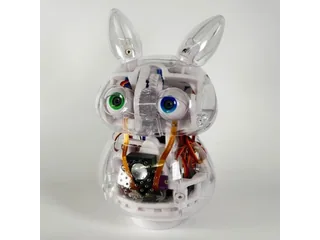
Coglet convierte la cara de un pequeño compañero de escritorio en un proyecto de mecánica y electrónica. Sus ojos, orejas y boca se mueven mediante servos, y las carcasas impresas permiten cambiar su aspecto sin comprar otro robot. El diseño pasó del prototipo de diciembre de 2025 a una revisión de producción en septiembre de 2026, según el historial técnico de CogNog.
La utilidad del proyecto está en poder montar, comprender y modificar esa expresividad. Quien busque un compañero listo para sacar de la caja debe tener en cuenta que el kit exige ensamblaje y ajustes. La ficha de Coglet reúne los componentes principales y los límites de la configuración publicada.
Una cara repartida entre nueve servos
El esquema asigna un motor a cada oreja, uno al párpado, uno a la boca y uno a cada ojo. Otros dos inclinan el cuello y el último gira la base. Ese reparto permite identificar qué mecanismo produce cada gesto y comprobarlo por separado durante el montaje.
La placa utiliza un ESP32-S3 junto a un RP2040. El primero se ocupa de funciones relacionadas con audio, visión y comunicaciones; el segundo controla los movimientos. Un controlador PWM distribuye las señales a los servos. Que la placa admita más conexiones no significa que el Coglet publicado tenga más articulaciones.
La tienda de NMRobotics ofrece distintas combinaciones de piezas y acabados. Antes de pedirlo conviene revisar si se eligen componentes electrónicos, piezas internas impresas y carcasa, porque disponer del diseño imprimible no equivale a recibir todas esas piezas en el paquete. Los acabados pertenecen al mismo modelo.
Dos conexiones USB con consecuencias distintas
Un detalle importante aparece en la alimentación: el puerto usado para programar puede encender la electrónica sin dar corriente a los servos. Un robot conectado al ordenador que no mueve la cara no demuestra, por sí solo, que los motores estén averiados.
La documentación recomienda una fuente de 5 V y 3 A para la entrada de alimentación. Cuando se utiliza el adaptador USB a JST-XH de Coglet, especifica un cable USB-A a USB-C. También describe un interruptor de calibración que coloca los servos en su posición de referencia y un botón de prueba para comprobar su recorrido.
Son recursos útiles antes de cerrar la carcasa: ayudan a centrar los mecanismos y a detectar un montaje que fuerza una articulación. Debe seguirse la guía de ensamblaje correspondiente a la revisión de placa recibida.
La visión y la conversación tienen requisitos propios
El seguimiento de caras se plantea mediante un módulo Grove Vision AI, con procesamiento local. Es una opción de hardware concreta, distinta de la cámara GC0308 utilizada por otras funciones del sistema. Esta última tiene un conexionado personalizado: la coincidencia del nombre del sensor no garantiza compatibilidad eléctrica.
El repositorio del proyecto emplea XiaoZhi AI como punto de partida para la conversación, pero explica que los desarrolladores pueden usar otras soluciones. NMRobotics menciona además un panel alternativo de ejecución local todavía en desarrollo. Conviene distinguir esa posibilidad futura de las herramientas y componentes que ya tienen documentación de montaje.
Fuentes
- NMRobotics: Coglet Complete Kit [en]
- NMRobotics: recursos y componentes de Coglet [en]
- Will Cogley: documentación de CogNog [en]
- Will Cogley: repositorio abierto de Coglet [en]
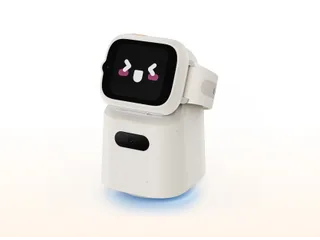
Imagen: Fotografía oficial de Coglet completo con carcasa transparente y orejas, que deja ver los mecanismos internos de su cara y cuello. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.