cyber:bot: cómo se reparten el trabajo sus dos controladores
cyber:bot combina micro:bit con un Propeller que gestiona servos y sensores. Qué aporta esa arquitectura y cómo preparar una primera práctica con Python.
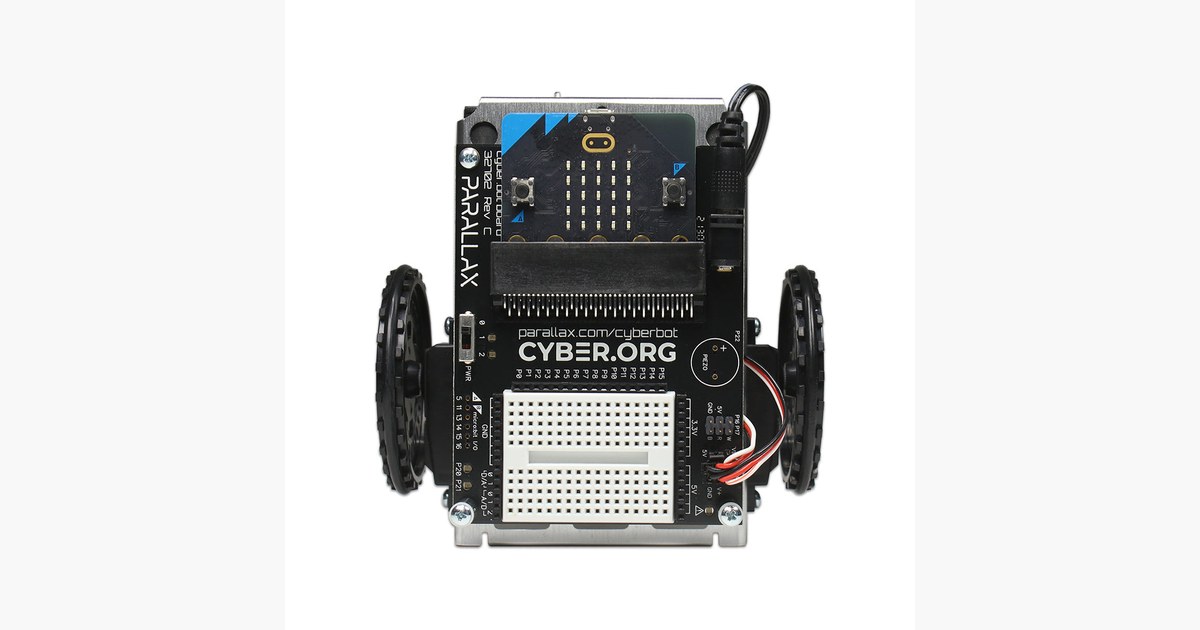
En cyber:bot, el micro:bit ejecuta el programa del alumno y un Propeller preprogramado ayuda con servos y sensores. La documentación de Parallax describe ese reparto para ampliar lo que puede hacerse con la placa educativa.
El kit 32700 incluye micro:bit y placa cyber:bot. Es una distinción relevante frente a comprar solo la placa de recambio, que no constituye un robot completo.
Programar una respuesta que se pueda observar
Una primera práctica puede construir una entrada de contacto en la placa de pruebas y pedir al robot que detenga las ruedas al activarse. Permite relacionar circuito, lectura y acción sin empezar por una navegación compleja.
La serie oficial de tutoriales comienza por preparar software y bibliotecas, y después aborda montaje, maniobras y sensores. Seguir ese orden ayuda a separar un circuito mal conectado de un error en el programa.
Parallax presenta Python con Mu o un editor MicroPython en línea. Los ejemplos específicos de cyber:bot utilizan su biblioteca y hardware; no basta con trasladar sin cambios un programa de otro robot con micro:bit.
Revisar servos y alimentación
El fabricante indica montaje sin soldadura y cinco pilas AA aportadas por el usuario. También explica que los puentes junto a los conectores seleccionan la alimentación de los puertos de servo. La revisión y el voltaje deben seguir las instrucciones del kit, antes de intentar resolver una falta de movimiento por software.
El ActivityBot 360° utiliza otra placa y servos con realimentación.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.