Finch 2.0: seguir una linterna cruzando sensores y ruedas
Finch 2.0 puede orientarse hacia una linterna con dos sensores de luz y Snap!. Cómo conectar cada lectura a la rueda contraria y limitar la velocidad del ejercicio.
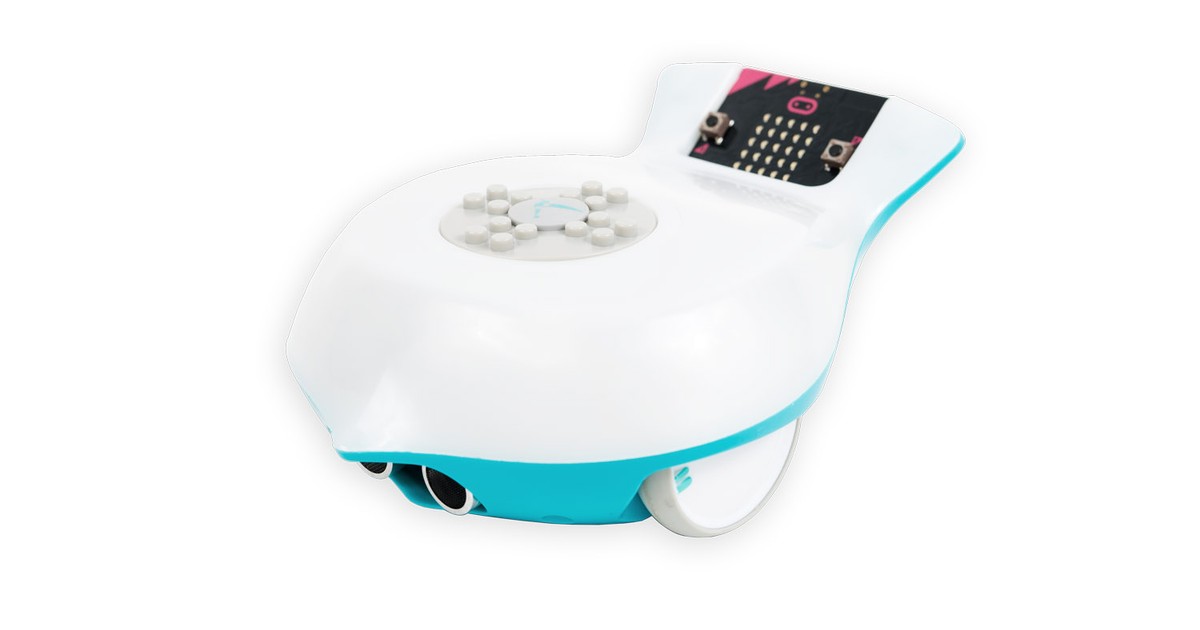
BirdBrain Technologies Finch Robot 2.0 puede orientarse hacia una linterna haciendo que cada sensor de luz controle la rueda del lado contrario. Es una actividad para aprender a relacionar una lectura con un movimiento: necesita un programa y una micro:bit instalada, pero no una cámara ni un modelo de inteligencia artificial. Con Snap!, el ordenador mantiene el control por Bluetooth durante el ejercicio.
La propuesta parte de Light Follower, una actividad existente del fabricante [en]. Esta guía documental desarrolla su lógica con un ejemplo de velocidad reducida; no presenta una función recién estrenada ni una prueba propia. Permite aprovechar el mismo robot de nuestros ejercicios de dibujo con Finch 2.0 para trabajar ahora con una señal que cambia durante el recorrido.
La rueda contraria convierte más luz en un giro
Si iluminas sobre todo el sensor izquierdo, necesitas que la rueda derecha avance más deprisa que la izquierda para curvar el recorrido hacia ese lado. La actividad de BirdBrain propone precisamente ese cruce: lectura derecha hacia rueda izquierda y lectura izquierda hacia rueda derecha.
Conectar cada sensor a la rueda de su mismo lado cambia la respuesta. Una luz más intensa a la izquierda acelera entonces esa rueda y favorece un giro hacia la derecha. Puedes comparar ambos montajes del programa sin cambiar un cable del robot.
Los sensores de luz de Finch 2.0 [en] están bajo la carcasa, en la parte superior de la cabeza. En Snap! devuelven valores de 0 a 100, de oscuro a luminoso. Son lecturas de intensidad, no coordenadas de la linterna ni una identificación del objeto que la sostiene.
Antes de activar las ruedas, muestra cada lectura con el bloque say dentro de un bucle forever. Acerca la luz a un lado y después al otro. Para obtener un giro, el programa necesita una diferencia entre ambas entradas; si las dos permanecen cerca de 100, conectar bien los bloques no creará esa diferencia. Cambia la posición de la linterna y observa los números antes de modificar el movimiento.
Montar el bucle y conservar una parada accesible
En Snap!, utiliza Finch Wheels, que permite fijar por separado las dos velocidades. La referencia de bloques de Finch 2.0, PDF [en] admite valores de −100 a 100 %; los negativos hacen retroceder la rueda. Para empezar, proponemos dividir cada lectura entre cuatro:
- Bajo el evento de bandera verde, coloca un bucle
forever. - Dentro añade
Finch Wheels. En su entrada izquierda, introduce el sensor derecho dividido entre 4. - En la entrada derecha, introduce el sensor izquierdo dividido entre 4.
El resultado limita las órdenes al intervalo de 0 a 25 %. Es una elección para este ejercicio, no un ajuste prescrito por BirdBrain ni una velocidad mínima garantizada. Por ejemplo, con lecturas hipotéticas de 80 a la izquierda y 20 a la derecha, las órdenes serían 5 % para la rueda izquierda y 20 % para la derecha.
Apagar la linterna no equivale a detener Finch. La iluminación de la habitación puede mantener ambas lecturas por encima de cero. Además, este programa no utiliza el sensor de distancia para evitar obstáculos. Haz la actividad sobre un suelo interior despejado, con espacio para intervenir, y conserva a mano el botón rojo de parada de Snap!.
El tutorial de control de ruedas [en] explica que Finch Wheels conserva la velocidad hasta recibir otra orden de movimiento o parada. Finch Stop detiene ambas ruedas. Añadirlo en otro programa que siga compitiendo con el bucle puede producir una parada seguida de una nueva orden de avance: detén también la ejecución del seguimiento.
Preparar Snap! y el material que falta
Necesitas Finch 2.0 cargado, una micro:bit, cable USB de datos, ordenador con Bluetooth y una linterna. El robot comercial lleva las ruedas montadas; la preparación consiste en instalar la placa y configurar la conexión.
La puesta en marcha oficial de Snap! [en] indica cargar el archivo HEX de BirdBrain para el modo Bluetooth si la placa aún no lo tiene. Después se retira el USB y se abre el editor BirdBrain Snap! en Chrome o Edge, con cookies de terceros permitidas. Find Robots permite elegir el identificador de Finch. Los tutoriales están en inglés; conviene acompañar a quien todavía no domine los bloques de operadores y control.
En Europa, RobotShop ofrece Finch 2.0 con micro:bit, referencia RB-Bir-19 / FR-2_MBIT, por 198 €, impuestos incluidos, con portes calculados al finalizar la compra. España figura entre los destinos, pero la ficha muestra «Reabastecimiento pronto». La orientación de edad es de cinco años en adelante para el producto; no significa que cualquier niño de esa edad pueda preparar este bucle sin ayuda.
Cambiar una sola relación para entender el resultado
Science World propone trabajar el método científico con Finch [en] mediante observaciones, hipótesis y pruebas. Aquí puedes aplicarlo anotando hacia dónde esperas que gire antes de intercambiar las conexiones de los sensores en los bloques. Conserva la posición inicial, la iluminación y el divisor de velocidad para comparar ese único cambio.
Entre los robots educativos, este ejercicio ofrece una forma visible de estudiar control reactivo: las ruedas responden a la luz que llega en ese momento. Si quieres que se detenga al perder la linterna, el siguiente trabajo es medir la luz ambiente y programar una condición de parada. Copiar un umbral de otra habitación no garantiza la misma respuesta.
Fuentes
- BirdBrain — Light Follower: cruce de sensores y ruedas [en]
- BirdBrain — entradas de Finch 2.0 en Snap!: sensores de luz y lectura en pantalla [en]
- BirdBrain — referencia de bloques de Finch 2.0 para Snap!, PDF [en]
- BirdBrain — configuración de Bluetooth, editor y control de ruedas en Snap! [en]
- RobotShop Europa — Finch 2.0 con micro:bit, referencia y condiciones de compra
- Science World — método científico con robots Finch [en]
- Imagen: fotografía oficial de Finch 2.0 publicada por BirdBrain [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.