HENGBOT Sirius: programar un perro robot de menos de un kilo
Sirius permite crear movimientos con fotogramas clave, Python y WebSocket. Qué documenta su manual sobre autonomía activa, carga y uso sobre una mesa.
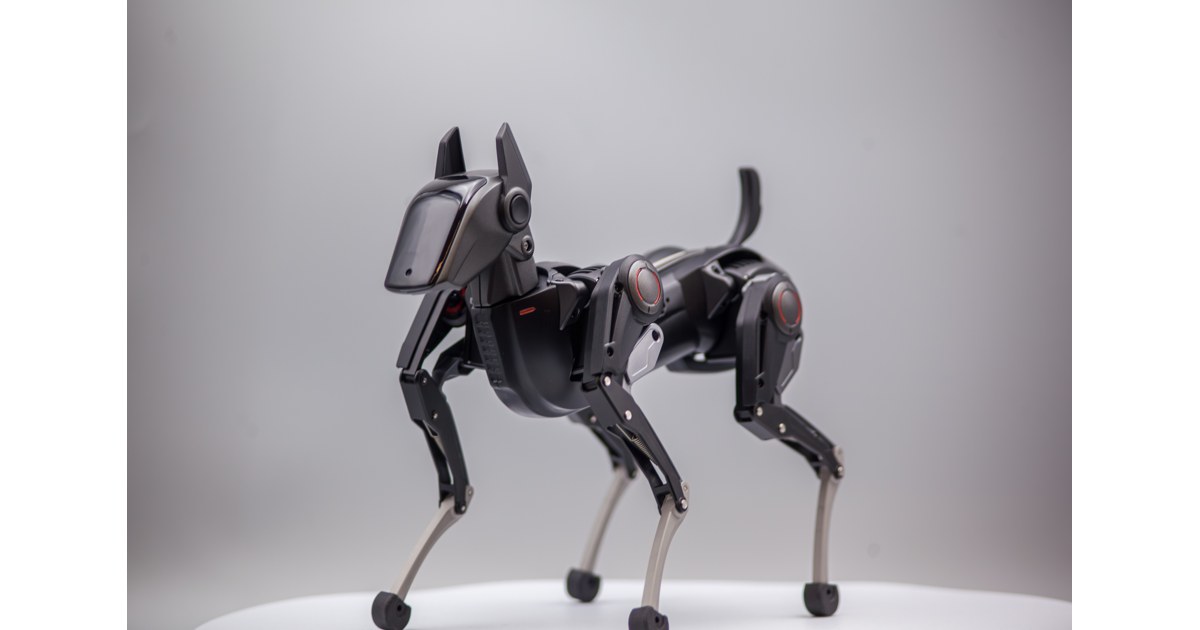
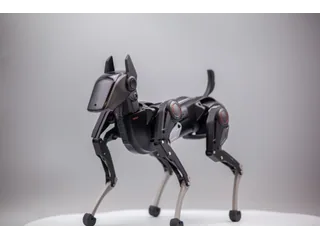
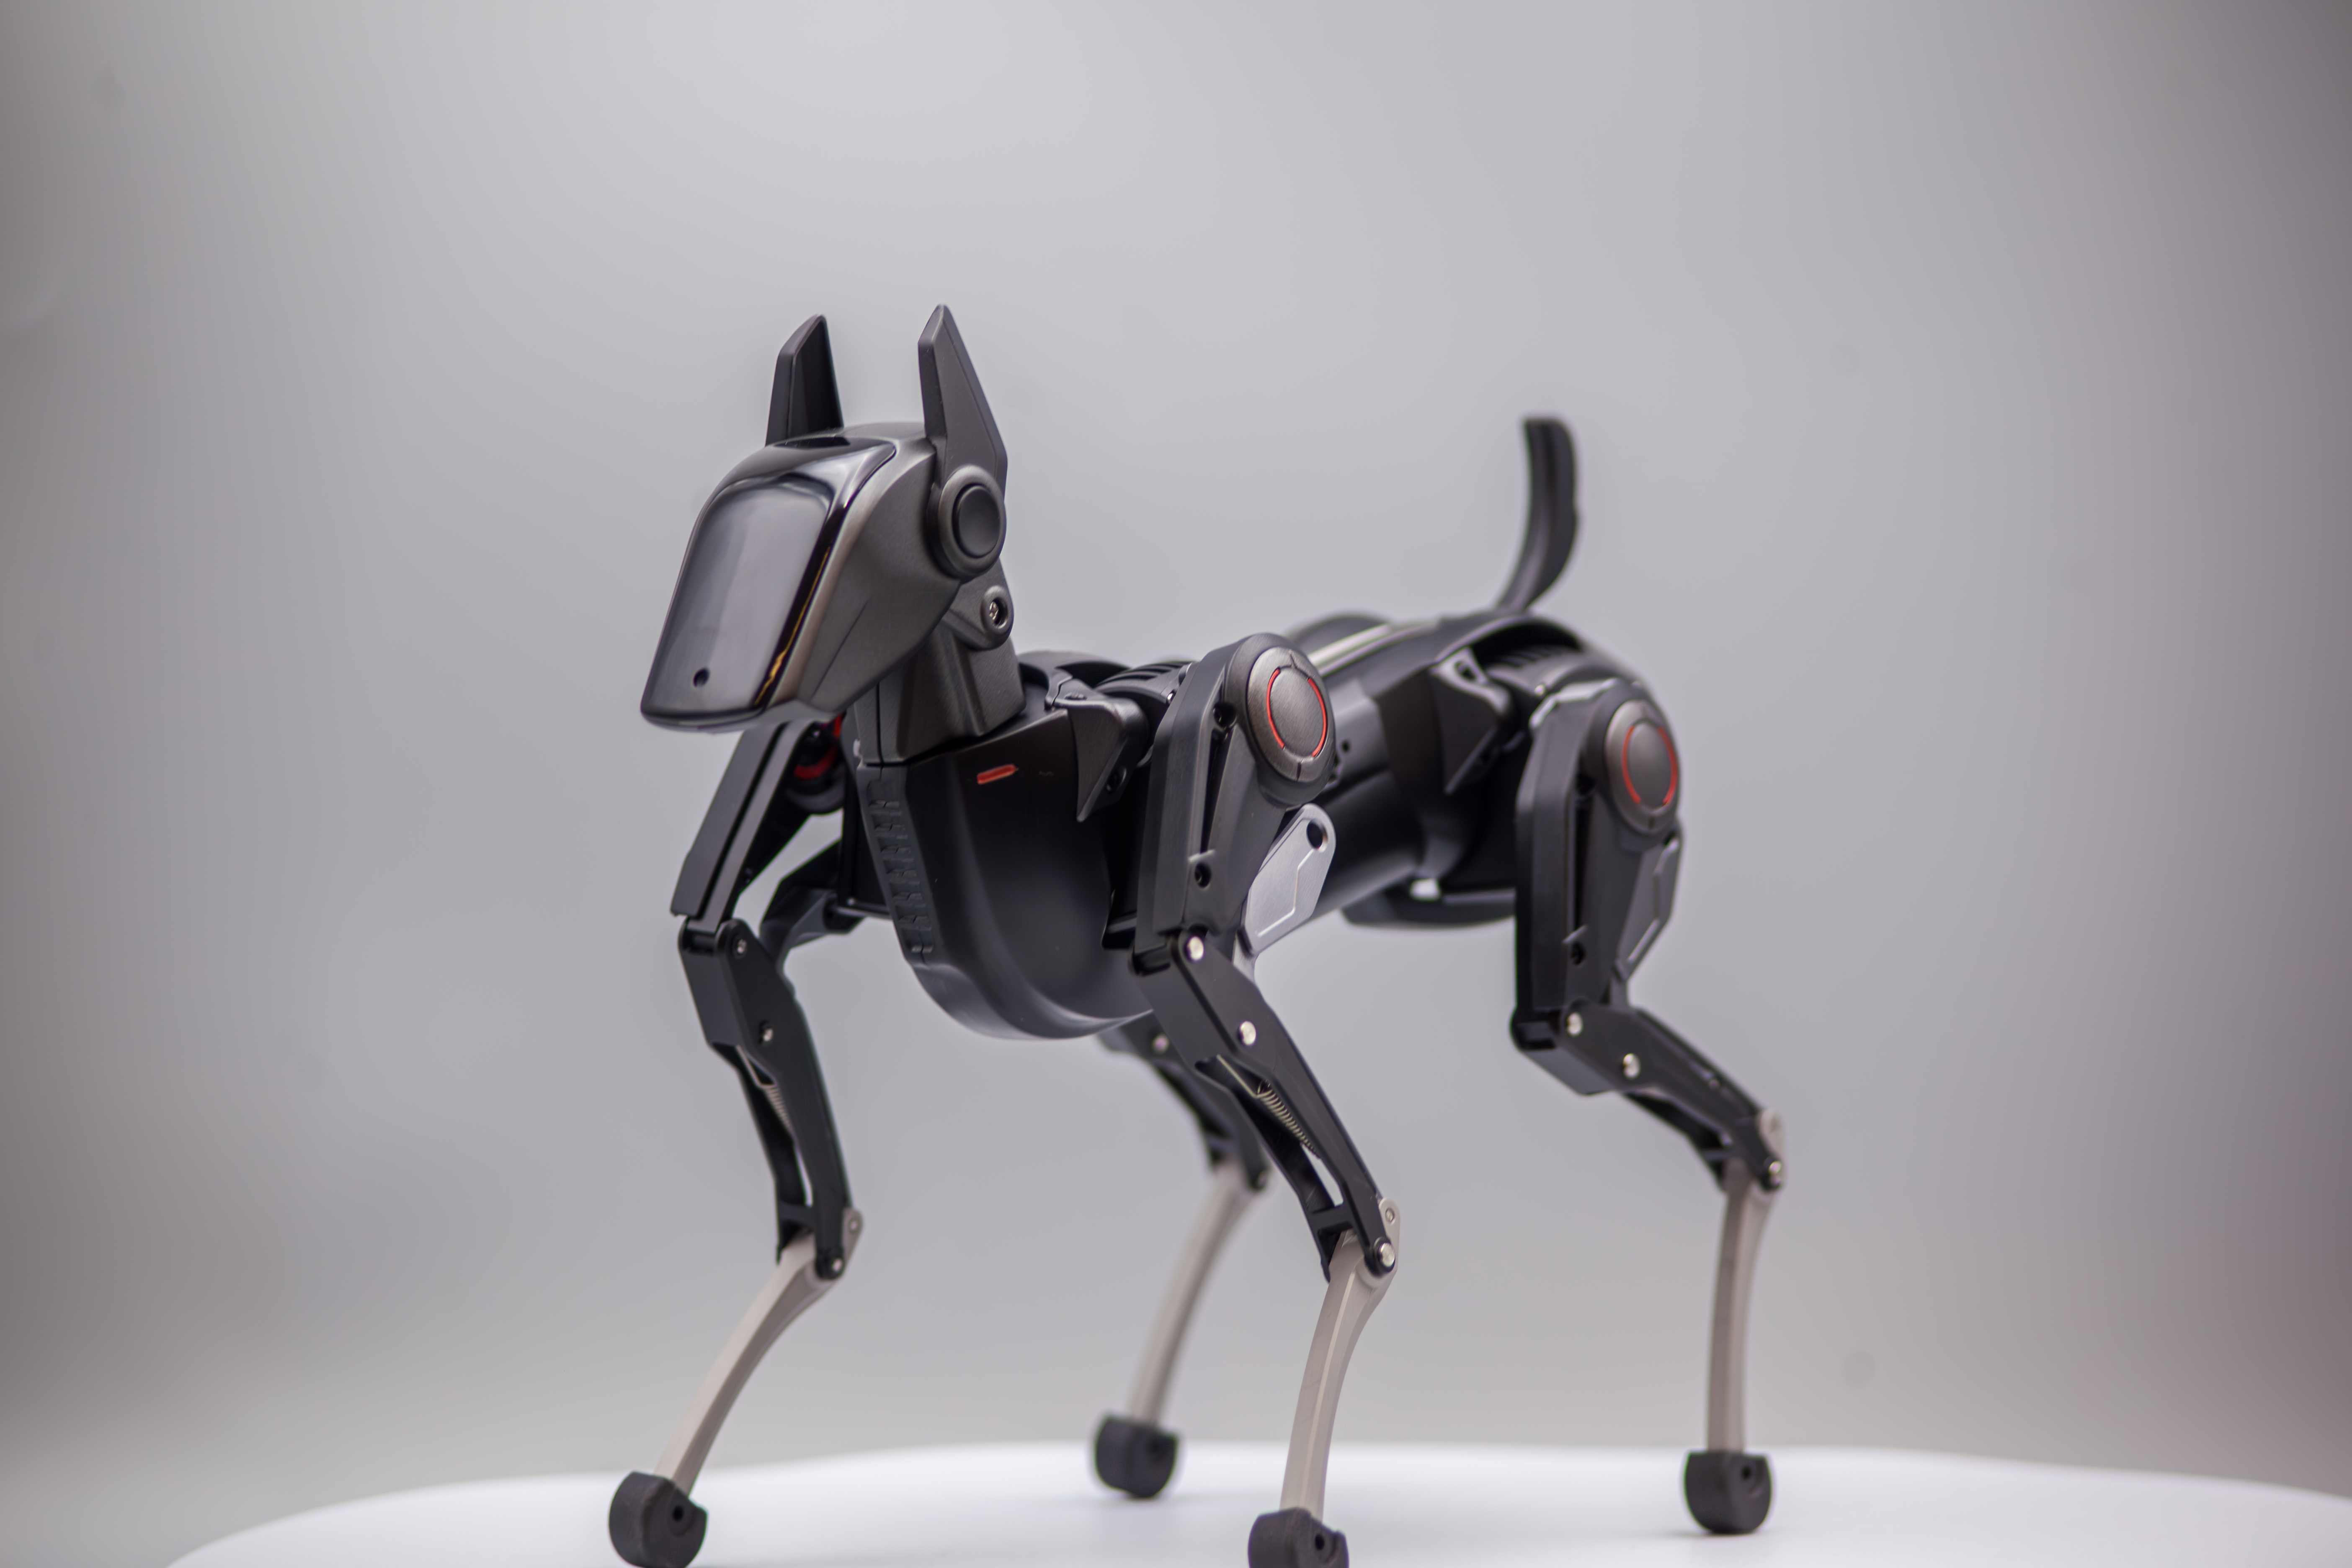
El HENGBOT Sirius es un cuadrúpedo de 960 gramos que permite pasar del control con una aplicación a la creación de movimientos con Python. Su manual también documenta una API WebSocket y un editor de acciones mediante fotogramas clave. Esas herramientas aportan un recorrido concreto para quien quiere experimentar con un robot pequeño sobre una superficie preparada.
La presentación pública de 2025 describe un compañero interactivo. La web actual mantiene una lista de espera; el manual permite conocer su funcionamiento, pero no confirma por sí solo que exista una unidad disponible para entrega inmediata.
Empezar con acciones y construir secuencias
La documentación organiza el aprendizaje por niveles. El primero explica la puesta en marcha, la conexión y el control básico de postura, cabeza y marcha desde la aplicación. El siguiente introduce Keyframe Mode y una interfaz de arrastrar y soltar para construir acciones.
Un fotograma clave representa una posición o estado dentro de una secuencia. Combinar varios permite definir una transición reproducible y ajustar el movimiento por etapas, en lugar de depender únicamente de una animación predefinida.
Las rutas de Python y WebSocket permiten controlar estados de movimiento desde código. El manual las plantea como interfaces para desarrollo adicional. Sirius utiliza Linux y enumera C, C++ y Python entre sus lenguajes de programación.
La cabeza también funciona como interfaz. Los botones de las orejas permiten seleccionar o ajustar opciones y el contacto sobre la parte superior confirma la elección. El manual incluye emparejamiento de un mando Bluetooth para controlar marcha, cabeza y cuerpo.
La autonomía de espera no es la autonomía de movimiento
La tabla técnica distingue cien a ciento veinte minutos en espera y cuarenta y cinco a cincuenta en uso activo. Para una sesión de programación con movimientos repetidos, la segunda referencia resulta más pertinente.
Sirius mide 250 por 130 por 250 milímetros. La carga máxima publicada es de trescientos gramos y la velocidad máxima, de 0,4 metros por segundo. Son límites del fabricante, no resultados medidos por esta publicación.
La entrada de alimentación utiliza PD de treinta vatios. El manual anuncia aproximadamente cincuenta minutos de carga con el robot apagado y recomienda el adaptador oficial. Al detectar batería baja, el equipo avisa y recoge las extremidades antes de apagarse.
Preparar la superficie de experimentación
El manual recomienda una mesa limpia o suelo plano y un entorno de diez a treinta grados. Evita uso sobre suelo exterior con agua u otros líquidos. La plataforma sirve para explorar movimiento en un espacio controlado, sin trasladarle las condiciones de uso de un perro robot industrial.
Los motores pueden calentarse durante sesiones prolongadas. Sirius incorpora protección que desactiva el accionamiento cuando la temperatura supera sus condiciones de trabajo y permite retomarlo al enfriarse.
Para valorar Sirius, el punto de partida es la documentación: editor de secuencias, interfaces de código y límites de sesión. El precio, plazo de entrega y servicios asociados deben confirmarse cuando la marca concrete su oferta comercial.
La ficha de HENGBOT Sirius reúne los datos documentados, sus límites y los enlaces del fabricante.
Fuentes
- Sirius y estado de la lista de espera [en]
- Manual, autonomía y rutas de programación [en]
- Presentación de Sirius en junio de 2025 [en]
Imagen: Fotografía oficial de HENGBOT Sirius de cuerpo completo, de pie sobre una mesa. Archivo oficial.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.