JetHexa: distinguir el mapa del lidar y la cámara de profundidad
JetHexa combina seis patas con cursos de percepción y navegación. Su documentación permite comparar un barrido lidar con imágenes y nubes de puntos de profundidad.
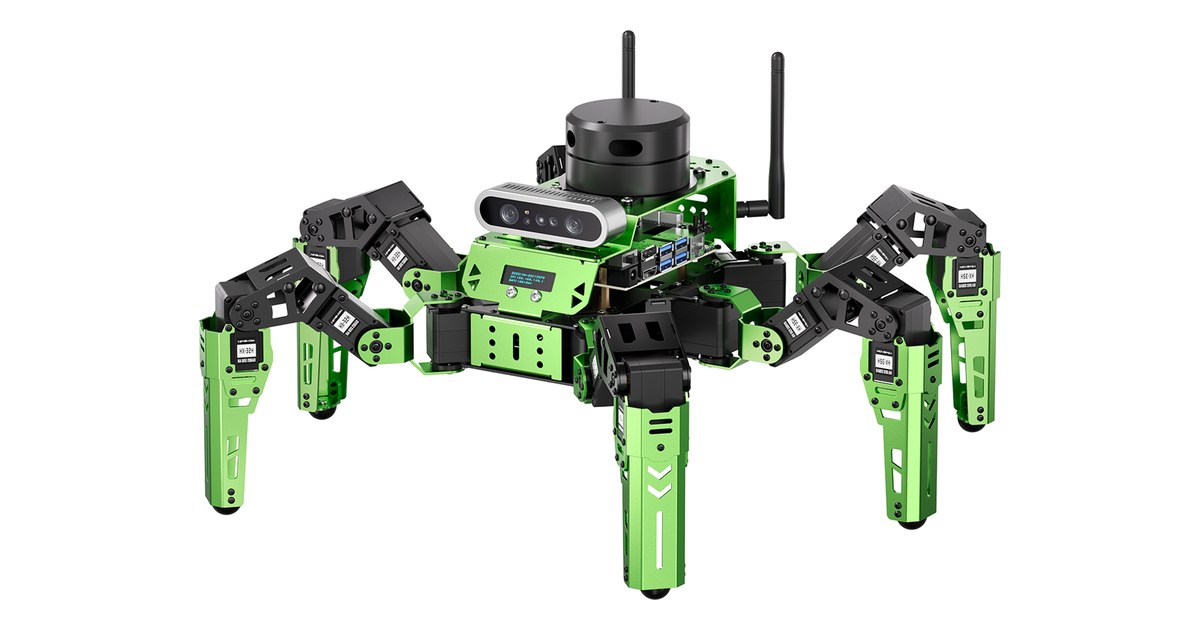
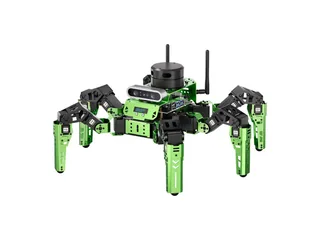
Un mapa puede utilizar datos que describen el entorno de formas diferentes. JetHexa es un hexápodo educativo con Jetson Nano y documentación para actividades de lidar y cámara de profundidad.
Hiwonder combina locomoción, visión y navegación en sus cursos. La propuesta permite estudiar qué ve cada sensor antes de intentar relacionar su información con una marcha de seis patas.
Un barrido tiene un plano de referencia
El mensaje LaserScan de ROS describe medidas de distancia tomadas en un plano, con ángulos y límites de rango. Esa estructura ayuda a interpretar lo que se muestra en una visualización del lidar.
Una actividad inicial puede mantener el robot quieto y situar un objeto dentro del plano de observación. Se compara la lectura con otra posición del mismo objeto, sin cambiar el programa de marcha.
La altura y la orientación del sensor importan para saber qué parte del entorno atraviesa el barrido. Un elemento que queda fuera de ese plano puede necesitar otra forma de percepción.
Esta comprobación ofrece una base para leer un mapa. Antes de explicar una ruta, interesa entender qué medidas han contribuido a representarla.
La profundidad describe otra geometría
Hiwonder dedica un bloque del curso a imágenes de profundidad y nubes de puntos. La ficha presenta configuraciones con cámara Astra Pro Plus y actividades de mapa tridimensional.
Una nube de puntos permite representar posiciones en tres dimensiones. La información sigue necesitando una relación de coordenadas con el robot para utilizarse dentro de una tarea.
El ejercicio puede observar el mismo objeto con lidar y profundidad. Se anota qué parte aparece en cada representación y qué cambia al desplazarlo en altura.
El ArmPi Ultra utiliza profundidad para manipulación. JetHexa permite estudiar esa percepción en un cuerpo que también puede caminar y modificar su postura.
La marcha cambia el montaje del sensor
Las seis patas permiten variar la posición y la orientación del cuerpo. El programa de locomoción determina cómo se desplaza la estructura donde están instalados los sensores.
Por eso resulta útil comparar primero datos con el cuerpo quieto y después durante un movimiento corto. La observación permite relacionar cambios de percepción con cambios de postura.
Los cursos incluyen movimiento, calibración y navegación en apartados diferentes. Seguir esa separación permite revisar cada parte sin mezclar una configuración de sensor con una orden de marcha.
El miniHexa ofrece otro inicio para estudiar seis patas. JetHexa añade una plataforma de cómputo y percepción con un proyecto de software más amplio.
Revisar los sensores del kit elegido
La tienda de Hiwonder muestra 709,99 dólares estadounidenses para Standard Kit. También ofrece configuraciones Intermediate, Advanced y Ultimate, con otro equipamiento y precio.
La lista del paquete es importante antes de preparar una actividad de cámara de profundidad o de voz. Una función descrita para la plataforma debe relacionarse con los sensores y módulos de la configuración elegida.
El manual organiza sus recursos por cursos y publica archivos del sistema. Conviene conservar la versión del robot y las conexiones que acompañan a esos ejemplos.
Un primer proyecto puede ser una comparación de percepción con el robot quieto. Después se añade una marcha breve y se explica qué cambió en la representación del entorno.
JetHexa permite reunir locomoción y mapa en un mismo cuerpo. El aprendizaje gana precisión cuando se identifica el tipo de medida, su posición de referencia y el movimiento que ocurre mientras se obtiene.
Imagen: Hiwonder, JetHexa.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.