R.A.D. v2: un brazo robótico imprimible dirigido con una réplica
Kelton Serra comparte los archivos y el código de su brazo robótico R.A.D. v2. Una pequeña réplica con potenciómetros sirve de mando, pero hay que montar la electrónica.
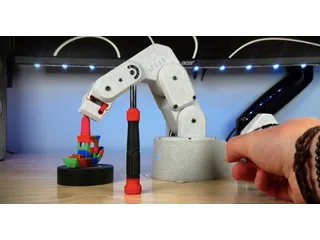
El R.A.D. v2 de Kelton Serra es un brazo robótico que puedes construir con piezas impresas en 3D y dirigir con una pequeña réplica que se mueve con la mano. Al girar las articulaciones del mando, los potenciómetros indican al Arduino qué posición deben adoptar los servos del brazo. Serra comparte los archivos y el código [en]; sigue siendo un proyecto para montar, cablear y ajustar, no un robot listo para trabajar al sacarlo de una caja.
La idea resulta útil para aprender qué ocurre entre una orden física y el movimiento de una articulación. También permite practicar agarres sencillos sin escribir una trayectoria para cada intento. El creador mostró esta segunda versión a principios de septiembre; Arduino describió el rediseño el día 10 [en]. No hay una prueba documentada de carga útil o precisión que permita presentarlo como herramienta de manipulación para tareas domésticas.
El mando reproduce la forma del brazo
En lugar de asignar cada eje a un botón de un mando convencional, Serra ha hecho una réplica articulada. Cada potenciómetro entrega una tensión proporcional a la posición de su articulación. Según la explicación técnica de Arduino [en], una placa Nano ESP32 lee esas señales y da las órdenes a los servomotores mediante una controladora de servos. Mover el mando ofrece una forma directa de comprobar si un giro del codo, la muñeca o la pinza produce el efecto esperado.
Ese control manual tiene un límite claro: una persona debe guiar el movimiento. El diseño descrito no incluye una cámara que localice objetos ni un sistema de navegación para que el brazo decida por sí mismo qué recoger. Si el objetivo es aprender a programar secuencias automáticas, habrá que trabajar también sobre el código publicado y comprobar cómo responde el montaje propio.
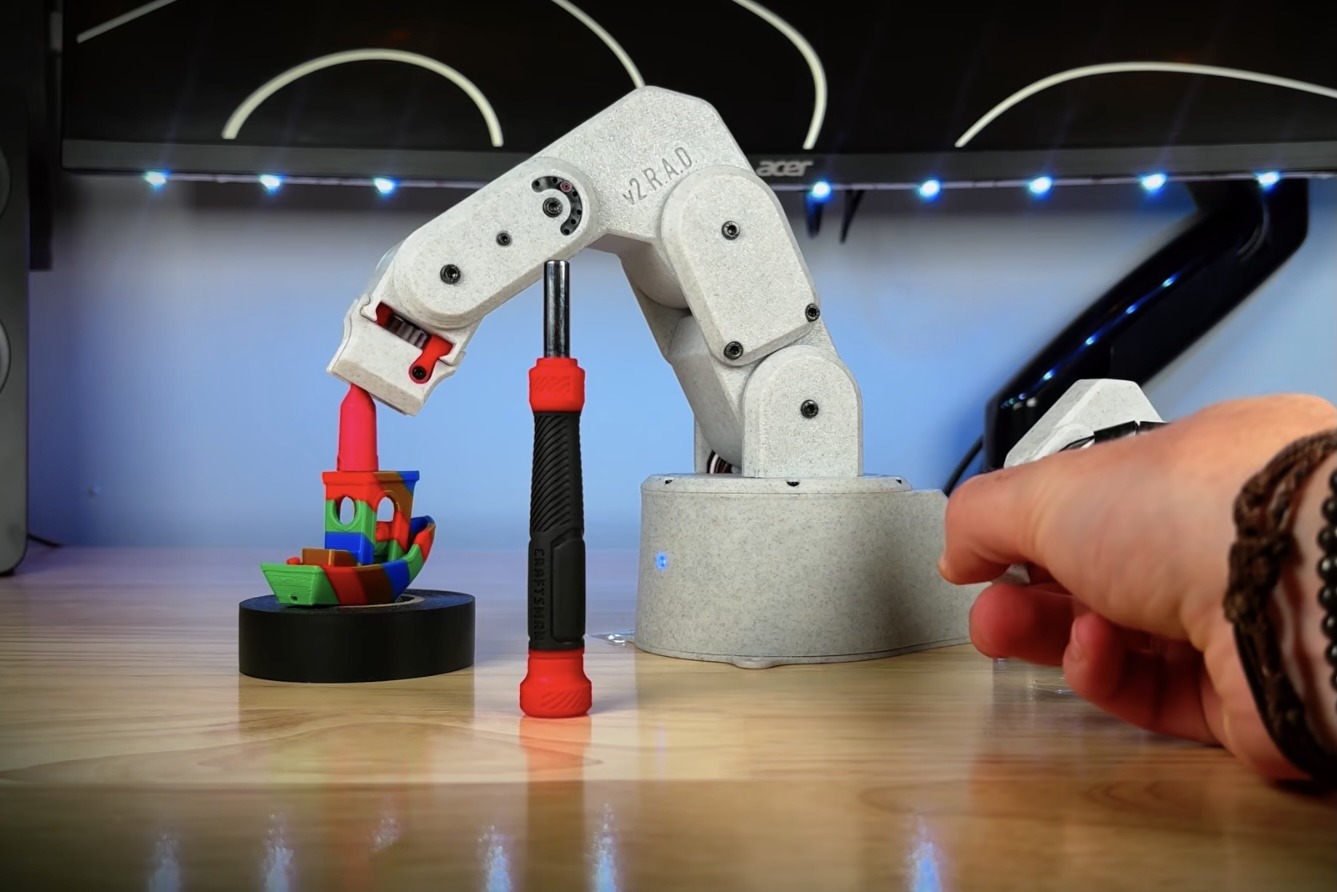
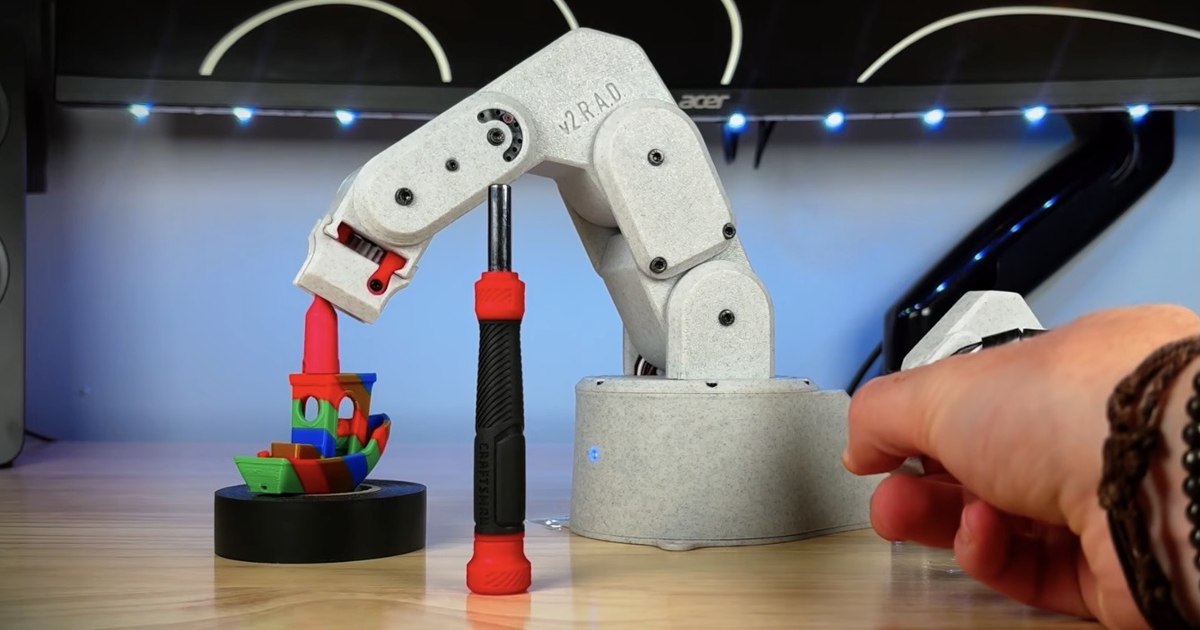
Arduino destaca dos cambios mecánicos en esta versión: transmisión por correa en la muñeca y piñón y cremallera en la pinza. El vídeo del creador [en] enseña el brazo físico y su manejo. La foto de cabecera muestra el equipo delante de una pequeña pieza de colores; esa escena ilustra el alcance del proyecto, pero no mide fuerza ni repetibilidad.
Qué hace falta preparar antes de imprimir
La página de descarga de Serra [en] enlaza los modelos y el código. El creador afirma que las piezas pueden imprimirse sin material de soporte. Esto reduce trabajo de limpieza, aunque no elimina la necesidad de elegir parámetros de impresión, montar los ejes y comprobar que las articulaciones se mueven sin rozar.
La descripción de su vídeo [en] enumera los componentes electrónicos y mecánicos por separado. Antes de empezar conviene revisar, como mínimo:
- Impresora 3D y filamento para el brazo y la réplica de control.
- Arduino Nano ESP32, servos de los tamaños indicados, controladora de servos y potenciómetros de 10 kΩ.
- Fuente de 6 V y 10 A, cableado, conectores, interruptor, tornillos, insertos y rodamientos.
- Archivos y código del creador, además de tiempo para ensamblar y verificar el sentido de giro de cada eje.
La lista del vídeo enlaza comercios de afiliación; no es un kit único ni un presupuesto cerrado. También aparecen elementos como una luz frontal y espuma para la pinza. Conviene contrastar cada pieza con los archivos del modelo antes de comprar sustitutos: el tamaño de un servo o un rodamiento afecta al encaje impreso. La fuente de alimentación debe elegirse para los actuadores del montaje, sin dar por hecho que el puerto USB del ordenador puede moverlos todos.
Para aprender con las manos, no para delegar una tarea
El ejercicio más sencillo sería mover una articulación del mando, observar la respuesta del brazo y ajustar el montaje si el recorrido no coincide. Después se puede probar un agarre ligero sobre la mesa y modificar el programa. Ese orden convierte una discrepancia visible en una pregunta concreta de mecánica, electrónica o código; no exige empezar por una rutina de manipulación completa.
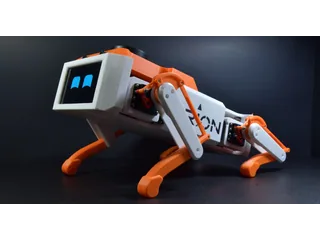
En ese sentido, R.A.D. v2 complementa a los robots educativos de ruedas o piernas. Quien prefiera construir un personaje de sobremesa con voz y sensores puede mirar el proyecto Nuvi con Arduino UNO Q. Aquí el aprendizaje está en transmitir un gesto a una pinza. El siguiente paso, si se pretende dejarlo trabajando solo, sería documentar una secuencia repetible y medir qué objetos puede sujetar sin perderlos; el material publicado no proporciona esas garantías.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.