Leo Rover: montar el kit y reutilizar sus planos son decisiones distintas
Leo Rover combina un kit de cuatro ruedas con software abierto. Su documentación distingue el montaje, la carga útil y la licencia de los diseños mecánicos.
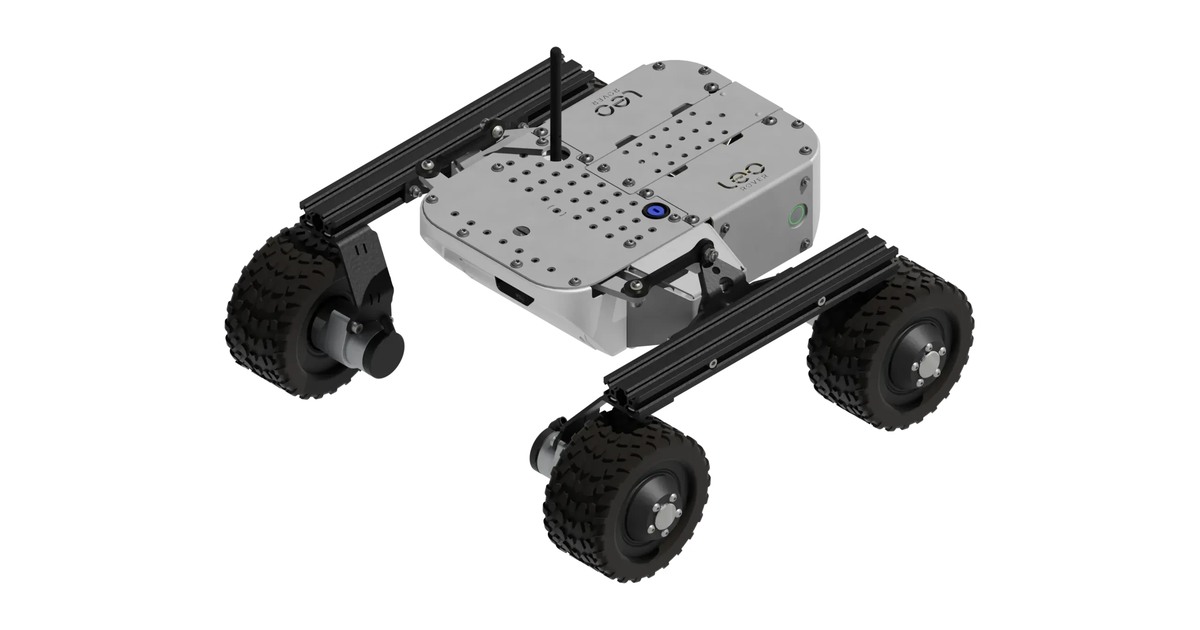
El Leo Rover de Fictionlab permite elegir entre montar el robot a partir de un Developer Kit o recibir la plataforma ensamblada. Ambas opciones sirven para desarrollar el mismo tipo de proyectos; lo que cambia es el trabajo necesario antes de poner las ruedas en movimiento. Hay otra elección menos visible: descargar los planos para modificar el chasis no concede automáticamente permiso para vender esas modificaciones.
Qué aporta montar la plataforma
El kit deja a la vista las conexiones y la distribución de los componentes. Puede resultar útil en una clase dedicada a la construcción del robot, mientras que la versión montada permite dedicar antes el tiempo a programación, cámaras o navegación. Conviene decidir qué se quiere aprender antes de escoger el formato de compra.
En la especificación de Leo Rover 1.9, Fictionlab documenta un Raspberry Pi 5 con 4 GB de memoria, una cámara Arducam de 12,3 megapíxeles y cuatro motores de corriente continua. Una placa LeoCore se ocupa del control de los motores y de la alimentación. El ordenador y esa placa cumplen funciones diferentes: añadir procesamiento de visión al Raspberry Pi no elimina el controlador que hace girar las ruedas.
El fabricante indica unos 0,4 m/s de velocidad y aproximadamente 5 kg de carga nominal con los neumáticos estándar. Es una referencia para colocar sensores o material sobre la placa, no una garantía de que cualquier conjunto alto y pesado conserve el mismo comportamiento. Un mástil desplaza el centro de gravedad y exige revisar la estabilidad en el recorrido previsto.
Software y piezas tienen licencias distintas
La documentación identifica una licencia MIT para el software y el firmware. Los diseños mecánicos se publican bajo Creative Commons BY-NC-SA: permiten estudiar y adaptar las piezas, pero incluyen una restricción de uso comercial y condiciones de atribución y redistribución.
Esta diferencia importa si el proyecto pasa de una práctica de laboratorio a una plataforma que se pretende fabricar para terceros. Antes de encargar una serie de piezas conviene revisar qué archivos se reutilizan y qué autorización corresponde a cada uno. Que el robot tenga documentación abierta no convierte todos sus componentes en diseños libres para cualquier negocio.
Preparar alimentación y terreno
Los accesorios de 5 V comparten un límite total de 5 A según la especificación. Una cámara adicional o un ordenador auxiliar necesita entrar en ese presupuesto eléctrico; la existencia de un conector no garantiza corriente ilimitada.
La protección IP55 permite plantear trabajo exterior dentro de sus condiciones, pero el robot no está concebido para sumergirse. Para una primera práctica tiene más sentido comprobar la conexión, conducir a baja velocidad y confirmar la lectura de la cámara antes de añadir carga. Esa secuencia permite localizar un fallo de montaje sin confundirlo con un problema del programa de navegación.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.