LoCoBot WX200: aprender a coordinar una base móvil y un brazo pequeño
LoCoBot WX200 combina una base móvil y un brazo de cinco ejes para investigación. Revisamos sus variantes de base y la carga útil al extender el manipulador.
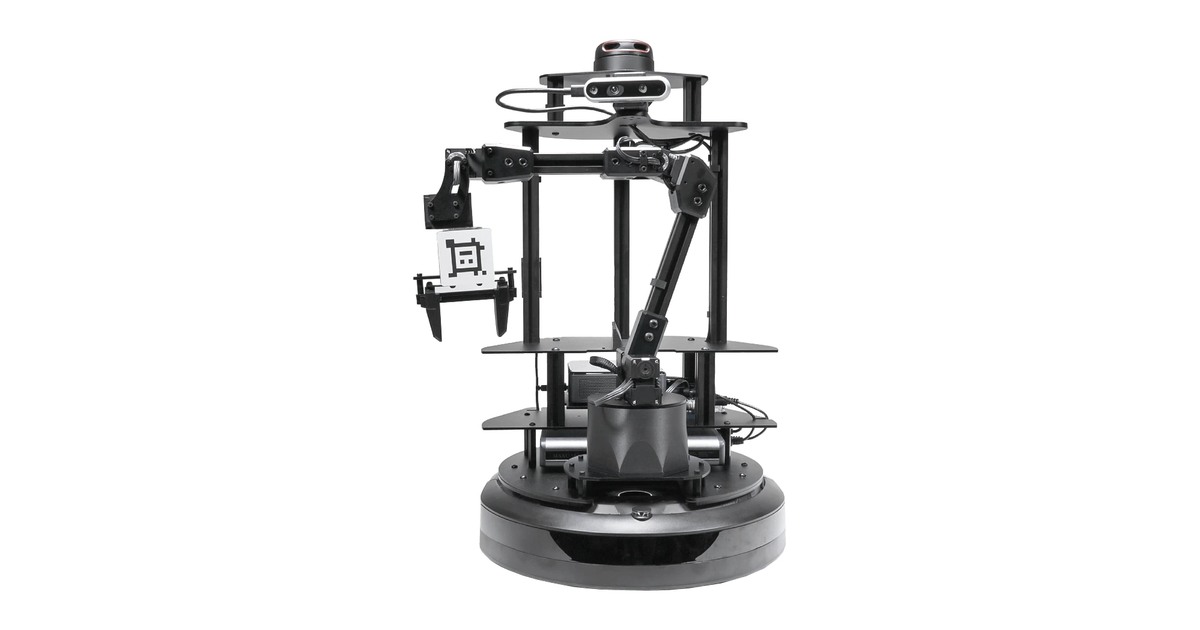
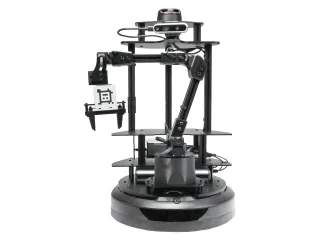
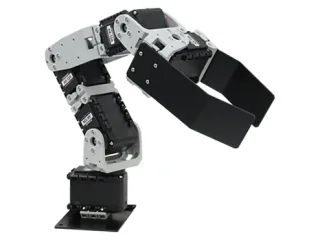
LoCoBot WX200 une una base de ruedas, un brazo WidowX-200 y un soporte orientable para percepción. Está pensado para laboratorios y aulas que quieran estudiar cómo navegar hasta una zona de trabajo y manipular un objeto desde allí.
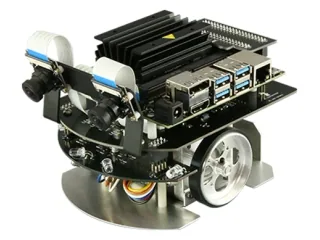
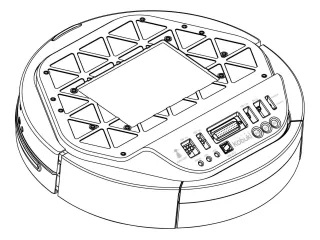
La documentación del modelo muestra versiones sobre Kobuki y sobre Create 3. Esa diferencia debe identificarse antes de seguir una guía: cambia la preparación de la base y sus comunicaciones, aunque el nombre del manipulador siga siendo WX200.
Llegar a la mesa no resuelve la recogida
La documentación del WidowX-200 anuncia cinco grados de libertad y 550 mm de alcance. También distingue 1 mm de repetibilidad de una precisión de 5 a 8 mm. No son medidas intercambiables: volver a una postura enseñada y acertar una coordenada calculada representan problemas diferentes.
La carga de trabajo indicada es 200 g, pero el fabricante recomienda no superar la mitad de la extensión del brazo con ese peso. Por tanto, no procede planificar una recogida de 200 g en el extremo de los 550 mm solo combinando dos cifras de la tabla.
En un ejercicio de manipulación móvil conviene observar por separado el error de llegada de la base, la estimación visual del objeto y el movimiento final de la pinza. Así se puede saber si hace falta recolocar el robot o mejorar la percepción.
La familia LoCoBot dispone de interfaces ROS y Python, además de paquetes de navegación, control y simulación. Antes de instalar hay que seleccionar la generación de ROS y la base de la unidad concreta. Su valor docente está en unir esas capas sobre un montaje pequeño, con límites de carga explícitos.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.