Lynxmotion BRAT: aprender a caminar con solo seis servos
BRAT utiliza seis servos para explorar la marcha bípeda. La elección del kit, el ajuste del centro y el programa de control determinan cómo ponerlo en movimiento.
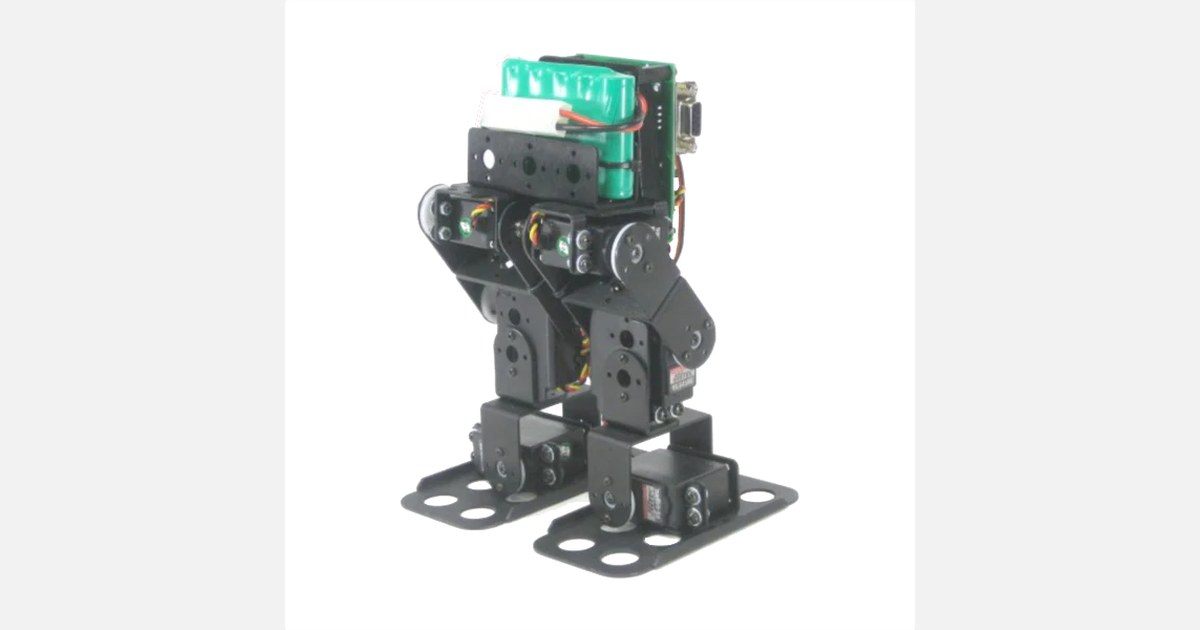
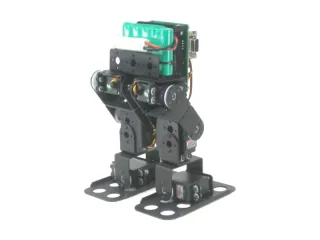
El Lynxmotion BRAT reduce un bípedo a lo necesario para investigar el paso: dos piernas articuladas y una estructura sobre la que instalar el control. La ausencia de brazos y de una cabeza expresiva deja a la vista qué articulación mueve cada parte.
Es un kit para experimentar. Su utilidad está en construir y ajustar secuencias, especialmente cuando se quiere comprender la relación entre postura, apoyo y desplazamiento antes de trabajar con humanoides más complejos.
Seis motores y varias formas de comprarlo
Lynxmotion describe BRAT dentro de su sistema SES V1 como un bípedo de seis servos, con tres grados de libertad por pierna. La estructura modular permite montar y revisar las uniones sin ocultarlas bajo una carcasa.
El nombre BRAT aparece en paquetes distintos. Un conjunto de piezas mecánicas puede excluir motores y electrónica; otro incorpora una combinación concreta de control y software. Comparar únicamente las fotografías o el importe anunciado puede llevar a confundir una estructura con un robot completo.
Antes de reunir componentes, interesa elegir el tutorial y la configuración que se va a seguir. Así se puede comprobar si la placa, los conectores y el ordenador disponible corresponden al mismo sistema.
El centro de los servos precede a la marcha
El tutorial del secuenciador comienza por colocar los motores en su posición central y verificar la postura neutra. Ese paso establece la referencia desde la que se ejecutarán los movimientos guardados.
Si un brazo de servo está montado con un desplazamiento mecánico grande, corregirlo exige revisar su instalación. Compensar cualquier error únicamente desde el programa puede consumir recorrido útil y dejar una articulación cerca de su límite.
La guía también distingue el sentido de giro de los motores de cada lado. Al montar piernas simétricas, una misma señal no siempre produce el movimiento visual que se espera en ambas. Conviene comprobar una articulación cada vez antes de lanzar una secuencia completa.
Modificar un paso con un objetivo concreto
Los proyectos de ejemplo incluyen caminar, girar y adoptar posturas de equilibrio. Sirven para estudiar tiempos y posiciones, no para suponer que cualquier superficie dará el mismo resultado.
Un ejercicio útil consiste en modificar una sola transición y observar el apoyo durante esa fase. Cambiar muchas posiciones a la vez dificulta saber por qué el robot pierde estabilidad.
Los programas y conexiones del tutorial pertenecen a una configuración histórica. Su disponibilidad documental no garantiza compatibilidad automática con cualquier ordenador actual. Con el conjunto correcto, BRAT ofrece un proyecto doméstico de robótica centrado en mecanismos y control, donde la calibración forma parte del aprendizaje desde el primer movimiento.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.