Lynxmotion Pete: el humanoide llega sin una marcha preparada
Pete ofrece una estructura humanoide articulada para desarrollar control. Lynxmotion advierte que el usuario debe crear la marcha y completar su electrónica.
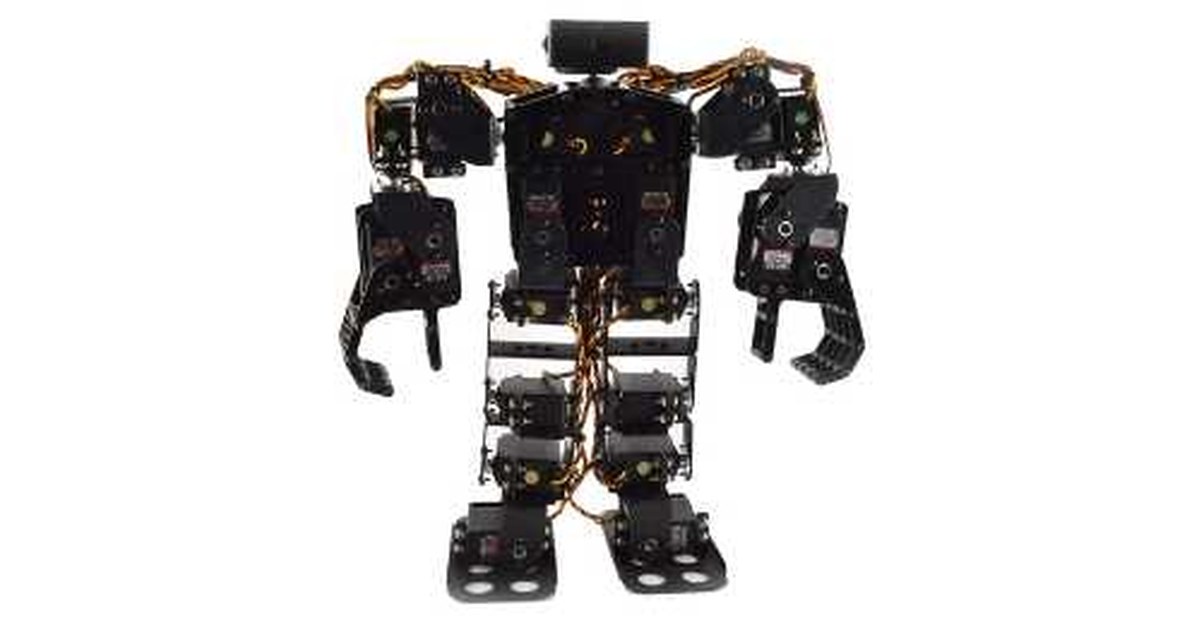
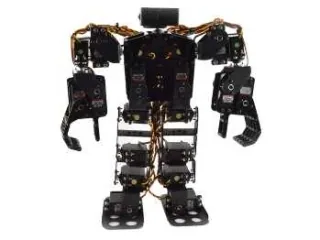
Lynxmotion Pete ofrece un cuerpo humanoide sobre el que desarrollar movimiento. La advertencia más útil de su documentación aparece antes de cualquier expectativa doméstica: el usuario debe crear el algoritmo de marcha y completar el sistema de control.
Esto lo sitúa como proyecto de investigación o aprendizaje avanzado. Montar la estructura permite disponer de articulaciones; conseguir que trabajen juntas de forma estable constituye una segunda tarea.
Un kit no siempre contiene el mismo robot
La documentación oficial de Pete describe 22 grados de libertad y manos con pinzas en su configuración de referencia.
Lynxmotion distingue paquetes con solo piezas mecánicas, conjuntos con estructura y servos y versiones que añaden un controlador. Por tanto, una fotografía de Pete terminado puede ilustrar una oferta que todavía necesita motores o electrónica.
Antes de empezar, conviene elaborar el inventario a partir del paquete exacto. La alimentación, las conexiones y el sistema desde el que se enviarán órdenes deben formar un conjunto compatible, no una suma de accesorios elegidos por separado.
Coordinar una postura antes de caminar
El uso de servos permite definir posiciones para las articulaciones. Sin embargo, ordenar una posición a cada motor no resuelve automáticamente el equilibrio del cuerpo.
La documentación plantea la marcha con equilibrio estático como una vía inicial. En ella interesa estudiar cómo se transfiere el apoyo antes de mover una pierna. La duración y el orden de esas transiciones importan tanto como los ángulos finales.
Una aproximación dinámica puede incorporar sensores y realimentación, pero exige desarrollar el control correspondiente. Que el chasis admita esa investigación no significa que el conjunto comprado ya disponga de ella.
La programación forma parte del presupuesto de trabajo
Lynxmotion señala que no proporciona software ni ejemplos de marcha completos para esta plataforma. Esa condición debería pesar al elegir Pete frente a un humanoide educativo con rutinas preparadas.
Para un curso, el docente tendría que preparar y comprobar el material antes de utilizarlo con alumnos. Para un aficionado, resulta razonable comenzar por movimientos con el cuerpo sujeto y documentar la referencia de cada articulación.
Pete permite estudiar un humanoide con mecanismos visibles y una estructura modular. Su atractivo depende de querer construir el comportamiento, además del cuerpo. Si el objetivo es sacarlo de la caja y verlo caminar por casa, la ausencia de un algoritmo entregado cambia por completo la experiencia esperable.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.