mBot Mega: por qué el orden de sus ruedas Mecanum importa
mBot Mega combina cuatro ruedas Mecanum y programación en mBlock o Arduino. Montarlas y probar su sentido de giro es el primer paso para desplazarse lateralmente.
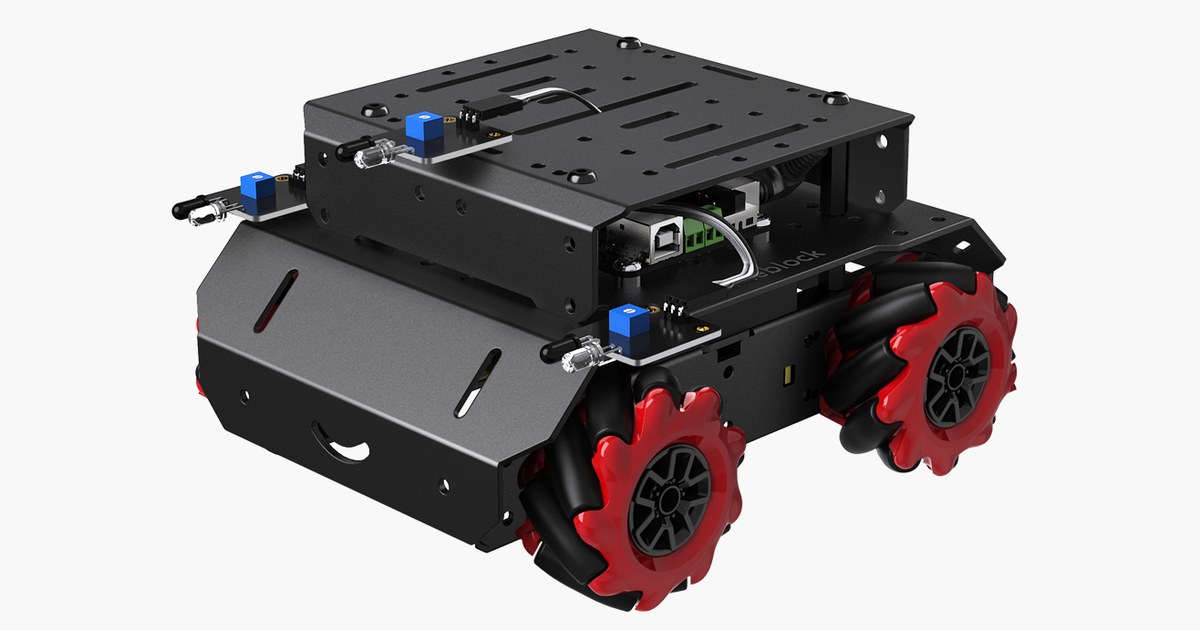
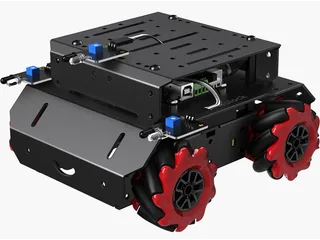
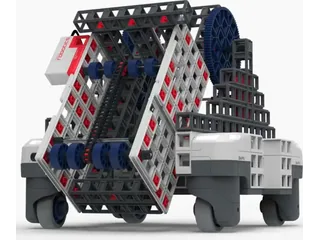
El mBot Mega de Makeblock puede moverse lateralmente mediante cuatro ruedas Mecanum. Sus rodillos inclinados transforman el giro de cada rueda en fuerzas con direcciones distintas; para obtener el movimiento deseado, las ruedas y los motores deben quedar en las posiciones correctas.
El centro de ayuda oficial describe una estructura metálica, programación por bloques con mBlock, Arduino IDE y una interfaz para Raspberry Pi. Antes de utilizar sus ejemplos hay que montar el robot y actualizar el firmware mediante mBlock.
Una prueba por motor antes de probar la diagonal
Comprobar cada motor por separado permite identificar qué rueda mueve y en qué sentido. Después se puede ensayar avance, giro y desplazamiento lateral. Si la plataforma gira cuando debería deslizarse, interesa revisar posiciones y signos antes de compensarlo con valores arbitrarios.
La documentación de cinemática Mecanum de WPILib explica la relación entre velocidad del chasis y velocidades de ruedas. Sirve como referencia conceptual; no es el controlador específico de mBot Mega ni elimina la necesidad de ajustar la geometría del kit.
Makeblock publica además un sensor seguidor de línea con rango de detección de 2 a 20 mm y un sensor de choque accionado por contacto. El segundo no ve un obstáculo a distancia: cambia su salida cuando se pulsa físicamente. Esa diferencia determina cómo escribir una reacción.
El ROSMASTER M1 propone otra plataforma Mecanum y otra pila de software. mBot Mega permite empezar con bloques y estudiar después el movimiento desde código, siempre con las ruedas montadas y las conexiones verificadas antes de pedirle una trayectoria compleja.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.