Mercury A1: siete ejes y una interfaz para enseñar trayectos
El Mercury A1 de Elephant Robotics es un brazo de siete ejes con pantalla de control. Revisamos enseñanza de trayectorias, integración de herramientas y límites de precisión.
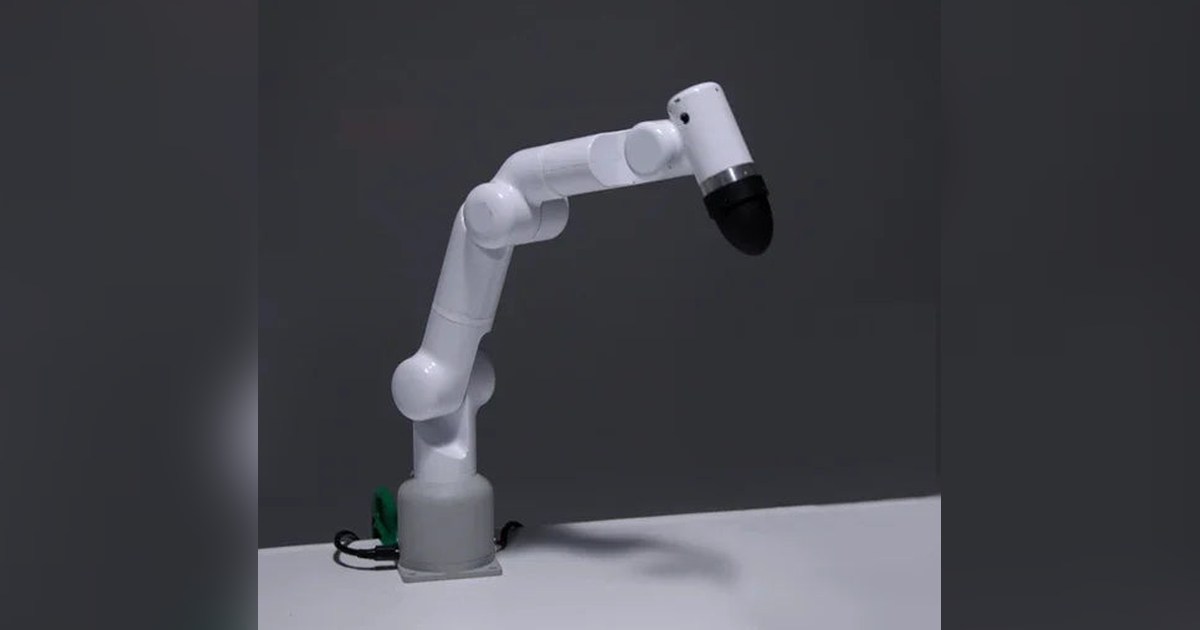
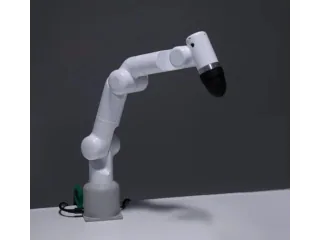
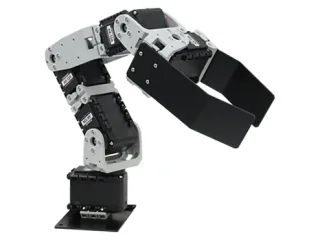
El Mercury A1 de Elephant Robotics permite enseñar y programar movimientos en un brazo compacto de siete ejes. Su pantalla integrada y myPanel ofrecen una vía de control sin empezar por una aplicación externa, mientras las interfaces de programación sirven para desarrollar tareas más complejas.
La cifra del brazo completo
El manual de Mercury A1 especifica un radio de trabajo de 450 mm, un kilo de carga útil y un peso de 5,2 kg. La repetibilidad anunciada es de ±0,05 mm. Ese último dato describe volver a una posición bajo unas condiciones determinadas; no equivale a conocer con esa precisión absoluta la posición de un objeto visto por una cámara.
La séptima articulación proporciona alternativas de postura para alcanzar una posición de la herramienta. Puede utilizarse para estudiar cómo recolocar el codo, siempre que el planificador y el modelo del entorno contemplen el movimiento completo.
El fabricante utiliza módulos con transmisión armónica y ofrece control de articulaciones y trayectorias. La pantalla y el software de enseñanza permiten comenzar con puntos conocidos del banco. Para localizar piezas que cambian de sitio hacen falta percepción y calibración adicionales.
De la enseñanza a la aplicación
La documentación recoge funciones de grabación de trayectos e interfaces como Python, C++ y ROS. La web presenta también pinzas, ventosas y sistemas de visión como parte del ecosistema. Deben seleccionarse según la aplicación; no se deduce que cualquier imagen promocional represente el contenido de un paquete básico.
Mercury A1 sirve para investigar manipulación y enseñar control sobre hardware real. La carga de un kilo y el radio de 450 mm delimitan el banco que se puede preparar antes de añadir una herramienta o un objeto.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.