MicroROS de Yahboom: equilibrio local y datos por red
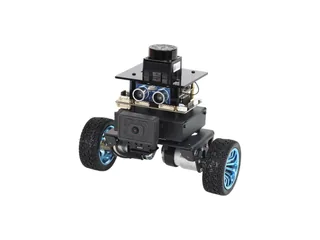
El robot de equilibrio MicroROS de Yahboom combina STM32, IMU y ESP32. La actividad permite distinguir el control del chasis de los datos enviados al ordenador.
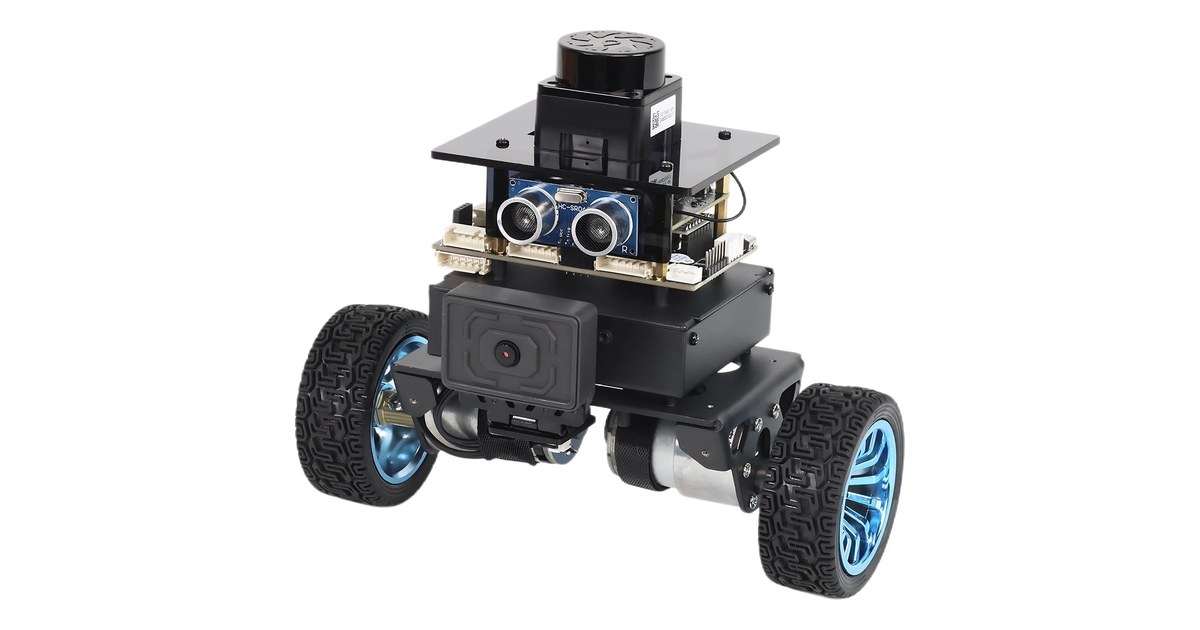
Mantener el equilibrio y mostrar un mapa son trabajos diferentes dentro de un robot. El vehículo MicroROS de Yahboom utiliza STM32 para el control y ESP32 para la comunicación, con sensores que permiten estudiar ambos procesos.
Su chasis de dos ruedas incorpora motores con encoder e IMU de seis ejes. La propuesta incluye comunicación con un sistema de ROS 2 Humble en una máquina virtual.
El cuerpo necesita una referencia de inclinación
La IMU aporta información de actitud y los encoders permiten observar el movimiento de los motores. Esos datos forman parte de la actividad de control del vehículo.
Un primer ejercicio puede mantener el robot en una posición de prueba y observar las lecturas. Interesa reconocer qué cambia al inclinar el cuerpo y qué cambia cuando giran las ruedas.
El fabricante anuncia soporte de hasta cuatro kilos de carga. Esa cifra pertenece al diseño del producto; añadir un objeto modifica la distribución física del conjunto y debe seguir el montaje documentado.
Antes de estudiar navegación resulta útil comprender el comportamiento del chasis en el ejemplo de equilibrio. La posición de una carga y el programa que se ejecuta deben quedar identificados en cada ensayo.
El agente conecta dos entornos
La documentación del proyecto micro-ROS explica que su agente actúa como un nodo de ROS 2 entre la red DDS y los nodos de un microcontrolador. Recibe y transmite mensajes entre ambos entornos.
Ese concepto permite distinguir comunicación y control. Ver un dato en el ordenador indica que ha llegado un mensaje; para explicar el comportamiento del robot interesa conocer además qué programa utiliza ese dato.
Yahboom presenta una comunicación inalámbrica hacia la máquina virtual para actividades de sensores, mapa y navegación. El portal de cursos reúne preparación y ejemplos específicos de esta plataforma.
Un ejercicio de conexión puede mostrar una lectura conocida y verificar que aparece en el ordenador. Después se comprueba qué ocurre al iniciar o detener el programa que la publica.
Un mapa añade otra capa de información
La configuración incluye lidar y ultrasonidos para actividades de percepción del entorno. RViz permite visualizar datos y revisar el estado de los ejercicios de navegación.
Conviene mantener identificada la procedencia de cada representación. La inclinación del cuerpo, una medida ultrasónica y el mapa describen aspectos diferentes del robot y de su entorno.
El ROSMASTER R2 permite comparar una base con dirección y cuatro ruedas. El vehículo de equilibrio añade una exigencia física distinta, porque su cuerpo necesita mantenerse sobre dos ruedas.
Para empezar con el mapa resulta más claro conservar un entorno pequeño y unas referencias visibles. Se observa el dato del sensor antes de añadir una ruta completa.
Standard y Vision incluyen recursos distintos
La tienda de Yahboom muestra 184,99 dólares estadounidenses para Standard Kit. La variante Vision añade el equipamiento de cámara para actividades visuales y tiene otro precio.
El fabricante propone reconocimiento de códigos, gestos y otras tareas para esa versión. Es importante conservar la distinción entre el kit elegido y las imágenes de montajes con accesorios.
El Raspbot V2 ofrece otra entrada a la visión y a las reglas de movimiento. En el vehículo MicroROS, el equilibrio y la comunicación proporcionan una actividad propia antes de añadir la cámara.
La plataforma permite explicar cómo un robot reparte sus tareas entre placas y ordenador. Identificar qué dato se mide, qué programa lo utiliza y qué mensaje llega a ROS deja una base clara para estudiar control y navegación.
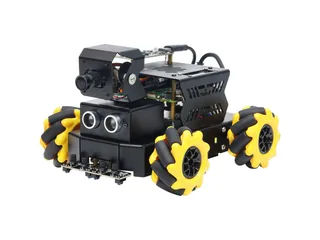
Imagen: Yahboom, robot MicroROS en un montaje con sensores.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.