ROSMASTER R2: por qué hay que planificar la curva
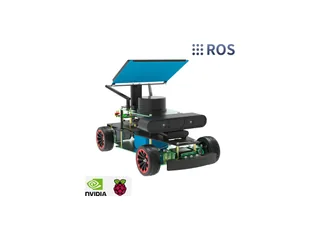
ROSMASTER R2 utiliza dirección Ackermann. Su recorrido permite estudiar cómo la geometría del vehículo influye en una ruta y en las maniobras junto a una esquina.
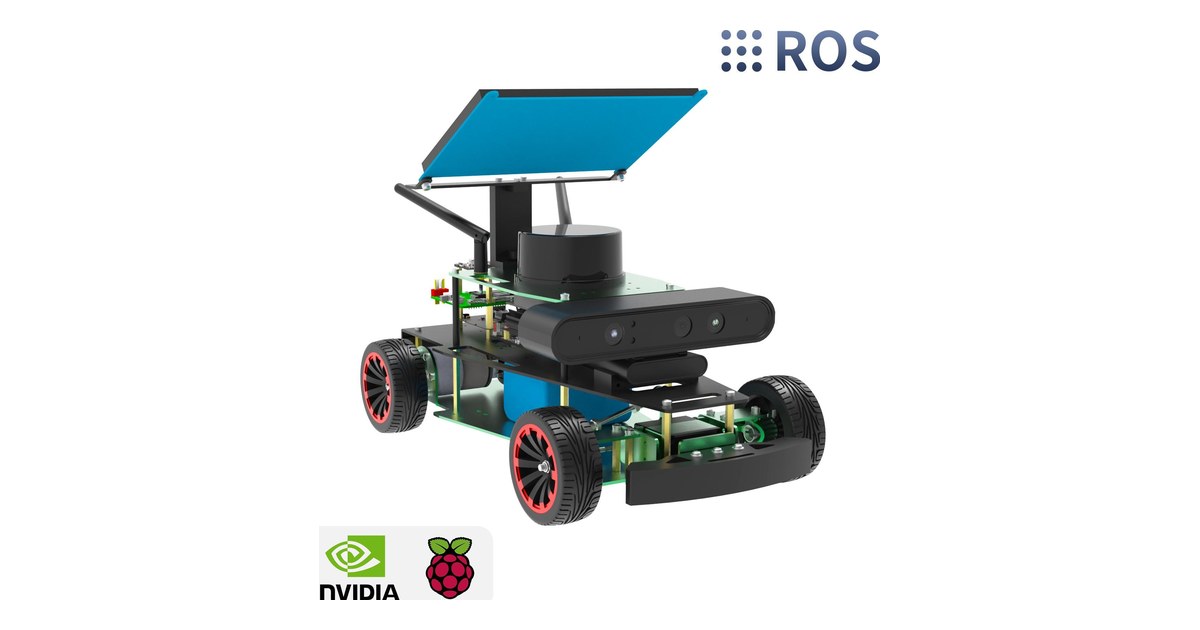
Una ruta que funciona para un chasis omnidireccional puede necesitar otro planteamiento en un vehículo con dirección. ROSMASTER R2 utiliza estructura Ackermann, con una propuesta educativa de ROS, lidar y cámara de profundidad.
Yahboom combina ese chasis con cursos de mapa, navegación, visión e interacción por voz. La geometría de dirección permite estudiar por qué una esquina necesita espacio para una curva.
La orientación cambia durante el avance
En un vehículo con dirección, cambiar el ángulo de las ruedas orientables modifica la curva que describe el movimiento. El recorrido necesita relacionar ese ángulo con la velocidad del vehículo.
La documentación del controlador Ackermann de ros2_control explica el papel de las ruedas de tracción y dirección. Es una referencia para comprender la geometría; el software concreto del R2 debe seguir su propia documentación.
Un ejercicio puede representar una esquina con marcas en el suelo y observar por dónde pasa el chasis al girar. Se mantiene una velocidad baja de prueba y se cambia una sola orden de dirección.
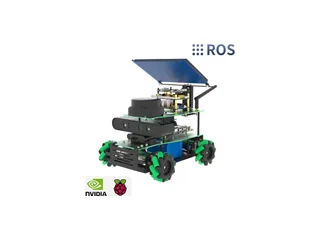
El ROSMASTER X3 utiliza ruedas Mecanum. La posibilidad de desplazamiento lateral de ese chasis introduce maniobras diferentes a las que se preparan para R2.
La carrocería necesita espacio durante la curva
El punto que representa al robot en una vista del mapa no tiene el ancho del vehículo. Al preparar una ruta interesa considerar todo el chasis y el espacio que ocupa durante la maniobra.
Una curva puede acercar una esquina de la estructura a un obstáculo aunque el centro siga dentro del paso. Dibujar el contorno en varias posturas permite observar esa diferencia.
La actividad puede empezar con una trayectoria amplia y continuar con un paso más estrecho. Se registra qué cambia en la maniobra, manteniendo el mismo criterio para medir el espacio disponible.
Ese registro aporta una pregunta concreta a los ejercicios de navegación: si la ruta propuesta puede ejecutarse con la dirección y el contorno del vehículo.
Sensores y representación del entorno
La ficha de R2 incluye lidar y cámara de profundidad. El portal de cursos organiza actividades de mapa, reconocimiento e interacción con distintos tipos de datos.
Conviene identificar qué datos utiliza cada ejercicio. Un mapa para navegar, una detección de cámara y una orden de voz desempeñan funciones diferentes dentro de la tarea.
Para empezar se puede revisar la representación del entorno mientras el vehículo permanece quieto. Después se añade un desplazamiento corto y se observa cómo cambia la posición estimada del robot.
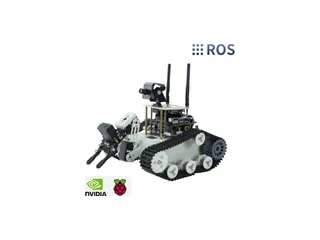
El Transbot SE permite comparar otro tipo de locomoción, con orugas. Cada chasis necesita sus propios ejemplos de movimiento y una representación acorde con su geometría.
Controlador, variante y primer recorrido
Yahboom admite distintas placas Jetson y Raspberry Pi 5. La tienda muestra 985 dólares estadounidenses para Standard-with / RPi 5-8G, con Raspberry Pi 5 de 8 GB en la variante enlazada.
También existen paquetes sin controlador y versiones con otro equipamiento. El precio y los cursos deben relacionarse con la variante elegida y la imagen del sistema que utilice.
El primer recorrido puede ser un avance corto seguido de una curva amplia y una parada. Permite comprobar el sentido de dirección, observar el espacio ocupado y volver a una posición de referencia.
R2 resulta útil para aprender que una ruta debe corresponder al movimiento de un vehículo real. La dirección Ackermann convierte el giro y el espacio de maniobra en partes visibles de esa planificación.
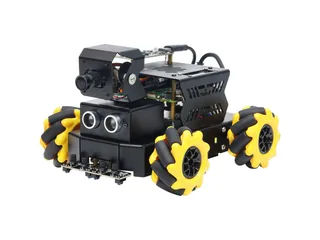
Imagen: Yahboom, ROSMASTER R2.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.