ROSMASTER X3: elegir el curso antes de instalar ROS
ROSMASTER X3 reúne ruedas mecanum, lidar y cámara. Sus materiales separan ROS 1 y ROS 2; identificar placa, imagen del sistema y variante evita mezclar ejemplos.
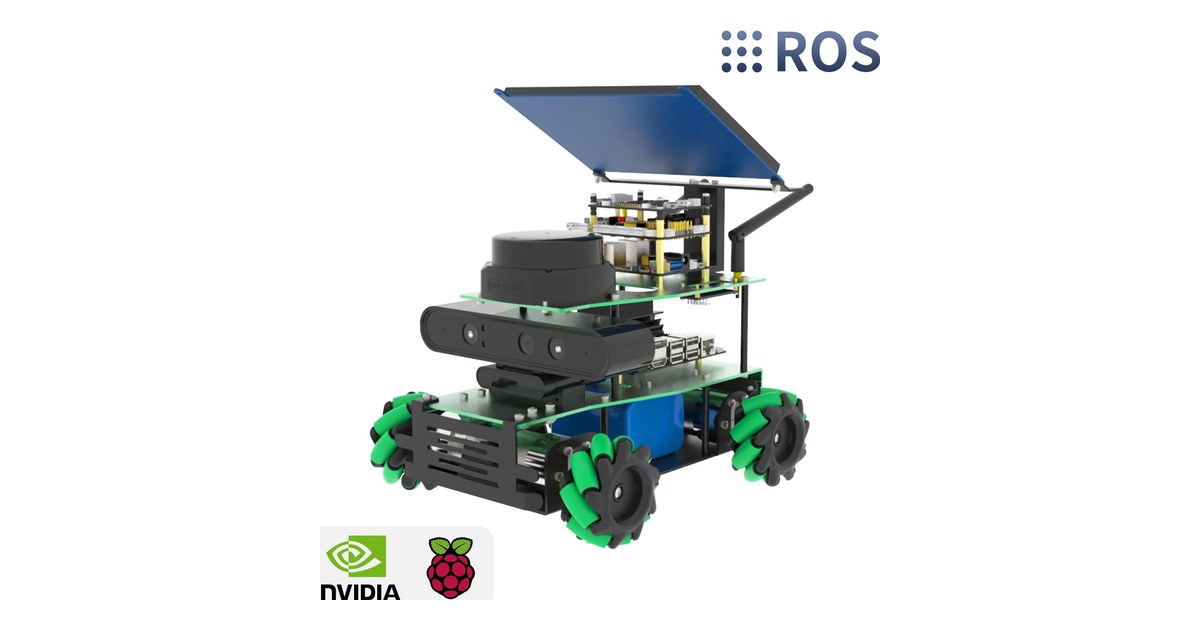
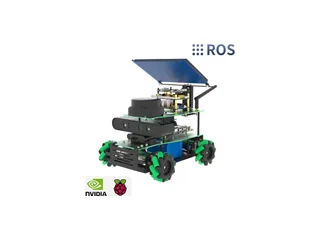
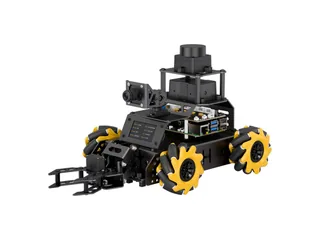
El mismo chasis puede aparecer en actividades de control manual, cartografía y visión. ROSMASTER X3, de Yahboom, combina ruedas mecanum, lidar y cámara en una plataforma educativa con varias opciones de ordenador. Para utilizar sus ejemplos importa identificar qué ruta de software corresponde al equipo.
La documentación actual separa cursos de ROS 1 y ROS 2. Esa división ofrece una primera decisión para organizar el proyecto, antes de copiar comandos de páginas que pertenecen a otra instalación.
Placa, sistema y curso forman un conjunto
La tienda enumera Raspberry Pi 5 y distintas placas Jetson, con kits que cambian también sensores y accesorios. La imagen preparada para una placa no describe automáticamente el entorno de otra.
El índice de Yahboom incluye escritura del sistema, comunicación entre equipos, contenedores Docker y control del hardware. Una actividad debería registrar qué placa se usa, qué imagen se instaló y qué versión del curso se sigue. Es información útil para repetirla en otro ordenador o recuperar una tarjeta.
El GalaxyRVR distribuye control y cámara entre Arduino y ESP32. En ROSMASTER X3 intervienen también servicios de un sistema Linux y nodos que intercambian datos.
Las ruedas permiten explorar movimiento lateral
Las ruedas mecanum permiten desplazamiento lateral mediante la coordinación de sus rodillos y motores. Un ejercicio puede empezar por avance, giro y movimiento de lado, observando qué combinación produce cada trayectoria.
Después se puede comparar la orden enviada con la estimación de movimiento. La superficie y el apoyo de las ruedas influyen en el recorrido, de modo que un vector pedido por el programa no garantiza una trayectoria idéntica en cada suelo.
Ese trabajo ayuda a entender la cartografía posterior: el robot combina observaciones del entorno con una estimación de cómo se ha movido. Antes de construir un mapa conviene comprobar que las órdenes básicas y las lecturas funcionan de forma coherente.
Los materiales de ROS 1 siguen necesitando contexto
Open Robotics fijó el final de soporte de ROS Noetic en el 31 de mayo de 2025. Los ejemplos preparados para esa distribución conservan valor didáctico, pero no describen un entorno con soporte ordinario vigente.
La documentación de X3 incluye una ruta ROS 2 con Humble y sus propios ejemplos. Cambiar de ruta implica revisar paquetes, comandos y herramientas; el nombre del robot no hace intercambiables instrucciones de ambas versiones.
El LeArm AI permite estudiar otra plataforma sin el mismo conjunto de servicios Linux. Elegir depende también de cuánto trabajo con el entorno de desarrollo se quiera incluir en la actividad.
Identificar el precio y el contenido
La variante denominada Standard-with / RPi 5 8G figura a 989 dólares en la tienda. La Standard-without / RPi 5 8G aparece a 659 dólares. Son paquetes diferentes; el contenido debe contrastarse con la lista de la variante, especialmente al reutilizar una placa propia.
ROSMASTER X3 ofrece recursos para recorrer varias capas del proyecto: motores, sensores, comunicación y navegación. Elegir primero el equipo y la ruta de documentación permite aprender cada una sin convertir una mezcla de instrucciones en un problema difícil de reproducir.
Imagen: Yahboom, ROSMASTER X3 en una configuración de referencia.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.