Transbot SE: una cámara que gira cambia la referencia del brazo
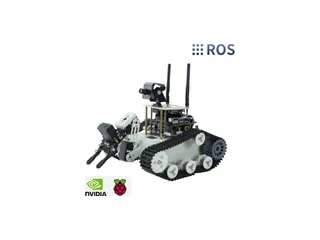
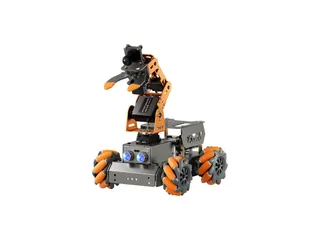
Transbot SE combina orugas, una cámara orientable y un brazo de tres grados de libertad. Sus ejercicios permiten relacionar imagen, movimiento y referencias.
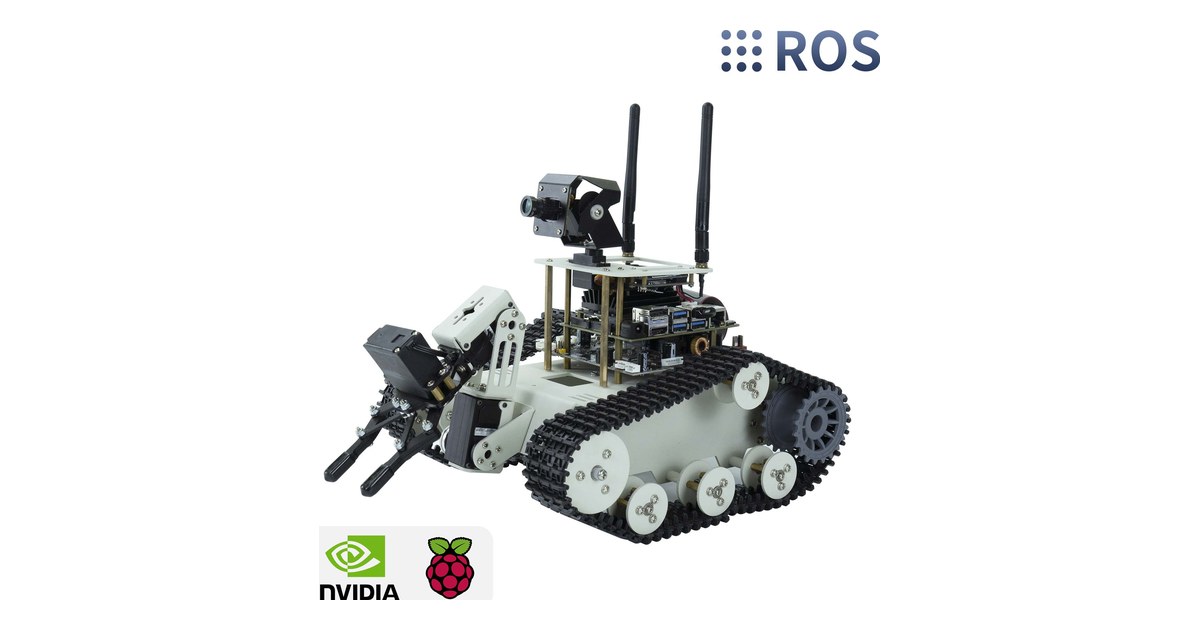
Seguir un objeto con una cámara y recogerlo con una pinza son tareas que necesitan ponerse de acuerdo. Transbot SE reúne una base de orugas, un brazo de tres grados de libertad y una cámara con dos movimientos, de modo que permite estudiar esa coordinación.
Yahboom ofrece configuraciones para Raspberry Pi 5 y Jetson Nano. El chasis de aluminio, los motores con encoders y los ejemplos de ROS forman una plataforma educativa que combina desplazamiento, visión y manipulación.
Primero, reconocer qué parte se mueve
La cámara puede girar sin que avance el vehículo. El brazo puede cambiar de postura mientras el punto de vista conserva su orientación. Una tercera posibilidad es desplazar toda la base.
Separar esas órdenes ayuda a entender la imagen recibida. Una pieza que cambia de lugar en pantalla puede haberse movido, pero también puede parecer desplazada porque ha girado la cámara o ha avanzado el robot.
Una primera actividad puede mantener el vehículo parado y observar el mismo objeto con dos orientaciones de cámara. Después se devuelve el conjunto a la referencia inicial y se compara lo que ve el programa.
El GalaxyRVR permite explorar conducción con imagen. Transbot SE añade una cámara orientable y una pinza que necesitan relacionarse con esa visión.
La posición necesita una referencia común
La documentación de ROS sobre tf2 explica cómo representar y transformar coordenadas entre partes de un robot. Esa herramienta proporciona un concepto útil para esta práctica: una posición debe indicar a qué referencia pertenece.
La imagen expresa dónde aparece el objeto ante la cámara. El movimiento del brazo necesita una posición que tenga sentido respecto a su base. Si cambia la orientación de la cámara, la relación entre ambas referencias también debe reflejarlo.
Los tutoriales de Transbot SE incluyen calibración de cámara, seguimiento y transporte con el brazo. Comprobar cada etapa permite localizar si una dificultad aparece en la detección, en la referencia o al ejecutar la postura.
Orugas, brazo y planificación
Las orugas proporcionan el desplazamiento del vehículo. Sus motores con encoders permiten incorporar lecturas de movimiento a los ejercicios que prepara Yahboom.
La documentación también reúne prácticas de MoveIt: configuración, cinemática, trayectorias y escena de planificación. La forma del robot y los elementos que lo rodean deben estar representados en el ejemplo que se está utilizando.
Un ejercicio sencillo puede recoger una pieza con la base inmóvil. El siguiente introduce un cambio de posición del vehículo y obliga a preparar de nuevo la relación con el lugar de recogida.
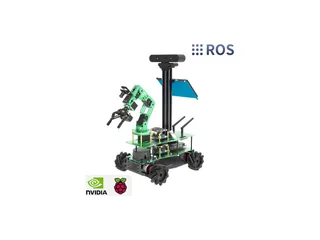
El ROSMaster X3 ofrece otra plataforma de ROS con ruedas. El tipo de tracción y la incorporación del brazo cambian la actividad que se quiere estudiar.
Escoger placa e imagen de software
La tienda muestra 529,99 dólares estadounidenses para la variante con Raspberry Pi 5 de 4 GB. También existen opciones sin esa placa y configuraciones con Jetson, por lo que el precio debe acompañarse del paquete elegido.
El portal separa archivos de sistema para Raspberry Pi y Jetson. Incluye además un apartado de Docker para Pi 5, junto con cursos de Linux, comunicación, ROS y visión.
Conservar la documentación correspondiente a esa imagen ayuda a reproducir los ejemplos. El orden de trabajo puede ser claro: conexión y mando, cámara, movimiento del brazo y, finalmente, una tarea que reúna las partes.
Transbot SE resulta útil para quien quiera comprender por qué una pinza necesita algo más que reconocer un objeto en pantalla. El ejercicio completo relaciona lo que se ve, la referencia que se utiliza y el movimiento que puede ejecutar el robot.
Imagen: Yahboom, Transbot SE.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.