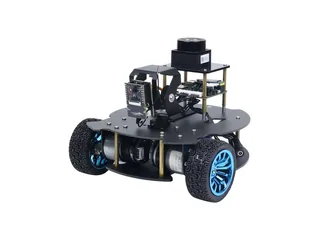
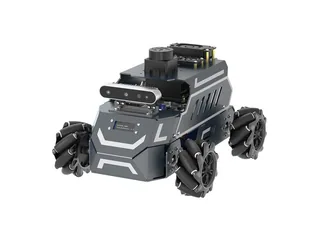
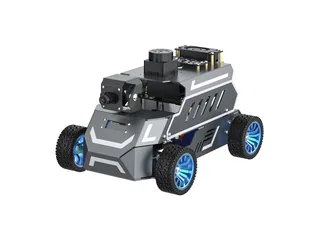
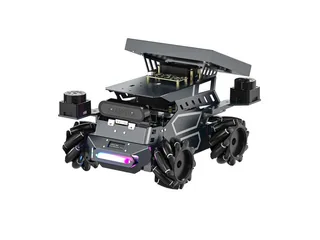
MicroROS V2: estudiar ROS 2 desde un PC Windows, con ESP32 en el robot
Yahboom traslada ROS 2 a una máquina virtual y deja ESP32 en el coche. La arquitectura cambia la preparación del ordenador y la red.
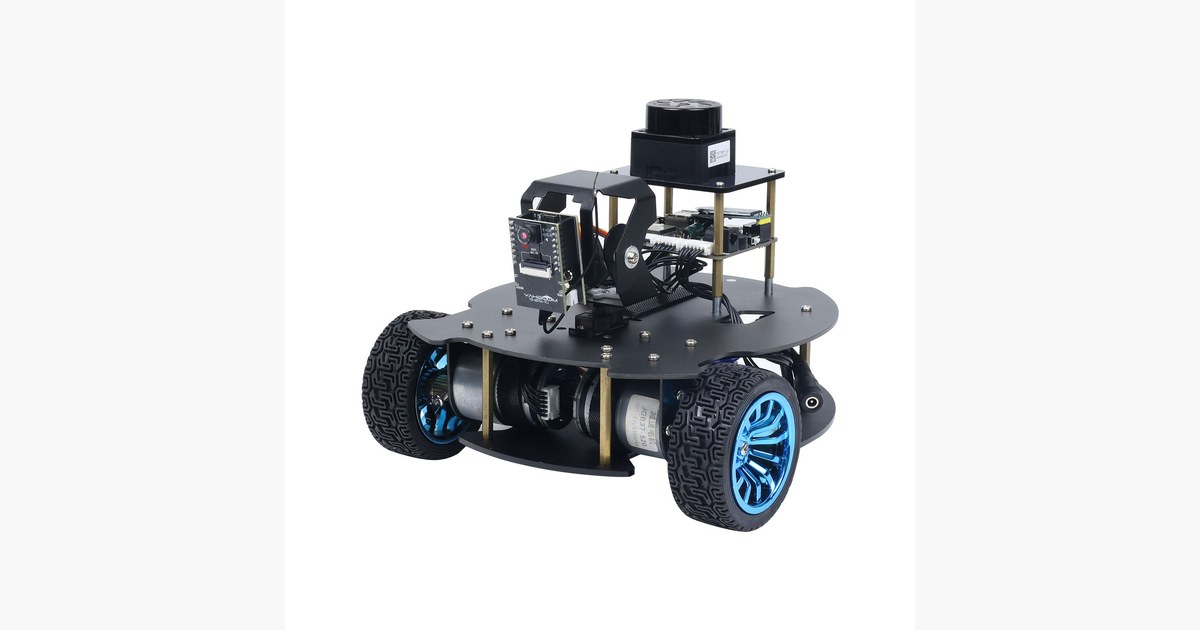
El ordenador que controla un robot no siempre viaja sobre el chasis. En MicroROS V2, Yahboom propone un PC Windows con máquina virtual para ROS 2 y electrónica ESP32 en el coche. Evita montar Raspberry Pi o Jetson, aunque sigue siendo necesario preparar un ordenador y su comunicación con el robot.
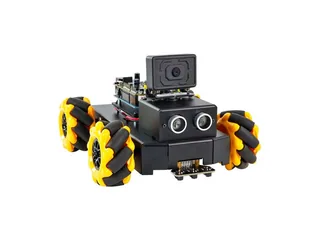
La página de MicroROS V2 indica Windows y declara que macOS no está soportado. El chasis incorpora lidar TOF; las versiones estándar y superior añaden cámara Wi-Fi de dos megapíxeles. La opción básica no debe interpretarse como el conjunto de todos los sensores de una demostración.
Dónde se calcula y por dónde viajan los datos
Esta distribución permite una práctica de diagnóstico: comprobar que llegan datos de un sensor al PC antes de ejecutar navegación. Si se empieza directamente por un mapa, un problema de red puede parecer un fallo del algoritmo.
La guía de preparación de Nav2 distingue modelo, transformaciones, sensores y odometría como partes de una base móvil. Ayuda a entender los componentes; la guía actual no sustituye la máquina virtual ni las instrucciones específicas de Yahboom.
La marca también anuncia integración con agentes y modelos de lenguaje. Depende del software, servicios y configuración: instalar ESP32 no concede por sí mismo conversación o interpretación visual general. Para aprender ROS 2 resulta más sencillo verificar una cadena corta de mensajes y movimiento antes de añadir un agente.
El ROSMASTER M1 propone una arquitectura con controlador embarcado. En MicroROS V2, el papel del PC obliga a preparar también la comunicación entre ordenador y coche antes de comparar ejercicios de navegación.
Es una alternativa para quien dispone del PC adecuado y desea entender qué ejecuta el coche y qué calcula el ordenador.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.