Nexbit AI: hacer visible el paso de cámara a pinza
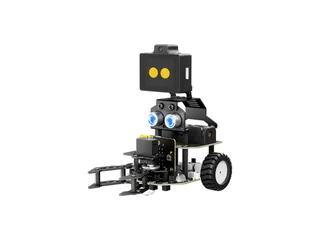
Nexbit AI combina micro:bit, visión y una pinza. Un ejercicio útil separa lo que reconoce la cámara de la acción que se ordena al robot.
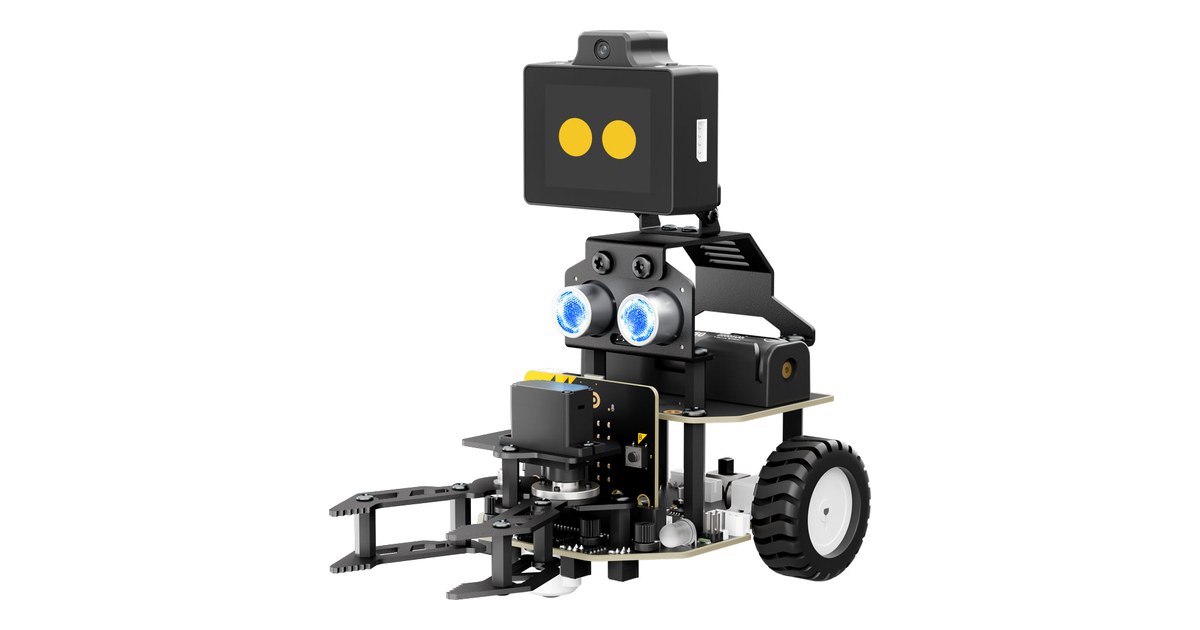
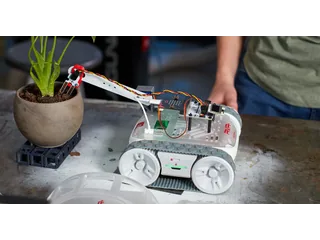
Reconocer un objeto no equivale a recogerlo. Nexbit AI de Hiwonder combina una base móvil controlada con micro:bit, módulo de visión y pinza, pero cada parte debe comprobarse en una etapa diferente.
La ficha distingue kits Standard y Advanced, con y sin la placa micro:bit. Las funciones de voz o modelos grandes del material promocional pueden depender de módulos y configuración concretos.
Primero la observación
Se puede presentar una tarjeta o una pieza conocida ante la cámara y registrar qué clase detecta el módulo. Cambiar distancia, luz y fondo permite comprobar si la respuesta se mantiene.
No conviene mover el robot todavía. Cuando la cámara clasifique de forma repetible, la orden de desplazamiento puede depender de esa salida. Si la detección falla, el error está antes del control de motores.
La guía de Google sobre clasificación distingue falsas alarmas y detecciones perdidas. Una pequeña tabla con intentos de ambos tipos aporta más información que un vídeo de un único acierto.
El AiBlock también permite estudiar cómo influye la posición de la cámara. Nexbit AI añade una pinza como respuesta física a la detección.
Después el agarre
La pinza puede abrirse y cerrarse sin visión para medir una posición adecuada a un objeto ligero. Luego se programa la secuencia: reconocer, aproximarse, detenerse y agarrar.
Si la pieza se mueve cuando la base se detiene, una orden correcta de cierre puede llegar tarde. Conviene marcar en el suelo dónde debe parar el robot y registrar en qué paso falla.
Los sensores de línea y distancia de Nexbit AI permiten ensayar la aproximación de forma separada de la cámara. El programa debe dejar claro cuál de ellos decide detener la base.
Precios por paquete
La tienda de Hiwonder mostraba 151,99 dólares para Advanced con micro:bit V2 y 95,99 para Standard sin la placa. Son paquetes distintos; un precio de entrada no demuestra que todos los módulos de las fotografías estén incluidos.
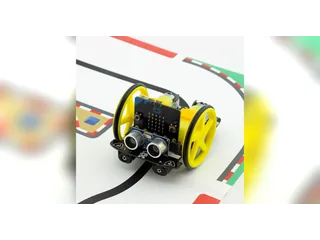
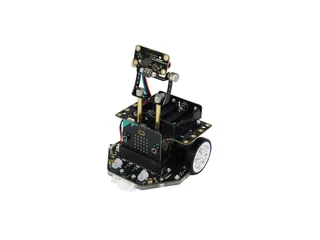
El Maqueen Lite sirve para empezar con reglas de movimiento sobre micro:bit antes de coordinar cámara y pinza.
Nexbit AI permite enseñar una cadena completa: observar, decidir, desplazarse y actuar. Anotar en qué eslabón se produjo el error evita atribuir todos los fallos a la inteligencia artificial.
Imagen: Hiwonder, Nexbit AI.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.