Balboa 32U4: un robot de equilibrio cuyo kit no incluye motores ni ruedas
Pololu deja elegir el tren de movimiento del Balboa 32U4. Esa elección cambia la reducción y el programa que mantiene el equilibrio sobre dos ruedas.
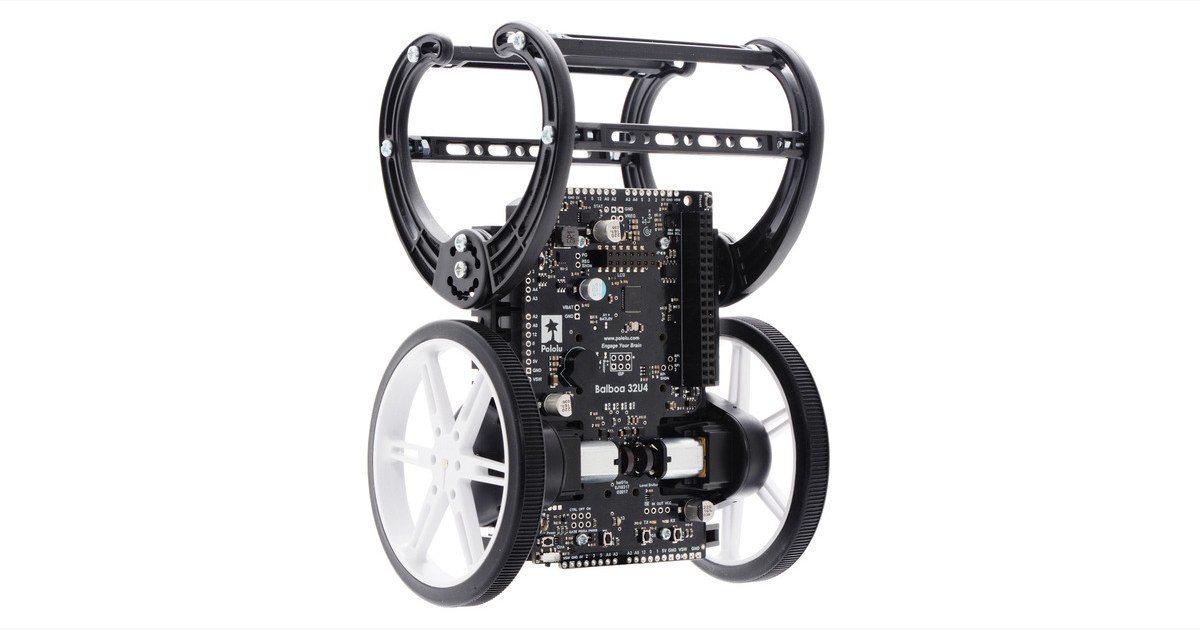
El Balboa 32U4 de Pololu está pensado para mantenerse en equilibrio sobre dos ruedas, pero su kit no incluye motores ni ruedas. La elección de esos componentes es parte del proyecto y modifica el comportamiento que tendrá que controlar el programa.
La documentación oficial integra encoders, controladores de motor y una unidad inercial con acelerómetro, giroscopio y magnetómetro. El ATmega32U4 utiliza un entorno compatible con Arduino. Mantener la postura exige relacionar las medidas de inclinación con el movimiento de las ruedas, además de montar el chasis.
La reducción no se decide después del programa
El montaje permite cinco relaciones de reducción adicionales, entre 1,64:1 y 2,88:1, que se combinan con la reductora del motor elegido. Pololu recomienda variantes concretas de motores con eje extendido para utilizar los encoders. Comprar un motor que “cabe” no demuestra que encaje en ese sistema de realimentación.
La rueda también altera la distancia recorrida por vuelta y la separación del cuerpo respecto al suelo. El fabricante propone 80 × 10 mm como opción habitual y explica otras medidas posibles. Conviene seguir primero una combinación documentada antes de intentar trasladar constantes de control entre tamaños.
El kit requiere montaje y soldadura, seis pilas AA y cable USB A a Micro-B; esos elementos no se deben dar por incluidos. Raspberry Pi y la conversión con apoyo estable son ampliaciones, no requisitos para el robot básico.
El Romi tiene un tercer apoyo y no necesita equilibrarse para circular. Los ejemplos de Arduino sirven para familiarizarse con lecturas y bucles, pero el control del Balboa debe partir de las librerías y ejemplos de Pololu para su mecánica concreta.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.