RaspRover: separar el control de ruedas y cámara
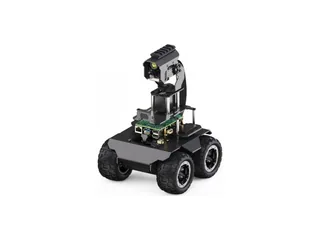
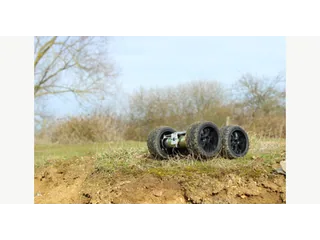
RaspRover de Waveshare combina cuatro ruedas, Raspberry Pi y un segundo controlador. Sus paquetes cambian con la placa y el soporte de cámara.
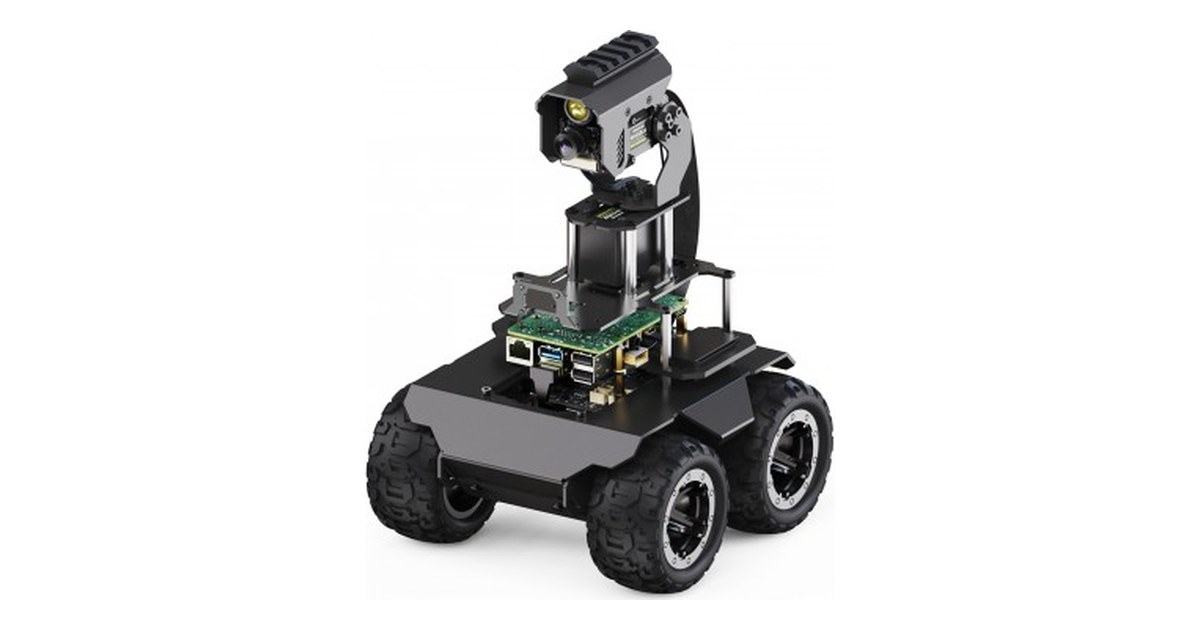
Una cámara que procesa imágenes puede tardar más que el bucle que gobierna los motores. RaspRover de Waveshare separa esas tareas entre una Raspberry Pi 4 o 5 y un controlador auxiliar, sobre un chasis metálico de cuatro ruedas.
Waveshare vende versiones con y sin Raspberry Pi, y una opción PT con soporte de cámara pan-tilt. La elección cambia el montaje final, la altura y la forma de orientar la imagen.
Dos ritmos de trabajo
La Raspberry Pi ejecuta la aplicación web y tareas de visión. El controlador auxiliar atiende funciones de bajo nivel. Una prueba útil consiste en enviar una orden de avance corto y registrar por separado el momento en que llega la orden y el movimiento que ejecutan las ruedas. Así se observa la latencia sin atribuir todos los retrasos a la cámara.
La documentación de Waveshare describe control por navegador, vídeo y ejercicios de visión. Es necesario configurar red y alimentación antes de dejar que un programa de seguimiento mueva el robot. Una marca en el suelo y una velocidad baja facilitan comprobar que la cámara detecta la referencia esperada.
El ROSMASTER R2 gira con dirección Ackermann; RaspRover ofrece un chasis 4WD diferente. Comparar ambos en una curva ayuda a entender por qué un mismo comando no produce la misma trayectoria.
La cámara no decide sola
En el paquete PT, el soporte pan-tilt permite reorientar la cámara sin mover todo el vehículo. Puede producirse entonces una confusión: el objeto cambia de posición en la imagen aunque el chasis no se haya desplazado. Para medir seguimiento hay que registrar ángulo del soporte y posición del robot.
Una práctica puede mantener inmóvil el chasis, variar solo el soporte y dibujar la trayectoria del objeto en pantalla. Después se fija el soporte y se mueve solo la base. La diferencia revela qué parte del sistema creó el cambio visual.
La ficha técnica de Raspberry Pi 5 especifica sus requisitos de alimentación. La fuente de energía del kit debe corresponder a la placa instalada.
El RaspBot V2 también vincula visión y movimiento; su mecánica y sus paquetes no son los de RaspRover.
Comprobar la caja
La ficha distingue explícitamente variantes «Acce» que no incluyen la Raspberry Pi. También varía si se entrega una Pi 4B o Pi 5 y si el soporte PT está instalado. El fabricante no ofrece en esa página un precio único y permanente para todas las combinaciones.
RaspRover permite enseñar una idea útil más allá de la visión artificial: el control rápido del motor y la interpretación más lenta de la imagen tienen responsabilidades distintas y deben medirse por separado.
Imagen: Waveshare, RaspRover.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.