RoboMaster EP Core: programar una recogida con brazo y pinza
El RoboMaster EP Core combina una base móvil con brazo paralelo y pinza. Qué aporta su SDK y qué preparar para convertir una recogida en una práctica.
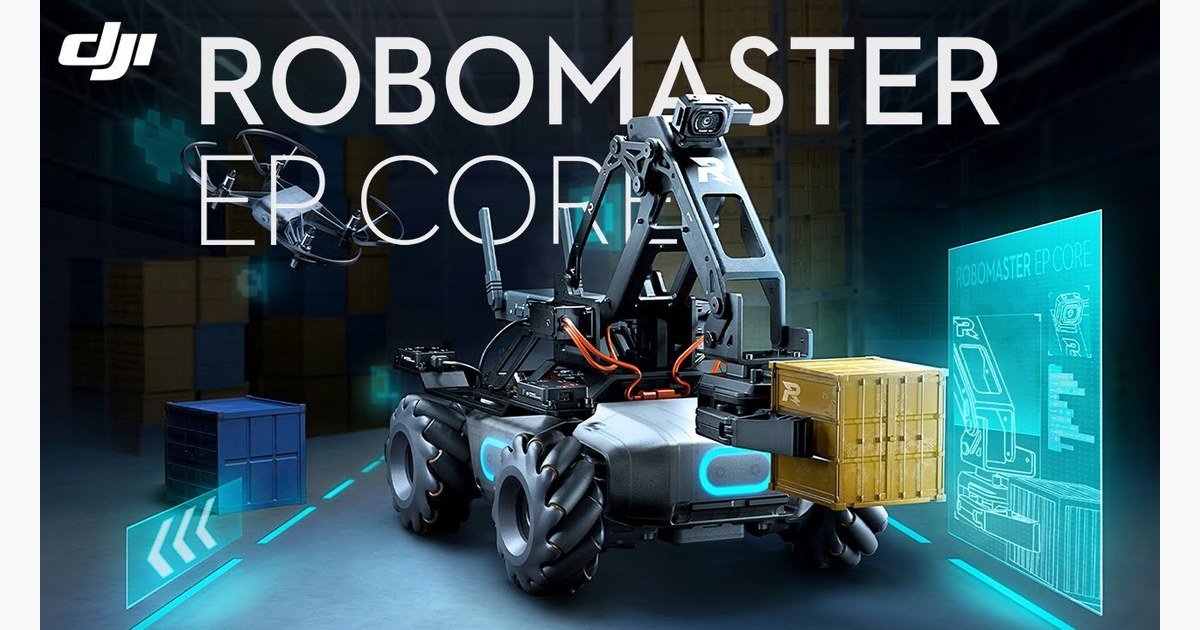
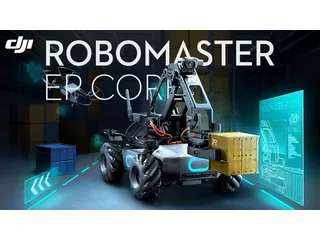
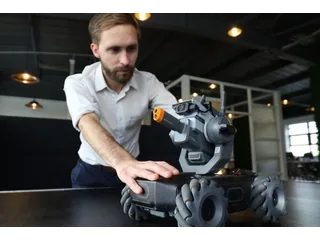
El RoboMaster EP Core permite coordinar desplazamiento, brazo y pinza en un mismo programa. Una práctica de recoger una pieza resulta más interesante que mandar avanzar al robot: obliga a decidir desde dónde se agarra, en qué orden se mueve y cuándo se suelta.
La documentación de soporte de DJI confirma el acceso a esos módulos desde el SDK. El manual de desarrollo explica la configuración de ingeniería: un brazo paralelo ocupa el lugar de la torreta de la configuración S1 y conserva el sistema de transmisión de imagen.
Empezar por una posición conocida
Para la primera recogida conviene fijar una zona y un objeto que la pinza pueda sujetar. Un programa puede acercar el chasis, situar el brazo, cerrar la pinza y retroceder. Esa secuencia es un ejercicio propuesto; no presupone que el robot reconozca cualquier objeto o mida automáticamente su peso.
Después se puede introducir una condición: esperar una señal o leer un sensor antes de cerrar. DJI documenta integración con plataformas externas y adaptadores. Es necesario revisar sus interfaces eléctricas; los adaptadores de sensores descritos trabajan con señales de 3,3 V.
Python en la aplicación y SDK externo
La programación dentro de la aplicación y el SDK para un ordenador son caminos relacionados, pero tienen requisitos propios. La guía incluye un apartado para emparejar documentación y versiones del robot. Antes de comprar un equipo usado, conviene comprobar activación, aplicación compatible y acceso a los ejemplos.
El RoboMaster S1 ayuda a situar la familia, mientras la ficha del EP Core recoge esta configuración con brazo. Para una clase, la prueba útil es completar una recogida repetible con la instalación disponible, antes de añadir visión artificial o plataformas externas.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.