SO-100: por qué dos brazos deben calibrarse antes de imitarse
SO-100 utiliza un brazo líder y otro seguidor para teleoperación y recogida de datos. Montaje, calibración y aprendizaje son pasos distintos.
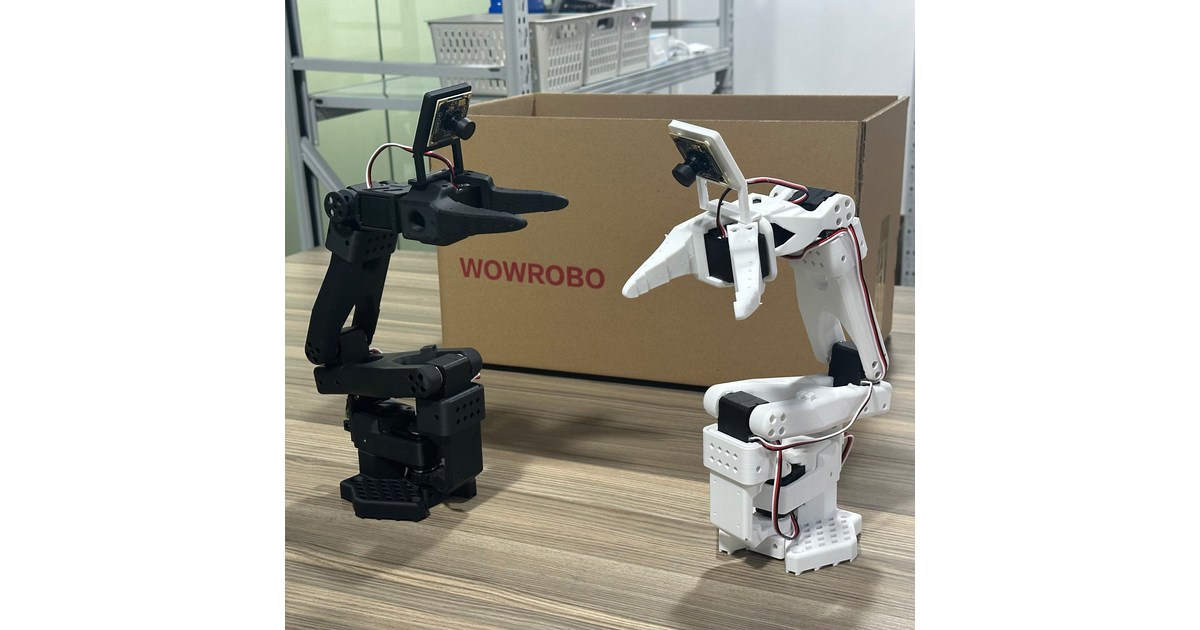
SO-100 permite controlar un brazo robótico moviendo otro con la mano. El brazo líder registra la postura y el seguidor reproduce las órdenes. Este esquema sirve para ensayar teleoperación y recoger demostraciones que después pueden utilizarse en proyectos de aprendizaje.
La guía de LeRobot para SO-100 [en] explica el montaje, la configuración de motores y la calibración. El proyecto de hardware de The Robot Studio [en] reúne diseños abiertos; su rama principal también documenta SO-101, una revisión que debe distinguirse del SO-100 tratado aquí.
El líder y el seguidor cumplen papeles diferentes
El líder se manipula para indicar una acción. El seguidor mueve la pinza en el espacio de trabajo. La guía del SO-100 describe seis motores y una preparación específica de los del líder, que debe poder moverse manualmente. Montar dos brazos de aspecto parecido no basta para que ambos cumplan su función.
Una demostración sencilla puede consistir en acercar la pinza a un objeto y desplazarlo entre dos puntos. Quien maneja el líder decide el movimiento mientras observa el resultado. El robot todavía no elige por sí solo qué objeto recoger ni dónde colocarlo.
Esta distinción es importante al interpretar vídeos del proyecto. Un movimiento fluido puede proceder de una persona teleoperando, de una secuencia preparada o de un modelo entrenado. Son modos de funcionamiento diferentes aunque aparezca el mismo brazo.
La calibración da significado a las posiciones
LeRobot pide asignar identificadores y configurar los motores antes de terminar el montaje del SO-100. También indica calibrar ambos brazos, situando las articulaciones y recorriendo sus rangos. La configuración permite relacionar los valores registrados con posturas físicas.
Si los valores no representan posiciones comparables, una orden del líder puede producir otra postura en el seguidor. El problema no se resuelve solo mejorando una cámara o añadiendo más datos. La referencia mecánica debe estar preparada antes de utilizar las demostraciones.
La guía menciona que esta coherencia resulta relevante para usar aprendizaje entre robots. No garantiza que cualquier modelo descargado pueda ejecutar una tarea sobre cualquier montaje. La revisión, los motores, las cámaras y el escenario también condicionan el proyecto.
Grabar una acción es el comienzo de otro trabajo
Después de teleoperar se pueden registrar ejemplos y preparar entrenamiento. Un conjunto de demostraciones no constituye automáticamente una política fiable. Hay que definir la tarea, comprobar los datos y observar qué ocurre al ejecutar el resultado.
El coste depende de las piezas, la impresión, la electrónica y de si se compran uno o dos brazos. No se ofrece una cifra universal ni se mezcla el precio de piezas sueltas con el de un sistema completo. Los robots educativos incluyen alternativas más preparadas para empezar; el catálogo permite comparar SO-100 con manipuladores y otras plataformas de aprendizaje.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.