Spiderbot: seis patas y 18 servos para experimentar en casa
Spiderbot de Hiwonder es un hexápodo programable con 18 servos y sensor ultrasónico. Qué exige su tamaño y cómo empezar a trabajar con sus movimientos.
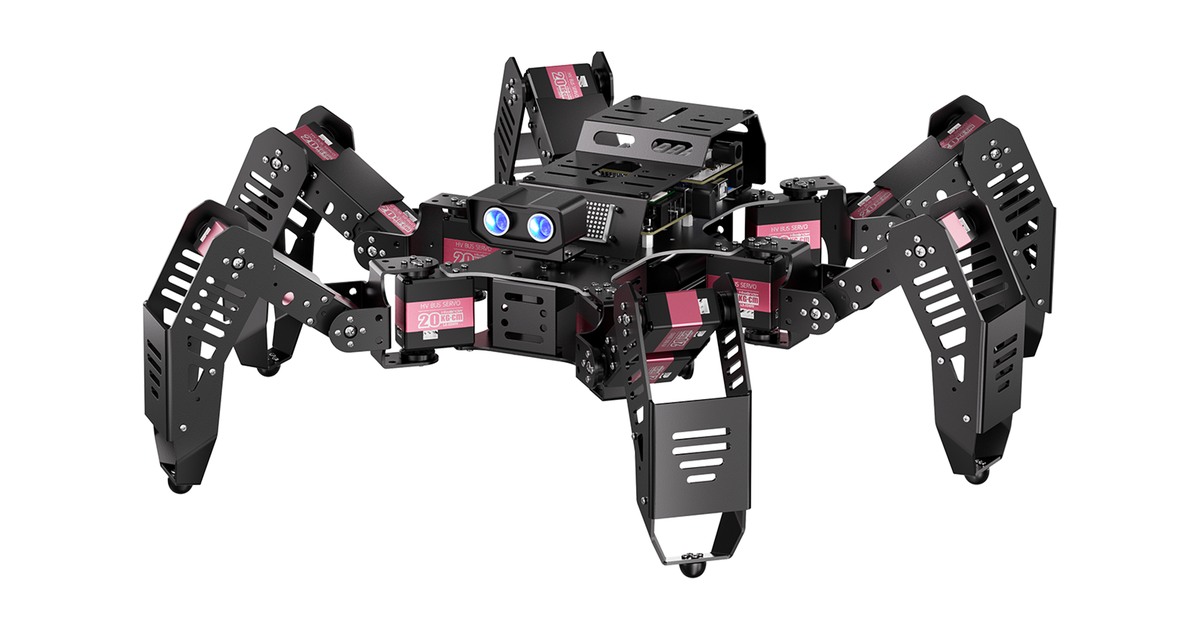
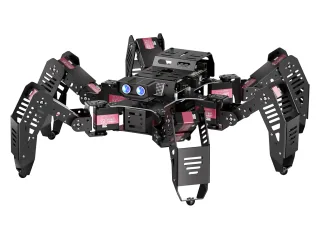
Spiderbot, de Hiwonder, acerca el movimiento de un hexápodo a un taller doméstico de robótica. Cada una de sus seis patas tiene tres articulaciones, hasta sumar 18 servos. Esta estructura permite experimentar con posturas y formas de caminar que un vehículo de ruedas no necesita resolver.
Es un proyecto para aficionados que quieran dedicar tiempo a ajustar movimientos. La documentación de primeros pasos lo orienta a mayores de doce años y recomienda seguir sus indicaciones de montaje, alimentación y puesta en marcha.
Un robot con una huella considerable
Hiwonder declara aproximadamente 2,35 kg de peso y unas dimensiones extendidas de 695 por 614 mm. Aunque se pueda tener en casa, necesita una superficie de pruebas amplia. No es un pequeño insecto de sobremesa que quepa entre el teclado y el monitor.
La amplitud de las patas también obliga a pensar dónde se va a guardar. Antes de comprar, resulta útil dibujar ese rectángulo sobre papel o medirlo en el suelo. Así se distingue el tamaño de una fotografía de lo que realmente ocupará durante una sesión.
Aprender a coordinar las articulaciones
Spiderbot combina un controlador de servos con electrónica para desarrollo con Arduino. Las herramientas y ejemplos de Hiwonder permiten preparar acciones y trabajar con la posición de las articulaciones.
Una secuencia estable requiere coordinar los apoyos. La primera meta debería ser reproducir una postura y un movimiento documentados; después se puede modificar una posición y observar el efecto. Alterar todos los servos a la vez dificulta identificar la causa de un tropiezo.
El sensor ultrasónico permite añadir mediciones de distancia. Es una entrada útil para ejercicios de reacción ante obstáculos, con las limitaciones propias del sensor y del programa. El fabricante ofrece distintos lotes; los módulos de interacción por voz deben comprobarse en el contenido del paquete seleccionado.
Batería y preparación de las pruebas
La alimentación documentada es una batería de 11,1 V y 2.000 mAh. Hiwonder publica una autonomía orientativa de 70 a 100 minutos; la carga de trabajo de los servos y los movimientos elegidos condicionan el resultado real.
Para las primeras pruebas interesa un suelo despejado, sin objetos que puedan enganchar las patas. También conviene seguir el orden de encendido y calibración del manual, evitando sujetar una articulación mientras intenta moverse.
Spiderbot encaja como plataforma para comprender locomoción con patas. Aporta una mecánica expresiva y ampliable, a cambio de más ajustes y espacio que un robot con ruedas. Su utilidad doméstica está en aprender y experimentar con el movimiento, no en realizar tareas del hogar.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.