Tankbot: coordinar orugas y brazo en un mismo programa
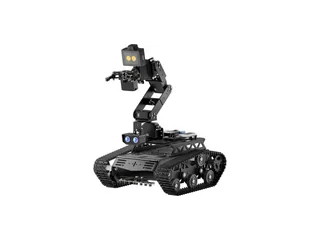
Tankbot de Hiwonder integra un chasis de orugas con suspensión y un brazo de seis ejes. La tarea de recoger un objeto exige detener y estabilizar la base.
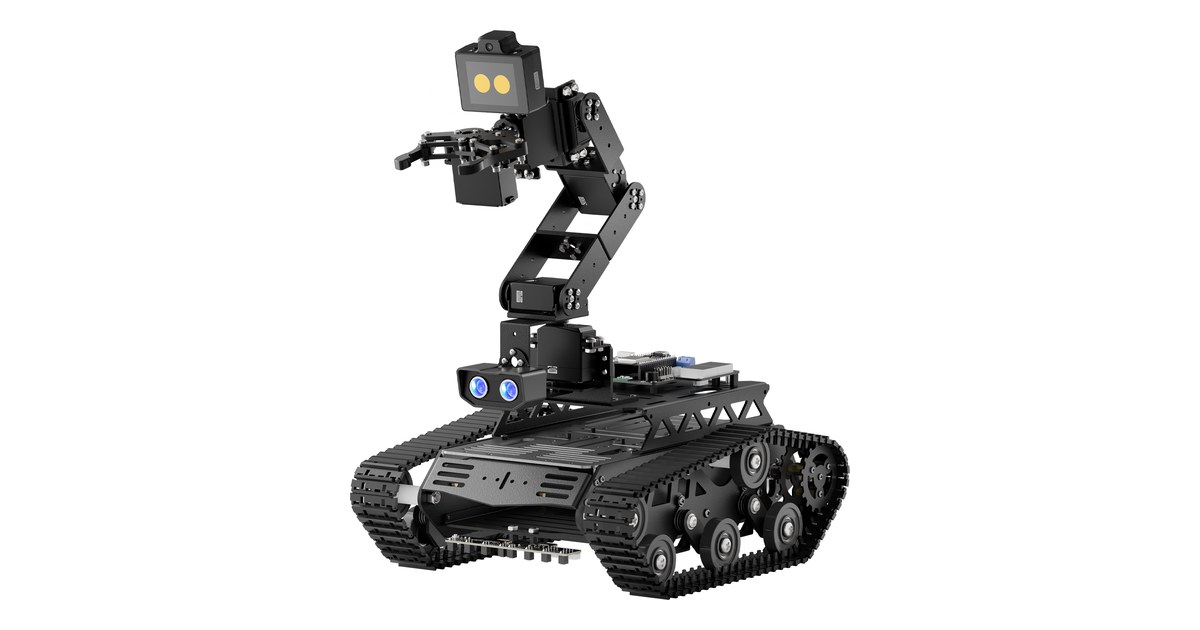
Una pinza puede llegar bien a un objeto mientras el chasis está quieto y fallar si la base sigue moviéndose. Tankbot de Hiwonder reúne un chasis de orugas con suspensión, controlador ESP32 y brazo de seis grados de libertad.
La combinación permite ensayar una tarea de transporte, separando los movimientos de la base de los de la pinza.
Definir cuándo termina cada etapa
La ficha de Hiwonder describe sensores ultrasónicos y de seguimiento de línea. El primer ensayo puede prescindir de autonomía compleja: avanzar hasta una marca, detenerse, colocar el brazo y cerrar la pinza sobre un objeto ligero.
Se puede registrar la posición inicial y comprobar si el robot se balancea después de frenar. Si la pinza actúa mientras la base aún oscila, el error no procede necesariamente de la articulación.
El QTruck ofrece una versión educativa más simple de chasis con orugas y brazo. Tankbot añade más articulaciones y una controladora distinta.
Sensores y brazo cumplen funciones separadas
El sensor de distancia puede detectar un obstáculo delante del robot. No determina por sí mismo la altura de agarre ni confirma que un objeto quedó sujeto. Esas decisiones requieren posición del brazo, geometría de la pinza y comprobación de la tarea.
Una secuencia de prueba puede usar tres estados: desplazamiento, manipulación y retirada. En cada transición se observa una condición distinta. Si el robot no recoge la pieza, se anota en qué estado falló antes de cambiar parámetros.
Hiwonder muestra una opción Standard y otra Advanced. La cámara de dos megapíxeles y las funciones avanzadas anunciadas deben asociarse al kit que las incluya, no a cualquier configuración mostrada en un vídeo.
Comprar la variante adecuada
La tienda marcaba 299,99 dólares estadounidenses para Standard Kit y 369,99 para Advanced. El presupuesto de un proyecto también incluye la superficie de ensayo, las piezas de prueba y el tiempo de configurar los servos.
El ROSMASTER X3 Plus permite comparar una base con ruedas Mecanum y brazo. Las orugas de Tankbot ofrecen otra forma de tracción, con una respuesta diferente en el giro y al detenerse.
Tankbot muestra que una tarea de manipulación móvil no es una única orden. La calidad del resultado depende de que el robot sepa cuándo terminó de moverse, cuándo empieza a agarrar y cuándo puede transportar la carga.
Imagen: Hiwonder, Tankbot.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.