ROSMASTER X3 PLUS: representar la escena del brazo móvil
ROSMASTER X3 PLUS añade un brazo de seis grados de libertad a una base Mecanum. La navegación y la planificación del brazo utilizan representaciones distintas.
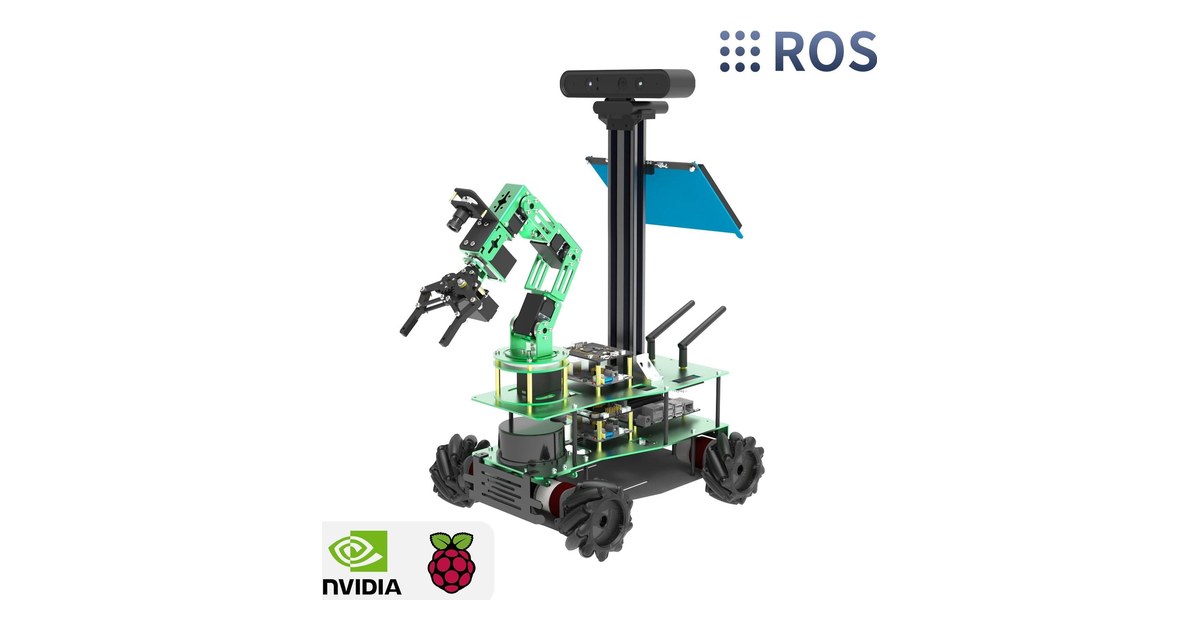
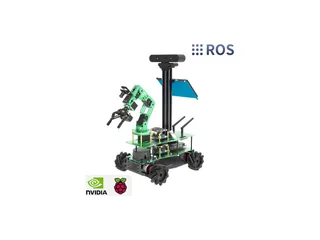
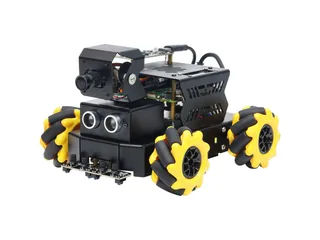
Un robot puede llegar hasta una mesa y necesitar otra representación para mover el brazo sobre ella. ROSMASTER X3 PLUS combina una base Mecanum con un brazo de seis grados de libertad, lidar y cámara de profundidad.
Yahboom propone un equipo educativo para navegación, visión y manipulación. La lista de funciones incluye simulación del brazo con MoveIt, junto con actividades de mapa y conducción.
La base y el brazo ocupan espacios distintos
Las cuatro ruedas permiten desplazamiento omnidireccional. El brazo añade articulaciones para colocar una herramienta en posiciones que dependen de la postura de toda su cadena.
Mover la base cambia dónde queda el brazo respecto a la mesa. La posición final de la herramienta depende, por tanto, del desplazamiento del chasis y de la configuración de las articulaciones.
Un proyecto inicial puede mantener la base quieta mientras se identifica el recorrido del brazo. Después se modifica la posición del vehículo y se repite la misma postura, observando cómo cambia el lugar alcanzado.
El ROSMASTER X3 ofrece otra configuración dentro de la familia. El brazo y la documentación del PLUS deben identificarse expresamente al preparar el proyecto.
Un mapa de navegación no describe toda la mesa
El mapa permite organizar desplazamientos de la base. Para planificar la manipulación interesa representar además los objetos que pueden ocupar el recorrido del brazo.
El tutorial de MoveIt sobre planificación alrededor de objetos muestra cómo añadir geometría a una escena. Esa geometría se define en un sistema de coordenadas y modifica los movimientos que puede planificar el software.
La documentación aporta un concepto útil para este robot: una mesa tiene volumen y una ubicación respecto al brazo. Representar solo el destino de la pinza deja fuera la superficie y otros elementos del puesto.
La actividad puede comparar una escena vacía con otra que incluye un objeto de prueba. Se observa el cambio de trayectoria en la simulación y se comprueba que la representación corresponde al montaje que se quiere ejecutar.
Identificar qué observa cada sensor
La cámara de profundidad y el lidar proporcionan datos diferentes. La propuesta de Yahboom los utiliza en actividades de visión y navegación, con cursos separados dentro de su portal.
Conviene identificar qué sensor alimenta cada representación. Una detección de cámara necesita una relación de coordenadas con el brazo o con la base para convertirse en un punto de trabajo.
El ArmPi Ultra permite estudiar percepción y agarre en un montaje de sobremesa. X3 PLUS añade a esa relación la posición de una base que puede desplazarse.
Para una primera tarea resulta más fácil mantener fijos la base y el objeto. Una vez comprendida esa relación, se añade un desplazamiento corto y se vuelve a observar la escena.
Elegir controlador y documentación
El producto admite configuraciones con Raspberry Pi 5 y distintas placas Jetson. Yahboom ofrece la variante With / RPi 5-8GB por 1.559 dólares estadounidenses en su tienda internacional.
Las variantes cambian el controlador incluido. El curso y la imagen del sistema deben corresponder a esa elección, junto con las versiones de ROS y las conexiones que utilice el proyecto.
El equipo incorpora también una pantalla de siete pulgadas y un módulo de interacción por voz. Son recursos adicionales; el ejercicio de manipulación puede comenzar con una escena simple y órdenes verificables.
X3 PLUS resulta interesante para aprender cómo se relacionan dos movimientos: llegar hasta un puesto y actuar sobre él. La representación de la escena permite explicar qué cambia cuando el robot mueve la base antes de utilizar el brazo.
Imagen: Yahboom, ROSMASTER X3 PLUS.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.