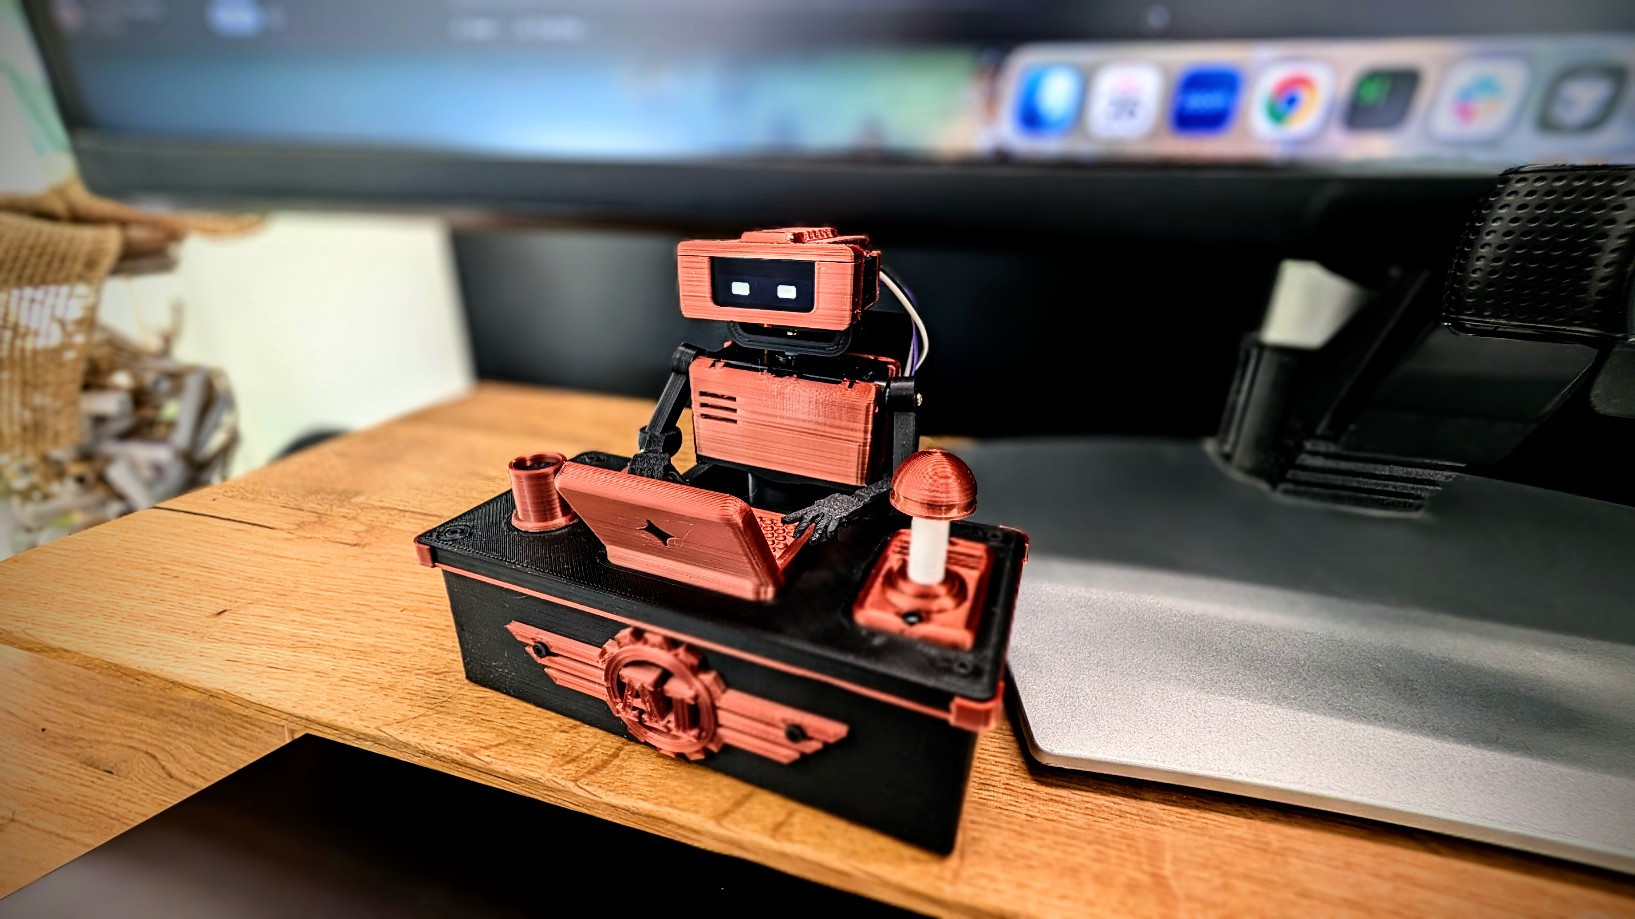
Tiny Engineer convierte los avisos del agente en movimientos
Tiny Engineer es un robot de escritorio de diseño abierto: cinco servos, pantalla y campana representan el trabajo de un agente de programación conectado por Wi-Fi.
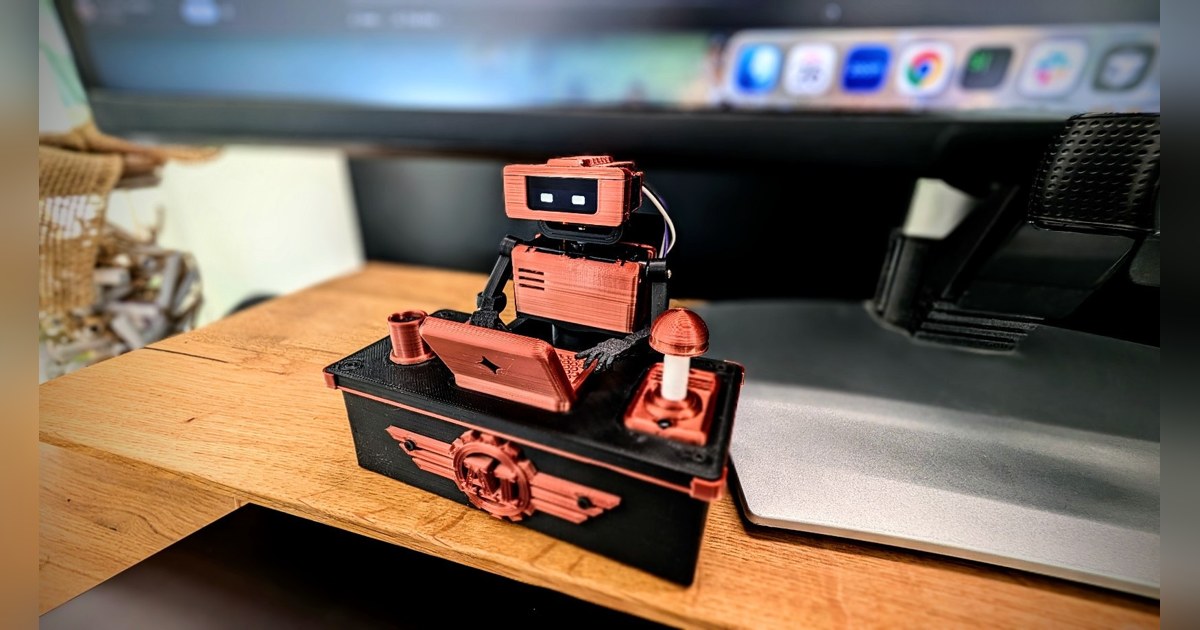
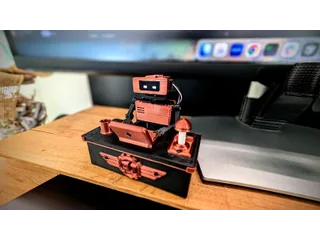
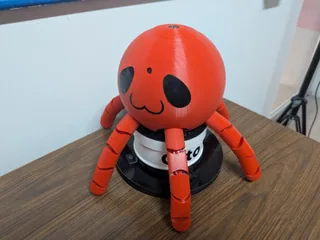
Tiny Engineer transforma el progreso de un agente de programación en un pequeño espectáculo mecánico sobre la mesa. El robot mira alrededor cuando recibe un evento de lectura, simula teclear durante la escritura y toca una campana al terminar. El proyecto abierto, publicado en 2026, permite fabricar ese personaje y decidir qué acciones del ordenador activan cada gesto.
La presentación del desarrollador describe un montaje con cinco servos SG90, una pantalla OLED, altavoz y ESP32-C3. El interés está en conectar estados de un programa con movimientos físicos. El robot recibe órdenes; el agente que interpreta archivos o genera código sigue funcionando en el ordenador o en los servicios que utilice ese programa.
El cuerpo tiene una interfaz bastante sencilla
El ESP32 se incorpora a la red Wi-Fi y ofrece una interfaz HTTP. Un script puede pedir una animación sin saber cómo mover cada servo. Esto permite cambiar de herramienta de programación o inventar otros usos: avisar de una compilación terminada, celebrar un resultado o señalar que un proceso espera intervención.
La guía de integraciones documenta conexiones con eventos de distintas herramientas y una opción general mediante peticiones POST. La integración concreta importa: un programa debe emitir el evento y el script debe enviarlo al robot. Una animación de “pensar” representa ese aviso; no revela cómo razona el modelo ni garantiza que haya completado bien su tarea.
Primero electrónica, después articulaciones
La placa principal reúne el controlador de servos PCA9685, el amplificador MAX98357A y la conexión USB-C. El usuario añade el módulo ESP32, OLED, cinco servos y altavoz. Se publican los archivos KiCad para encargar la placa; la consulta sobre un posible lote comunitario no debe confundirse con un kit comercial ya disponible.
La secuencia de montaje propone conectar y cargar el firmware antes de cerrar el cuerpo. Así se puede comprobar la pantalla y centrar los servos antes de fijar las piezas. Si una palanca queda instalada con un ángulo incorrecto, el problema aparecerá en todas las animaciones, aunque la conexión al agente funcione perfectamente.
El suministro indicado es de 5 V y al menos 2 A. Esa especificación afecta al movimiento: una alimentación insuficiente puede producir tirones o reinicios cuando varios motores trabajan. La guía también identifica los terminales del altavoz y advierte que su salida negativa no equivale a masa; conviene seguir el conexionado de la placa elegida.
Una prueba local antes de conectar el agente
La puesta en marcha utiliza una red de 2,4 GHz y permite abrir una interfaz web mediante la dirección del robot. La comprobación propuesta combina una respuesta correcta de /health con la animación ring. Si esa prueba funciona, ya se puede investigar la integración sin mezclar problemas mecánicos, de red y de eventos del editor.
Para aprender, Tiny Engineer ofrece una cadena fácil de observar: ocurre algo en el ordenador, llega una petición y se mueve una articulación. El siguiente ejercicio puede consistir en cambiar una animación o asignar otro evento, manteniendo una referencia que ya funciona.
El proyecto publica software, diseño de la placa y piezas del cuerpo, pero requiere fabricación y ajuste. Encaja para quien quiera aprender electrónica a partir de un programa que ya utiliza y acepte dedicar tiempo al montaje. Su función principal es comunicar estados de trabajo con presencia física; las tareas de programación siguen dependiendo del agente conectado.
Fuentes
- jamro — Tiny Engineer, funciones y arquitectura [en]
- jamro — orden de montaje y primera puesta en marcha [en]
- jamro — placa principal y conexiones [en]
- jamro — integración mediante eventos y HTTP [en]
Imagen: Fotografía oficial del montaje completo de Tiny Engineer, con cuerpo naranja, mesa propia y campana, sobre un escritorio. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.