TurboPi: comparar avance y desplazamiento lateral
TurboPi utiliza cuatro ruedas Mecanum y Raspberry Pi. Sus ejercicios permiten relacionar una velocidad del chasis con las órdenes distintas que reciben las ruedas.
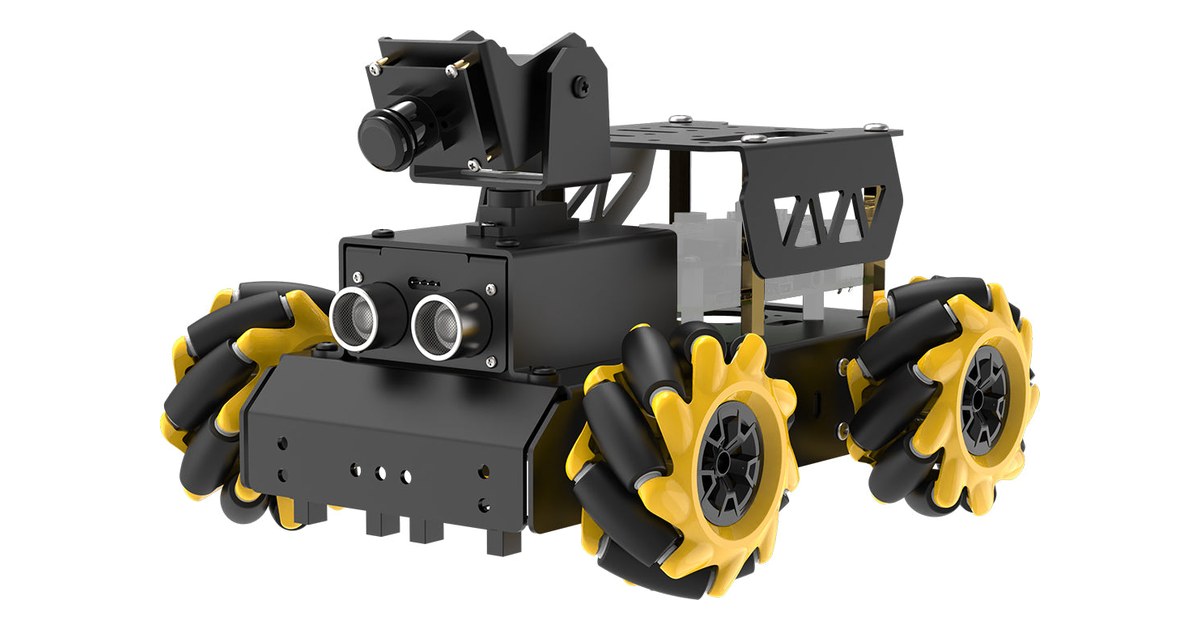
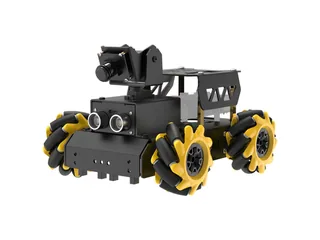
Un chasis puede desplazarse lateralmente aunque ninguna rueda apunte hacia ese lado. TurboPi utiliza cuatro ruedas Mecanum, cuyos rodillos permiten combinar el movimiento de las ruedas para producir distintas velocidades del cuerpo.
Hiwonder ofrece este robot con Raspberry Pi y actividades de Python y visión. La base permite empezar con un ejercicio mecánico antes de añadir la interpretación de una cámara.
Una orden del cuerpo se reparte entre cuatro ruedas
La documentación de cinemática Mecanum de WPILib explica cómo relacionar velocidades del chasis con velocidades de rueda. La ubicación de cada rueda y las convenciones de los ejes forman parte de ese cálculo.
Es una referencia para comprender el mecanismo, aunque TurboPi utiliza su propio software. Copiar una combinación sin revisar el orden de las ruedas o el sentido positivo puede producir otro movimiento.
Una actividad inicial puede identificar delantero, trasero, izquierda y derecha. Después se compara una orden de avance con otra lateral, observando qué ruedas cambian su sentido de giro.
La comparación permite explicar que el movimiento del cuerpo procede de una combinación. Los cuatro motores no tienen que recibir una orden idéntica para que el robot siga una trayectoria simple.
El montaje de los rodillos importa
El manual de TurboPi incluye montaje y cursos de movimiento. La orientación de los rodillos debe corresponder al esquema del robot.
Antes de preparar una ruta conviene comprobar la disposición física con el diagrama. Si se cambia una rueda de lugar, el programa puede conservar sus órdenes mientras el chasis responde de otra forma.
Un recorrido corto permite observar avance, movimiento lateral y giro por separado. Se registra el desplazamiento del cuerpo y se vuelve a una posición de referencia entre pruebas.
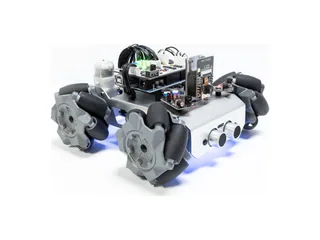
El ROSMASTER X3 utiliza también ruedas Mecanum en una plataforma con otro equipamiento. La cinemática debe asociarse siempre al montaje y a las dimensiones del robot concreto.
Añadir la cámara después del movimiento
TurboPi incluye una cámara en un soporte de dos ejes. Sus actividades de visión permiten practicar reconocimiento de color y seguimiento con OpenCV.
Una detección visual puede utilizarse como entrada para decidir una velocidad del cuerpo. Esa regla se añade a la conversión que ya organiza el movimiento de las ruedas.
Separar ambos pasos facilita la explicación. Primero se comprueba una orden conocida de desplazamiento; después se observa qué dato de cámara hace que el programa elija esa orden.
El Raspbot V2 permite comparar otra relación entre detección y movimiento. TurboPi ofrece sus propios ejemplos y configuración de cámara.
Standard y los kits con ROS 2
La tienda de Hiwonder muestra 319,99 dólares estadounidenses para Standard Kit con Raspberry Pi 5 de 4 GB. Hay opciones sin placa y con otra memoria.
El fabricante distingue Standard de Advanced y Ultimate. Las propuestas con ROS 2, interacción por voz y modelos de lenguaje corresponden a los kits superiores descritos en la ficha.
El manual Standard permite empezar por preparación, conexiones y movimiento. El software y los módulos del paquete elegido deben identificarse antes de utilizar un curso de otra configuración.
TurboPi permite estudiar una relación que se ve en el suelo: qué combinación de ruedas genera el desplazamiento del cuerpo. Comprenderla deja una base para añadir después una cámara o una regla de seguimiento.
Imagen: Hiwonder, TurboPi.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.