uArm Swift Pro: entender las coordenadas antes de cambiar la herramienta
uArm Swift Pro es un brazo de sobremesa con documentación abierta. Por qué el punto de la herramienta y el modo de control importan al programar movimientos.
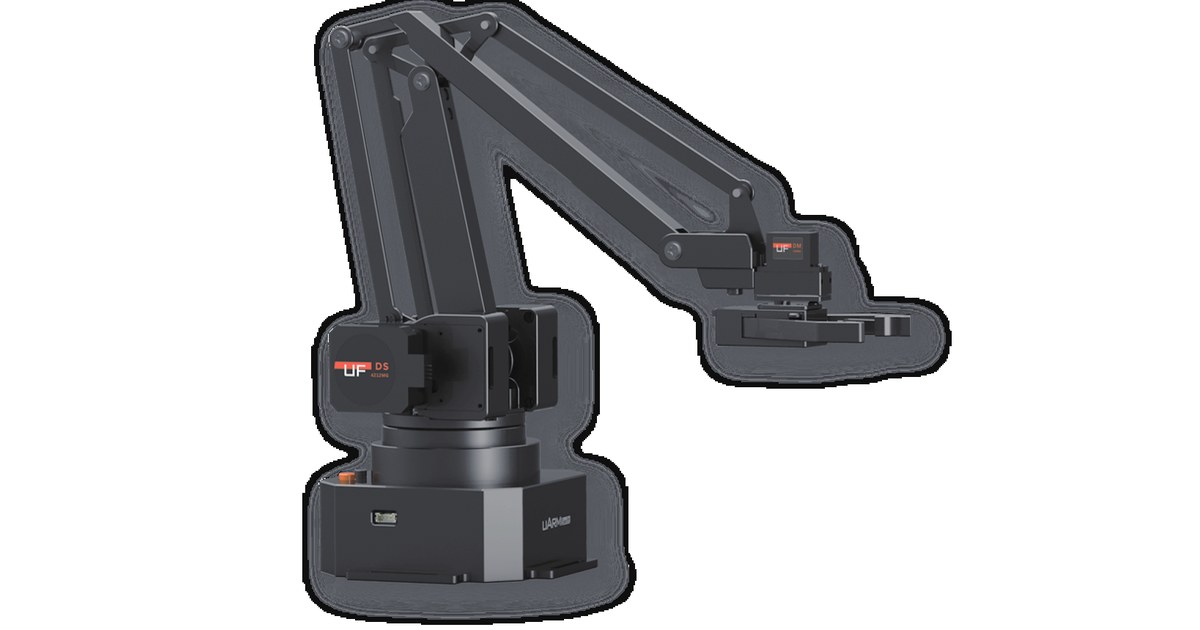
uArm Swift Pro ofrece una forma tangible de aprender coordenadas: ordenar un movimiento y observar dónde termina la herramienta. Su manual documenta cuatro grados de libertad y una carga máxima de 500 g. Antes de usar esas cifras para diseñar una tarea, conviene entender qué punto del robot representan las posiciones del programa.
El centro de la base y la punta de la herramienta no son lo mismo. Tampoco todas las herramientas colocan su extremo útil a la misma distancia del brazo. Cambiar una ventosa por otro accesorio puede alterar el significado práctico de una trayectoria guardada.
La herramienta forma parte del sistema de coordenadas
El manual distingue el origen de la base del punto de trabajo de la herramienta y describe modos de funcionamiento para diferentes accesorios. Esa relación explica por qué una posición numérica necesita contexto: debe corresponder al montaje y al modo seleccionados.
Una práctica útil consiste en fijar un punto de referencia sencillo y comprobar cómo se interpreta con la configuración documentada. Después se pueden añadir movimientos cortos y observar el recorrido. Saltar directamente a una secuencia larga dificulta localizar si un error procede de las coordenadas, de la herramienta o del programa.
Comunicarse con el brazo
UFACTORY publicó recursos de firmware y desarrollo para esta familia. El SDK de C++ utiliza comunicación serie y expone funciones para solicitar posiciones, mover articulaciones y manejar accesorios. También incluye información sobre errores y estado, de modo que una aplicación puede comprobar algo más que si envió una orden.
El repositorio advierte de que las pruebas deben realizarse con uArm Studio cerrado y el extremo situado en una posición adecuada. Desde el punto de vista del desarrollo, interesa evitar que varias aplicaciones intenten controlar a la vez la misma conexión y comprobar las respuestas del dispositivo.
Recuperar una unidad con su documentación
Swift Pro pertenece a una etapa anterior de UFACTORY. Encontrar código disponible no asegura que un ordenador actual pueda ejecutar todos los ejemplos sin cambios. Antes de comprar una unidad usada, conviene confirmar su identificación, firmware, accesorios y capacidad para comunicarse de forma estable.
Es un robot interesante para aprender el vínculo entre geometría, órdenes y movimiento físico. Su utilidad no depende de imitar todas las funciones de brazos más recientes, sino de completar un proyecto acotado y comprobable. Una instalación que permite leer el estado y repetir movimientos conocidos ofrece una base mucho mejor para experimentar que una unidad de procedencia incierta con accesorios sin identificar.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.