Zumo 32U4 OLED: seguir líneas y ajustar motores con encoders
Zumo 32U4 OLED reúne motores con encoders, sensores de línea e IMU en un robot de orugas. La versión montada permite empezar con Arduino sin soldar.
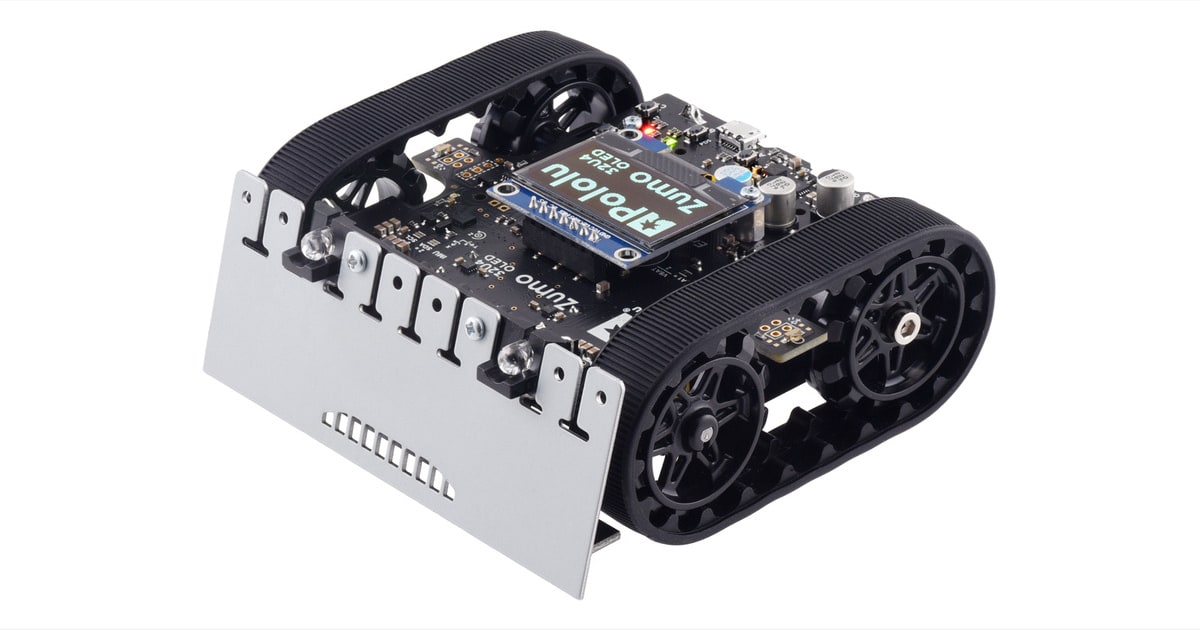
Zumo 32U4 OLED cabe en la palma de una mano, pero permite trabajar con varios problemas de robótica móvil: mantener una velocidad, seguir una línea, detectar el borde de una pista y cambiar de dirección. La versión montada de Pololu incluye motores con encoders y una pantalla gráfica, de modo que el programa puede mostrar lo que está midiendo mientras el robot se mueve.
Es una plataforma para quien ya quiere escribir y depurar código. Frente a los recorridos por tarjetas de Qobo, aquí el alumno decide cómo interpretar cada lectura y cuándo modificar la potencia de las orugas.
Qué trae la versión montada
La referencia 4991 lleva dos motores HP con reducción 50:1 y llega ensamblada: no exige soldadura. Faltan cuatro pilas AA y un cable USB A a Micro-B para cargar los programas. Pololu recomienda pilas NiMH recargables. La alimentación de los motores depende de esas pilas; el cable de programación no sustituye por sí solo todo el sistema de energía.
El microcontrolador es un ATmega32U4 compatible con el entorno Arduino. Hay bibliotecas y ejemplos específicos del Zumo. No hace falta comprar una placa Arduino Uno para colocarla encima, como ocurre en otro kit Zumo del fabricante: son plataformas distintas y sus conexiones tampoco coinciden necesariamente.
El cuerpo mide menos de diez centímetros por lado. Pololu lo presenta como una base apta para mini sumo por tamaño y peso, aunque una competición concreta puede imponer reglas adicionales sobre dimensiones, pala o alimentación.
Encoders, línea y proximidad hacen trabajos distintos
Los encoders cuentan el giro de los motores. Sirven para comparar las dos orugas y corregir diferencias de velocidad. No indican automáticamente dónde está el robot en una habitación: una oruga que patina puede girar sin producir el desplazamiento esperado.
Los cinco sensores inferiores de reflectancia permiten estudiar líneas oscuras sobre superficies claras y detectar cambios de suelo. Los sensores de proximidad miran hacia delante y hacia los lados. Su respuesta depende del objeto y del entorno; conviene aprender primero qué valores ofrecen ante una cartulina, una mano y una pared.
La IMU añade acelerómetro, giroscopio y magnetómetro. La pantalla OLED de 128 × 64 píxeles, los tres botones y el zumbador ayudan a preparar pruebas sin abrir continuamente el monitor serie. Mostrar una lectura o un estado resulta más útil que hacer avanzar el robot a ciegas.
Un primer ejercicio que se puede comprobar
Una secuencia razonable empieza con el robot levantado y los motores a baja potencia. Después se calibra la detección de línea sobre la misma pista que se va a utilizar. El siguiente paso es recorrer un tramo recto y comparar los contadores de ambos motores antes de añadir curvas.
Cambiar una sola condición permite entender el resultado: la velocidad, la superficie o la separación de la línea. Este enfoque complementa el aprendizaje mecánico de mBot Ultimate, cuyo kit permite reconstruir el vehículo; Zumo concentra la actividad en una base pequeña ya montada.
Precio y variante
Pololu publica 194,95 dólares para una unidad de la referencia 4991, montada con motores 50:1, en su tienda estadounidense. La página permite pedidos pendientes; eso no garantiza expedición inmediata. El importe no debe interpretarse como un precio final entregado en España.
También existen versiones montadas con reducciones 75:1 y 100:1, además de un kit sin motores. Las reducciones cambian la relación entre velocidad y par. La pantalla OLED identifica esta versión frente al Zumo 32U4 anterior con LCD, un detalle importante al escoger documentación y repuestos.
Imagen: Pololu, Zumo 32U4 OLED montado.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.