OriginMan: un humanoide de mesa para aprender ROS 2 y visión
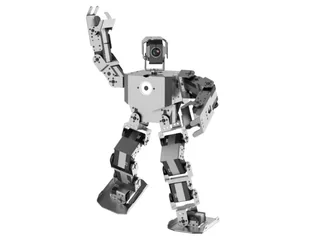
OriginMan reúne 20 grados de libertad, una placa RDK X5 y ejemplos de visión y voz. Este kit de 2025 permite estudiar cómo se conectan percepción y movimiento.
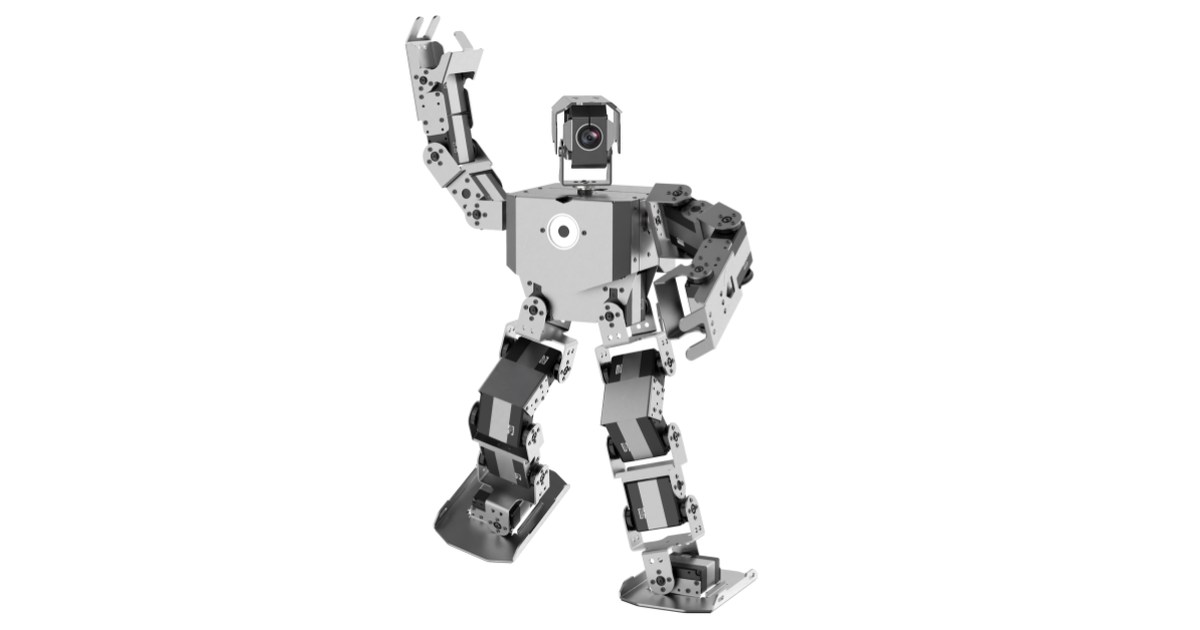
Un robot pequeño puede servir para aprender algo más que a reproducir movimientos. OriginMan [en] integra una placa con aceleración de IA, cámara y ROS 2 para relacionar lo que ve con las órdenes que recibe su cuerpo. Su documentación pública comenzó a publicarse en febrero de 2025 y contiene ejemplos que recorren ese proceso.
El kit mide 37,3 centímetros de altura y pesa aproximadamente 2,05 kilos con batería. Sus 20 grados de libertad permiten trabajar con posturas, pasos y movimientos de los brazos en un formato transportable. Aunque se presenta como humanoide de escritorio, las prácticas de marcha necesitan un suelo o una superficie preparada para evitar caídas por el borde.
Dos niveles de control dentro del robot
OriginMan utiliza una RDK X5, con ocho gigabytes de memoria y un acelerador de inferencia que el proyecto especifica en 10 TOPS. Un microcontrolador MM32 se ocupa del nivel de control asociado al hardware y los servos. La documentación incluye el protocolo de comunicación entre ambas partes.
Esa separación es interesante para una práctica de robótica: un programa de visión produce una decisión, mientras otro componente transforma la orden en acciones del cuerpo. El estudiante puede observar dónde aparece cada dato y modificar una parte del sistema sin confundirla con el control completo.
El entorno usa ROS 2 y TogetheROS.Bot sobre Ubuntu 22.04. El proyecto ofrece código, recursos y herramientas de edición de movimientos, además de métodos de desarrollo remoto. Que existan ejemplos preparados facilita el comienzo, pero trabajar con ese entorno sigue requiriendo familiaridad con Linux, Python y los conceptos básicos de ROS.
Ejemplos que hacen visible la percepción
La guía incluye reconocimiento y seguimiento de colores, seguimiento de líneas, lectura de AprilTags y un ejercicio de patear una pelota. Cada ejemplo relaciona una observación de la cámara con una acción limitada y comprobable.
Por ejemplo, seguir un color permite discutir iluminación y objetos parecidos; reconocer una etiqueta sirve para estudiar cómo se identifica una referencia en el entorno. Son actividades con resultados observables, más fáciles de evaluar que una promesa general de que el robot «entiende» lo que ocurre.
Las aplicaciones de voz añaden reconocimiento, síntesis y control de acciones. El proyecto también documenta integración con modelos como DeepSeek y Qwen. La presencia de una placa de IA no significa que todos los servicios o modelos se ejecuten localmente: hay que revisar las dependencias y los requisitos de la aplicación elegida.
Revisar software y recursos antes de comprar
El historial identifica las primeras funciones de control y visión en febrero de 2025. Una actualización de septiembre de ese año incorporó mejoras de reconocimiento visual con modelos y órdenes de movimiento. La portada y el historial no usan exactamente la misma numeración de versión, por lo que conviene comprobar la imagen de sistema y el código entregados con cada kit.
Las instrucciones de red, carga y recuperación del arranque también forman parte del material disponible. Para una clase, estas tareas afectan al tiempo real de preparación tanto como el repertorio de movimientos.
OriginMan puede resultar útil en enseñanza técnica de visión y robótica cuando se quiere conectar programas con un cuerpo bípedo pequeño. La ficha de OriginMan reúne sus fuentes y recursos. No se ha confirmado una tienda con condiciones de entrega y soporte en España, por lo que el proyecto debe evaluarse junto al proveedor del kit concreto.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.