Estos pequeños robots de ETH Zúrich saltan con músculo vivo
ETH Zúrich muestra robots de 1,5 centímetros que saltan, nadan y agarran objetos con tejido muscular vivo y un soporte blando. Aún dependen del laboratorio.
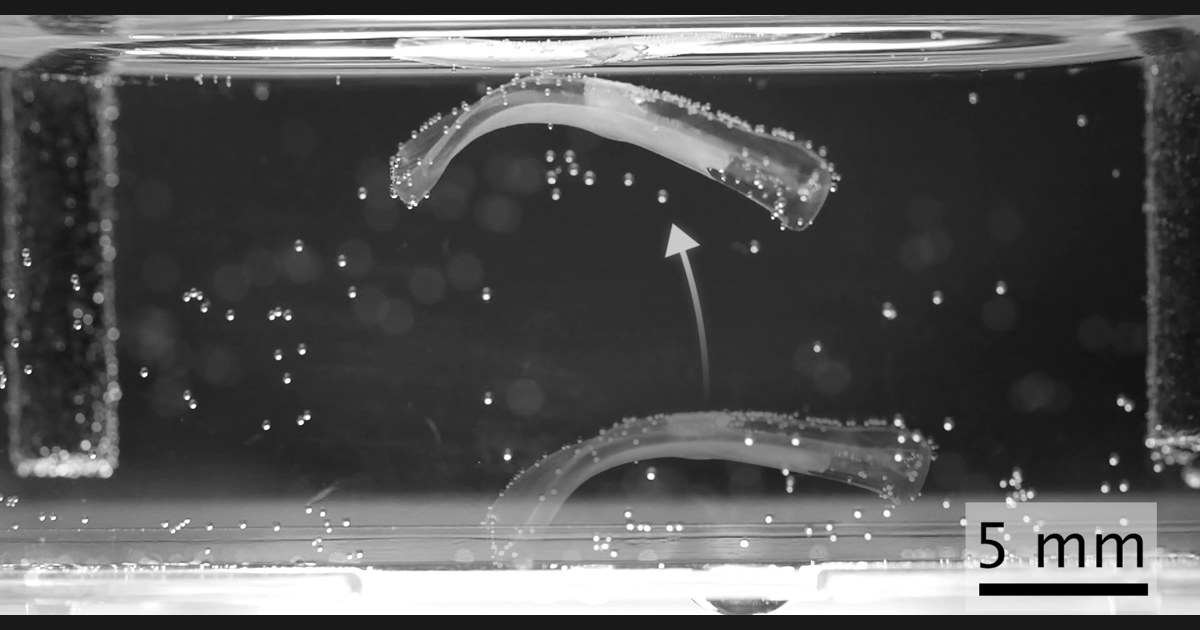
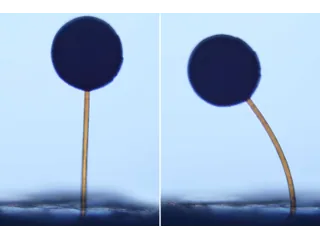
Una pequeña tira curva se despega del fondo de una cubeta. El impulso procede de músculo vivo cultivado en el laboratorio: al contraerse, deforma el cuerpo blando del robot y lo hace saltar. Mide alrededor de 1,5 centímetros, así que elevarse cinco milímetros equivale a salvar un tercio de su longitud.
ETH Zúrich ha presentado el trabajo el 22 de octubre [en]. El estudio de Aiste Balciunaite, Mike Y. Michelis y sus colaboradores se publicó el 11 de septiembre en Nature Communications. El equipo ha construido distintas configuraciones capaces de saltar, nadar, desplazarse por una superficie o agarrar objetos.
El soporte también decide cuánto se mueve el músculo
El estudio original [en] combina tejido muscular esquelético con un soporte de hidrogel, un material blando y rico en agua. Ambos se diseñan juntos mediante simulación: se busca una forma en la que la contracción produzca un movimiento amplio del conjunto.
Eso cambia la pregunta de diseño. Añadir músculo no basta si su fuerza se pierde en la unión con el soporte. El equipo incorpora pequeñas ranuras que ayudan a orientar las fibras y a sujetar el tejido; así, la contracción se transmite al cuerpo artificial. Después fabrica y prueba los diseños para alimentar de nuevo el modelo con los resultados.
Los autores comunican un recorrido de movimiento hasta once veces mayor que en diseños anteriores con un volumen muscular similar. La comparación se refiere a cuánto se deforma el actuador, la pieza que genera el movimiento; no significa que todos los robots sean once veces más rápidos o fuertes.
Aquí el músculo es tejido cultivado a partir de células de ratón. Es una solución distinta de los músculos neumáticos del cuadrúpedo HARP, donde el nombre describe un mecanismo accionado por aire. También el pez robótico SoFi dobla una cola flexible, pero lo hace bombeando agua. Un cuerpo blando puede moverse de formas muy distintas sin incorporar células vivas.
Saltar dentro de una cubeta tiene sus condiciones
En la prueba del salto, un estímulo eléctrico desencadena la contracción. ETH también describe una versión que avanza a 6,2 milímetros por segundo. Son experimentos con montajes diferentes, no un pequeño animal artificial que elige por sí solo cómo moverse.
La dependencia del laboratorio tiene una razón biológica: el tejido necesita un líquido nutritivo para seguir vivo. Una revisión independiente de la Universidad de Houston [en] identifica la supervivencia celular, la sensibilidad al entorno y el control externo como obstáculos habituales de estos robots. Conseguir movimiento y mantenerlo durante un uso prolongado son problemas distintos.
Para sistemas mayores, ETH señala la necesidad de distribuir oxígeno y nutrientes y retirar residuos mediante una red vascular artificial. Mientras tanto, la cubeta permite estudiar algo muy concreto: cómo convertir una contracción diminuta en un salto visible.
Fuentes
- ETH Zúrich — presentación del experimento y condiciones de funcionamiento [en]
- Balciunaite y colaboradores — estudio del diseño conjunto de músculo y soporte, Nature Communications [en]
- Garmroudi y colaboradores — revisión independiente sobre avances y límites de la robótica biohíbrida, npj Robotics [en]
- Imagen: Balciunaite y colaboradores, Nature Communications 2026, vía ETH Zúrich; adaptada a formato de cabecera [en]. Licencia Creative Commons BY 4.0.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.