Flash ALOHA aprende a lanzarse una pelota entre sus dos brazos
Flash ALOHA aprende movimientos rápidos con 50 demostraciones por tarea. Sus dos brazos se lanzan una pelota, doblan pantalones cortos y colocan una pila en un mando.
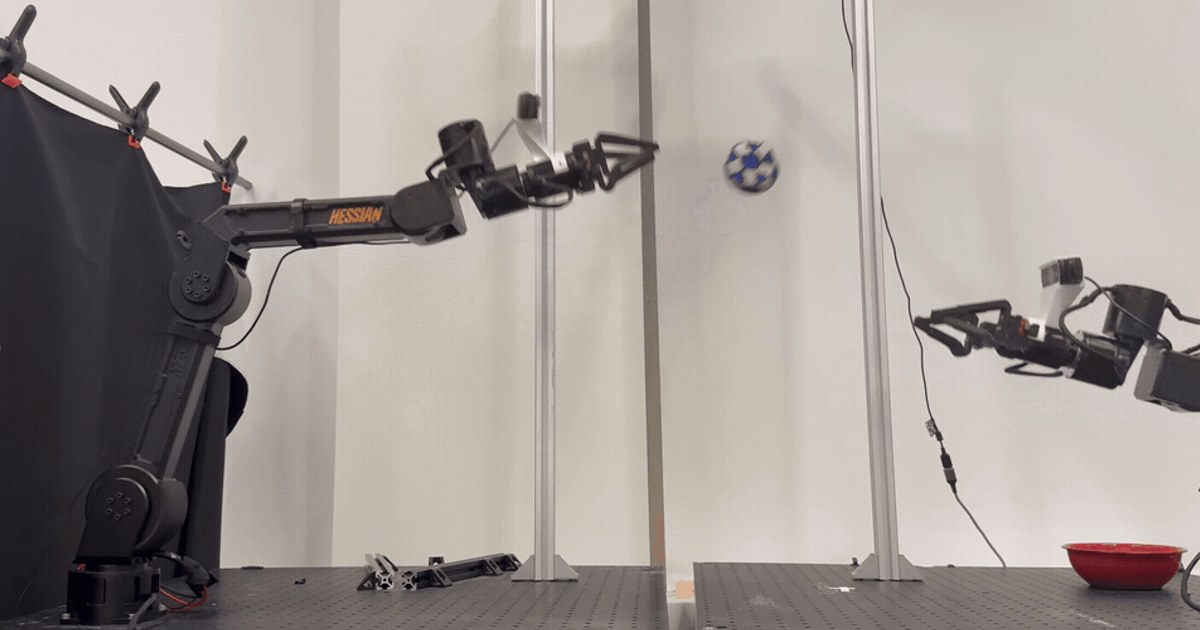
Un brazo coge una pelota blanda de la mesa, la lanza y el otro la atrapa en el aire. La secuencia oficial de Flash ALOHA concentra en un gesto fácil de reconocer un problema difícil: aprender movimientos rápidos sin perder precisión. El equipo de Stanford enseña esas habilidades al robot con 50 demostraciones por tarea, antes de dejar que las ejecute de forma autónoma.
La publicación difundida el 12 de noviembre [en] reúne investigación, código y diseño del equipo. El trabajo tiene un antecedente: sus autores indican que lo presentaron como ALOHA Lightning en julio de 2026. Lo que ahora comparten permite estudiar cómo han conseguido ese ritmo; sigue siendo un sistema de investigación.
Primero, mover los brazos con las manos
Para enseñar el gesto, una persona sujeta unas empuñaduras acopladas a las pinzas y guía directamente los brazos. El robot compensa su peso para facilitar el movimiento. Así se puede mostrar una acción rápida mientras las propias articulaciones registran por dónde han pasado.
La página del proyecto [en] explica por qué eligieron ese método. Si las demostraciones se hacen despacio, el robot aprende movimientos lentos. Seguir un movimiento rápido con dispositivos externos también puede introducir errores de posición. Guiar el brazo permite recoger el ejemplo en el mismo mecanismo que después tendrá que reproducirlo.
Es una disposición diferente de los brazos de enseñanza separados que encontramos en COBOT MAGIC y su enfoque basado en Mobile ALOHA. En Flash ALOHA, las manos de la persona están en el propio puesto de ejecución. Las demostraciones enseñan el comportamiento; durante los ensayos autónomos ya no hay un operador moviendo las pinzas.
La pelota no espera a la siguiente orden
Según el estudio del equipo, en su tabla de comparación de velocidad [en], la operación de coger, lanzar y atrapar la pelota dura 1,85 segundos, con un 80% de éxito. También evalúan tareas como separar vasos encajados, doblar pantalones cortos y colocar una pila en un mando.
El aprendizaje necesita dos ajustes poco vistosos. Uno oculta en las imágenes las manos del instructor, para que su desaparición no desconcierte al sistema. El otro suaviza las transiciones entre grupos de movimientos previstos: una orden que cambia de golpe puede desestabilizar el brazo cuando se mueve deprisa. Son ejemplos concretos de cómo la IA aplicada a robots físicos debe encajar con la mecánica.
Los resultados corresponden a tareas preparadas en el laboratorio, con variaciones controladas en la colocación de los objetos. No acreditan que el robot pueda recoger cualquier mesa o atrapar cualquier lanzamiento. Los autores señalan además que el sistema usa visión y señales de sus articulaciones; incorporar tacto queda como trabajo futuro.
El repositorio público [en] incluye herramientas para registrar demostraciones, entrenar y ejecutar los comportamientos. Su documentación exige recalibrar los ejemplos para otros brazos y cámaras: reproducir el experimento implica preparar otro montaje físico.
Fuentes
- Stanford — Flash ALOHA: método, demostraciones autónomas y antecedente ALOHA Lightning [en]
- John Hua Yao y colaboradores — Flash ALOHA: Learning Fast and Precise Manipulation, estudio y resultados por tarea [en]
- GitHub, JohnYao93 — código y documentación de Flash ALOHA [en]
- Robotics Weekly — difusión de la publicación y alcance de las afirmaciones del equipo, 12 de noviembre de 2026 [en]
- Imagen: equipo de Flash ALOHA, Stanford — fotograma de la demostración oficial de lanzamiento y captura [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.