Una polilla robótica crea un sensor de luz dentro de su cuerpo
Investigadores de Tartu e IIT hacen circular un líquido por una polilla robótica para formar un sensor ultravioleta. Después, la luz activa el movimiento de sus alas.
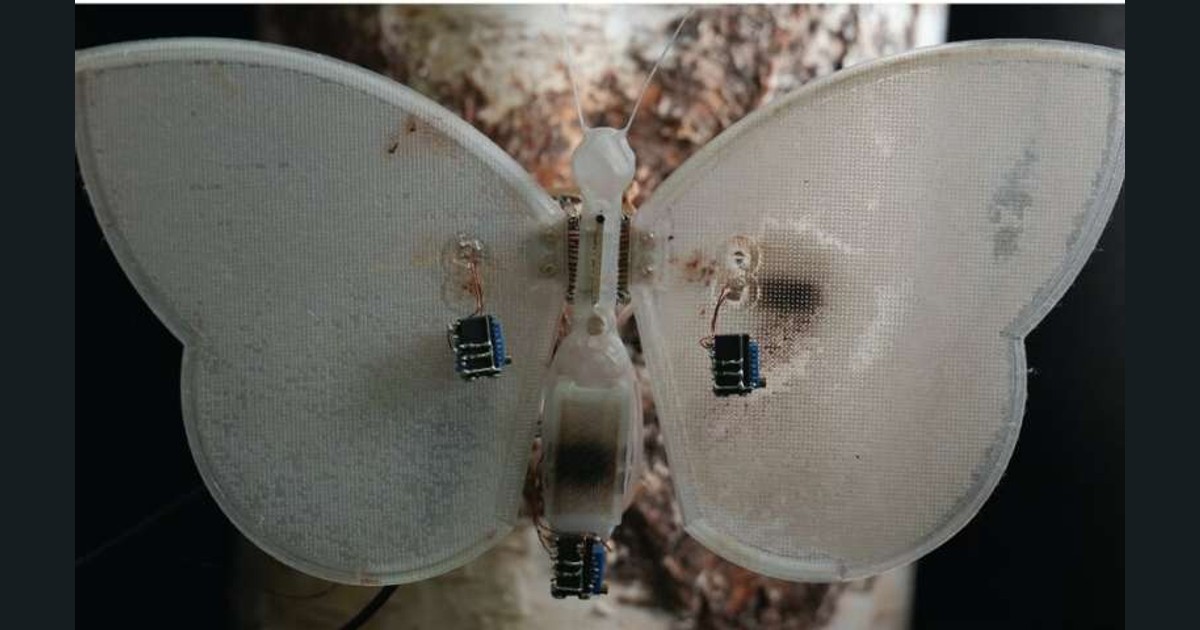
Las manchas oscuras de esta polilla robótica son parte de su electrónica. Aparecen cuando la luz ultravioleta transforma una sustancia que circula por su cuerpo: el material resultante funciona como sensor. Después, otra exposición a esa luz puede desencadenar el aleteo.
El prototipo pertenece a un equipo de la Universidad de Tartu y el Instituto Italiano de Tecnología (IIT). El Consejo de Investigación de Estonia lo ha dado a conocer en un comunicado del 30 de octubre [en]. El estudio ya estaba publicado en línea desde el 7 de agosto en Advanced Science [en]; la comunicación reciente acompaña su aparición en el número de octubre de la revista.
Un líquido lleva los ingredientes hasta las alas
El cuerpo está impreso en PETG transparente y contiene canales inspirados en las venas de los insectos. Una bomba distribuye unos tres mililitros de líquido por esa estructura. Las pequeñas separaciones entre las líneas de impresión permiten que los ingredientes penetren también en el plástico.
La mezcla contiene pirrol. Donde recibe luz ultravioleta durante aproximadamente un minuto, se convierte en polipirrol, un polímero conductor que oscurece la zona. Así se fabrica el receptor dentro del cuerpo que ya estaba construido, sin pegarle después una pieza electrónica.
Cuando el receptor vuelve a recibir luz, cambia su respuesta eléctrica. Un microcontrolador detecta esa variación y activa el mecanismo de las alas o una luz LED. El experimento demuestra una nueva capacidad de detección y respuesta, no un vuelo libre de la polilla.
La preparación sigue en manos de los investigadores
El artículo científico explica que el equipo decide cuándo introducir los ingredientes y utiliza una máscara para delimitar la zona expuesta. La reacción ensayada tiene un resultado previsto y es irreversible. El robot todavía no elige qué sensor necesita ni organiza por sí mismo su fabricación.
La lectura de CircuitDigest [en] subraya además que la sensibilidad cambia con las exposiciones sucesivas. Los autores interpretan esa evolución como memoria del material; conviene distinguirla del aprendizaje de un programa.
La inspiración biológica puede llegar por caminos muy diferentes. Los pequeños robots de ETH que saltan con músculo vivo incorporan tejido cultivado, mientras que el pez robótico SoFi bombea agua para doblar su cola. En esta polilla, el líquido lleva los ingredientes que convierten una zona del plástico en un receptor de luz.
Fuentes
- Pankratov y colaboradores — estudio experimental y condiciones de control, Advanced Science [en]
- Estonian Research Council, vía Brightsurf — comunicación del 30 de octubre, funcionamiento y fotografías del prototipo [en]
- CircuitDigest, Aswinth Raj — análisis del cambio de sensibilidad y límites del experimento, 2 de noviembre [en]
- Imagen: Kadri-Ann Pankratov, Leonid Zinatullin, Hans Priks, Adele Metsniit, Urmas Johanson, Tarmo Tamm, Alvo Aabloo, Edoardo Sinibaldi e Indrek Must, vía Estonian Research Council y Tech Xplore; fotografía adaptada a cabecera [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.