Un robot de origami adopta 16 formas con un solo imán
Un prototipo de Princeton usa un imán y pulsos magnéticos externos para plegar cuatro tramos por separado. Cada combinación se mantiene cuando cesan los pulsos.
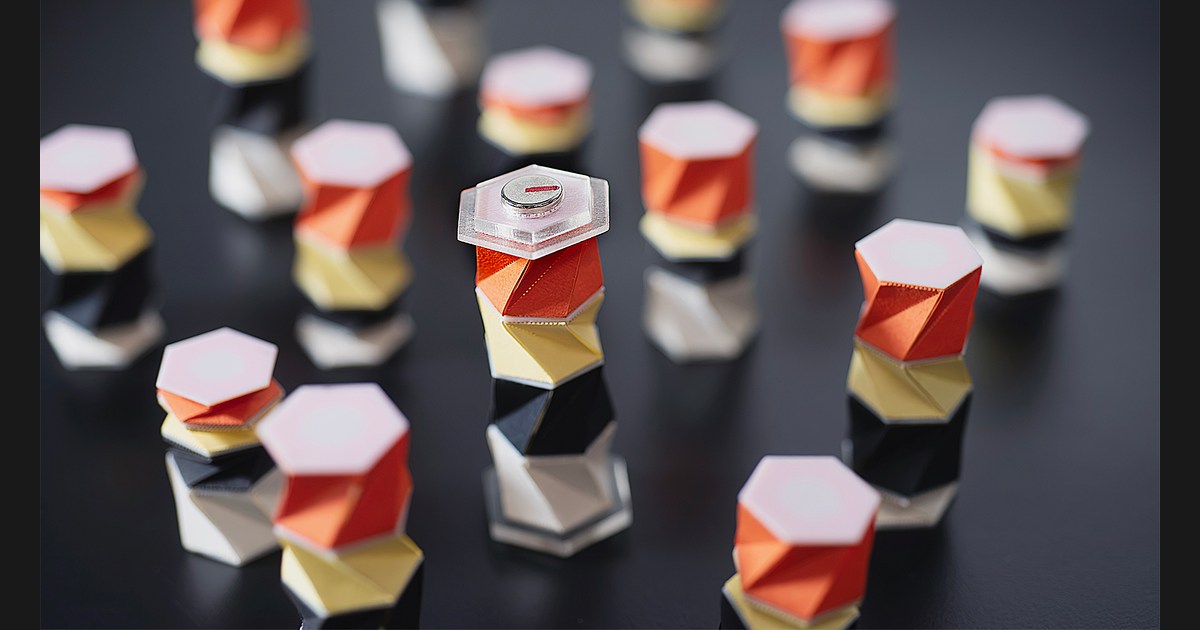
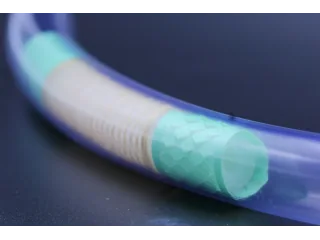
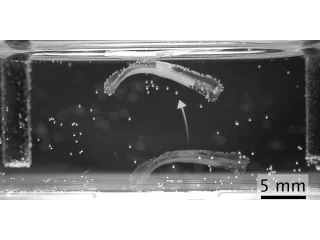
Imagina un pequeño fuelle de cuatro pisos. Puedes acortar el segundo y el cuarto mientras los otros dos siguen extendidos, o dejar que se pliegue solo el primero. Un equipo de Princeton ha conseguido controlar así su robot de origami a distancia. El prototipo lleva un único imán en un extremo y cambia de forma al recibir una secuencia de pulsos magnéticos desde fuera.
El trabajo se publicó el 30 de octubre en PNAS [en]. La novedad está en poder escoger qué tramos quedan plegados. En versiones anteriores del diseño, el equipo colocaba imanes entre los tramos para controlarlos, según la explicación del Andlinger Center [en].
Cómo llega la orden al tramo adecuado
Cada tramo puede quedarse en dos posiciones, corta o larga. Para saltar de una a otra tiene que superar cierta resistencia, como una tapa que cede de golpe al apretarla. Los investigadores diseñaron los tramos con distintas resistencias al plegado y al desplegado. Después calcularon qué pulsos aplicar y cómo orientarlos para que la fuerza transmitida desde el imán llevase al conjunto por una secuencia predecible.
El orden importa. El equipo puede empezar por devolver el robot a una forma conocida aunque ignore cómo estaba plegado. A partir de ahí, la secuencia adecuada lo conduce a la combinación elegida. Con cuatro tramos y dos posiciones por tramo, hay 16 configuraciones estables.
La forma guarda el último ajuste
Cuando termina el pulso, los tramos conservan la posición que han alcanzado. Se puede leer esa forma como un registro de cuatro bits: basta con asignar un cero a cada tramo plegado y un uno a cada tramo extendido. El dato queda escrito en la geometría, de la misma manera que la posición de un interruptor indica cómo se dejó.
El campo que mueve el prototipo lo genera un equipo externo. Sacar del cuerpo el sistema que aporta la energía permite construir una estructura ligera y hueca. Es una forma de repartir el trabajo que también aparece en otros experimentos de robótica blanda, como SoFi, el pez dirigido por señales acústicas, aunque allí el sonido transmite órdenes y el pez lleva su propio sistema de propulsión.
Princeton menciona el transporte de fármacos como una posible aplicación si se consigue miniaturizar la estructura. El experimento de octubre resuelve una tarea de laboratorio más concreta: elegir qué pliegues quedan hechos y mantenerlos sin tener que seguir aplicando el campo. En otra investigación reciente, una polilla robótica incorporaba un sensor dentro de sus alas. En el origami, es la forma del cuerpo la que guarda la información.
Fuentes
- Rao y colaboradores, PNAS — Origami state machine with time-varying magnetic fields [en]
- Andlinger Center, Princeton — funcionamiento del prototipo y diferencia con las versiones anteriores [en]
- Princeton Materials Institute — el metabot magnético anterior y la valoración de un investigador externo [en]
- Imagen de Bumper DeJesus para Princeton — estructuras de origami y prototipo con imán [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.