UMR: la navegación integrada necesita una carga confirmada
UMR incorpora navegación Navis para aplicaciones industriales. La diferencia de carga entre web y manual requiere aclarar la configuración antes de integrar equipos.
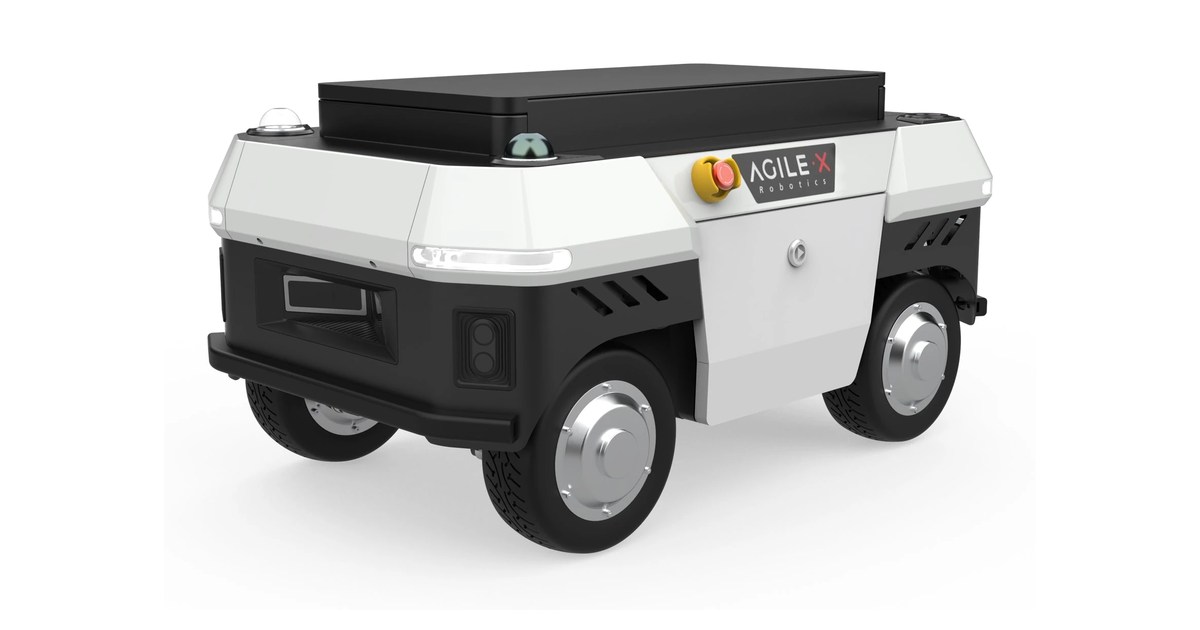
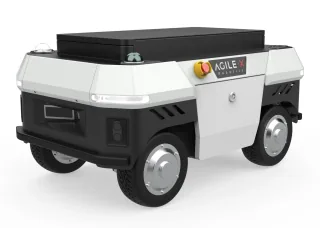
UMR integra el sistema de navegación Navis para preparar aplicaciones industriales sobre una base móvil. La propuesta de AgileX combina transporte e inspección, aunque hay un dato que el integrador debe aclarar: la web publica 80 kg de carga y el manual recoge 70 kg.
Separar la base de la aplicación
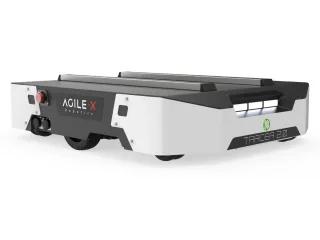
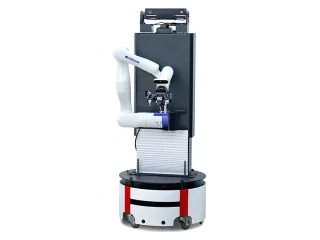
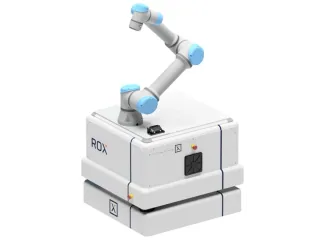
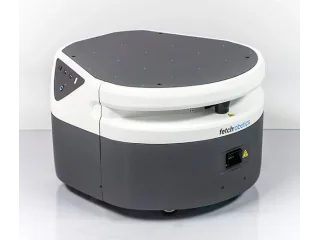
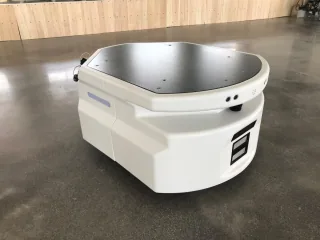
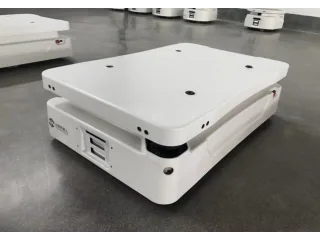
La página describe cuatro motores en las ruedas, interfaces abiertas y un módulo Navis Plus. Esa arquitectura permite diseñar aplicaciones distintas sobre la misma plataforma, desde transportar una bandeja hasta mover instrumentos de inspección. La herramienta instalada encima determina qué trabajo realiza el conjunto.
AgileX anuncia protección IP65 y un intervalo de funcionamiento de −10 a 40 °C. El manual también identifica IP65 para UMR. Un equipo agregado, sus conectores y la forma de llevar los cables necesitan conservar unas condiciones compatibles; la clasificación de la base no certifica automáticamente toda la instalación.
La navegación se presenta con funciones de cartografía, planificación y evitación de obstáculos. Las cifras de superficie cartografiable y precisión de posicionamiento proceden del fabricante. No demuestran que una aplicación obtenga el mismo resultado en cualquier nave, con cualquier carga o ante cambios del entorno.
Resolver los 70 y los 80 kg
Las precauciones del manual mencionan 70 kg de carga máxima, mientras que la página comercial presenta 80 kg. Antes de fijar una estructura o un manipulador es necesario confirmar qué límite corresponde a la versión suministrada. El soporte y los dispositivos añadidos forman parte de la carga, no son un peso que se pueda ignorar.
Esta diferencia puede ser decisiva para una aplicación próxima al límite. Un diseño que use todo el margen de la página comercial necesitaría replantearse si la unidad recibida mantiene la especificación más baja del manual.
La documentación describe puertos de red para las unidades con navegación instalada. Conviene comprobar en la oferta qué incluye el sistema, qué interfaces están disponibles y cómo se configura la ruta. Para evaluar UMR, una demostración útil tendría que reunir la navegación y la carga real de la aplicación, incluidas las aproximaciones a las estaciones y los obstáculos que aparecen durante el trabajo.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.