Heron USV: programar un robot acuático empieza en simulación
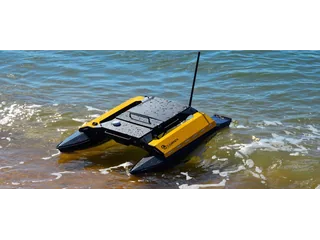
Heron es una plataforma de superficie de Clearpath. Sus tutoriales proponen empezar en simulación; un curso del MIT documentó el salto del software al agua.
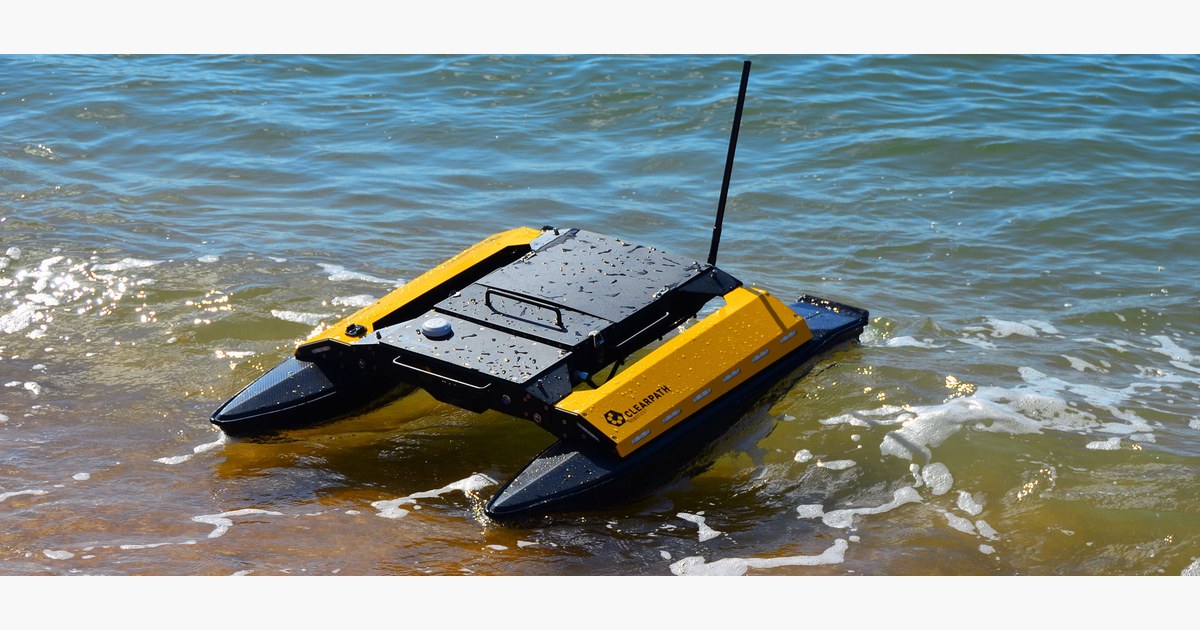
El Heron USV es un robot que navega por la superficie del agua, concebido por Clearpath como plataforma para investigación. Su documentación recomienda empezar en simulación, tanto para probar software destinado a una unidad real como para explorar el modelo sin disponer de ella.
Ese orden tiene una ventaja práctica: permite comprobar el comportamiento del programa antes de organizar una salida al agua. No elimina las comprobaciones del robot físico ni de sus comunicaciones.
Un ejemplo del paso de la clase al río
Clearpath documentó en 2018 el uso de Heron en una asignatura del MIT sobre autonomía, sensores y comunicaciones de vehículos marinos. El relato del fabricante describe trabajo en simulación antes de utilizar los vehículos en el río Charles.
Es un caso histórico de enseñanza, útil para entender cómo encadenar desarrollo y pruebas. No confirma que ese curso mantenga hoy la misma plataforma ni que Heron siga disponible para entrega inmediata.
Los tutoriales del robot agrupan simulación, red, arranque y paquetes de software. Su entorno pertenece a la documentación de esa generación. Para reutilizar ejemplos conviene comprobar versiones y conservar una configuración que pueda reproducirse.
La red también forma parte del experimento
Los tutoriales distinguen comunicación con una estación en tierra y uso del robot como punto de acceso inalámbrico. La conexión que funciona en una mesa debe verificarse en el escenario previsto, con distancia, orientación y condiciones reales.
Un proyecto de recogida de datos necesita decidir qué pasa cuando la conexión se interrumpe y cómo recuperar registros. Esa decisión corresponde al sistema que se desarrolla; la existencia de una radio no garantiza cobertura durante toda la misión.
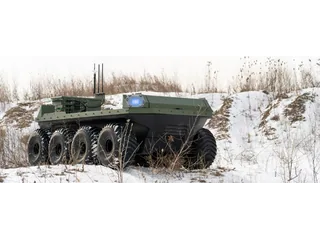
El Moose ofrece otro ejemplo de documentación histórica de Clearpath.
Para empezar, un objetivo concreto es reproducir una misión corta en simulación y registrar sus datos. El paso al agua necesita después verificar la unidad, su enlace y las condiciones de operación, con el soporte correspondiente.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.