Nova 5: reservar espacio para el controlador y el cable
Nova 5 combina un brazo de seis ejes y cinco kilos de carga con un controlador externo. La planificación del puesto incluye herramientas, cableado y conexiones.
El tamaño del brazo no describe todo el espacio que necesita una instalación. Nova 5 de DOBOT utiliza un controlador externo conectado al robot mediante un cable de tres metros. Ese recorrido forma parte del diseño del puesto.
La serie incluye también Nova 2, con otra carga y otro alcance. Para planificar el modelo de cinco kilos conviene conservar su nombre completo y comprobar los componentes que acompañan a la herramienta elegida.
Brazo, herramienta y pieza
DOBOT especifica seis ejes, una carga máxima de 5 kg y un radio de trabajo de 850 mm para Nova 5. El peso del brazo es de 14 kg.
La carga de una tarea incluye la herramienta final y el objeto que transporta. Una pinza o un accesorio ocupa parte de esa capacidad y desplaza el punto que interesa colocar en el puesto.
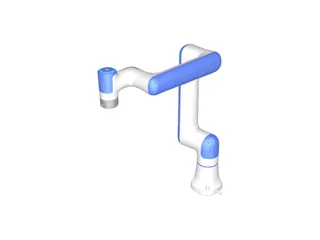
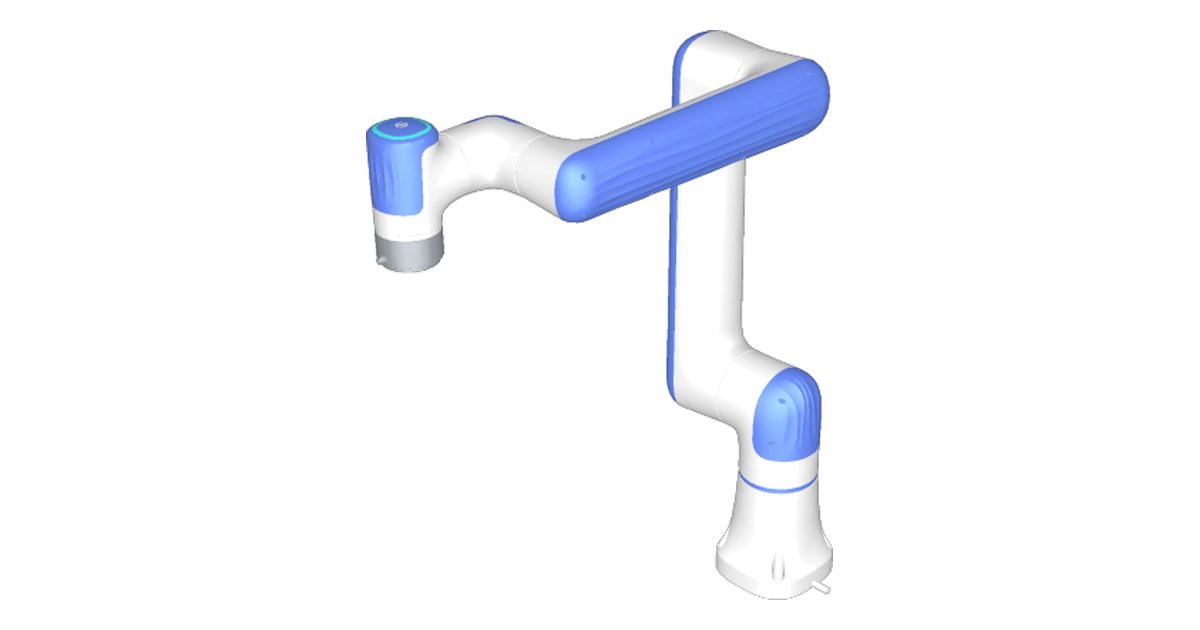
RoboDK incluye Nova 5 en su biblioteca y recoge esos valores de carga y alcance. Su modelo permite preparar una representación del brazo dentro de un proyecto de simulación.
En esa representación interesa añadir el útil y los elementos del entorno. Dibujar únicamente el punto final deja fuera el volumen del brazo durante una aproximación o un giro.
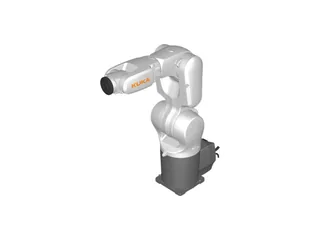
El KR 6 R700-2 permite comparar otra combinación de alcance y carga. Los números de cada modelo deben asociarse a su configuración y a la tarea prevista.
Un controlador que ocupa otro lugar
La ficha de la serie describe un controlador de 200 × 120 × 55 mm y 1,3 kg. Puede ser pequeño respecto al brazo, pero requiere un lugar accesible y un recorrido para sus conexiones.
El cable entre robot y controlador mide tres metros según la especificación. Al organizar la mesa interesa decidir por dónde discurre y cómo se accede al controlador para conectar o mantener los equipos.
El Epson T6-B integra el control en la base. La disposición de Nova 5 obliga a incluir otro componente en el plano del puesto, con sus conectores y alimentación.
La orientación de montaje también afecta al recorrido del brazo y del cable. DOBOT admite instalación con distintos ángulos; el plano y la simulación deben representar la orientación elegida.
Conexiones en la herramienta y en el control
El extremo del robot dispone de dos entradas digitales, dos salidas digitales y comunicación RS485. El controlador ofrece otras interfaces para conectar el conjunto con el puesto.
Es útil preparar una tabla de señales antes de programar: qué orden acciona la herramienta, qué dato confirma su estado y qué condición permite pasar al siguiente movimiento.
Ese trabajo convierte una secuencia de posturas en una tarea coordinada. Si el programa espera una confirmación del útil, hay que identificar de dónde procede y cómo llega al control.
Una simulación puede revisar movimientos y disposición. La puesta en servicio necesita comprobar además las señales y el comportamiento real de todos los equipos conectados.
Elegir por el puesto completo
DOBOT publica una repetibilidad de ±0,05 mm e IP54 para el brazo. Son especificaciones que ayudan a comparar, pero no sustituyen las condiciones de montaje y de uso del sistema final.
La página comercial permite solicitar información de precio y configuración; no muestra un precio público fijo para Nova 5. El presupuesto debe concretar brazo, controlador, herramienta y componentes del puesto.
La decisión resulta más útil con una tarea dibujada: lugar de recogida, lugar de entrega, orientación del objeto y señales necesarias. Nova 5 aporta un brazo compacto de seis ejes; su integración empieza también por el espacio alrededor del controlador.
Imagen: representación de Nova 5 en la biblioteca de RoboDK.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.