EMROX: la base de un brazo se elige también por sus fuerzas
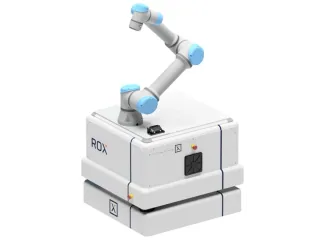
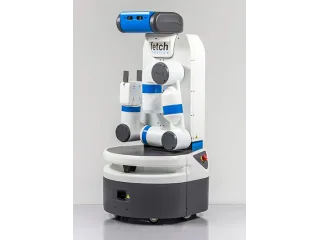
El Neobotix EMROX combina un brazo y un chasis ROX configurados para cada proyecto. Elegir la base requiere estudiar estabilidad, espacio, batería y dinámica del brazo.
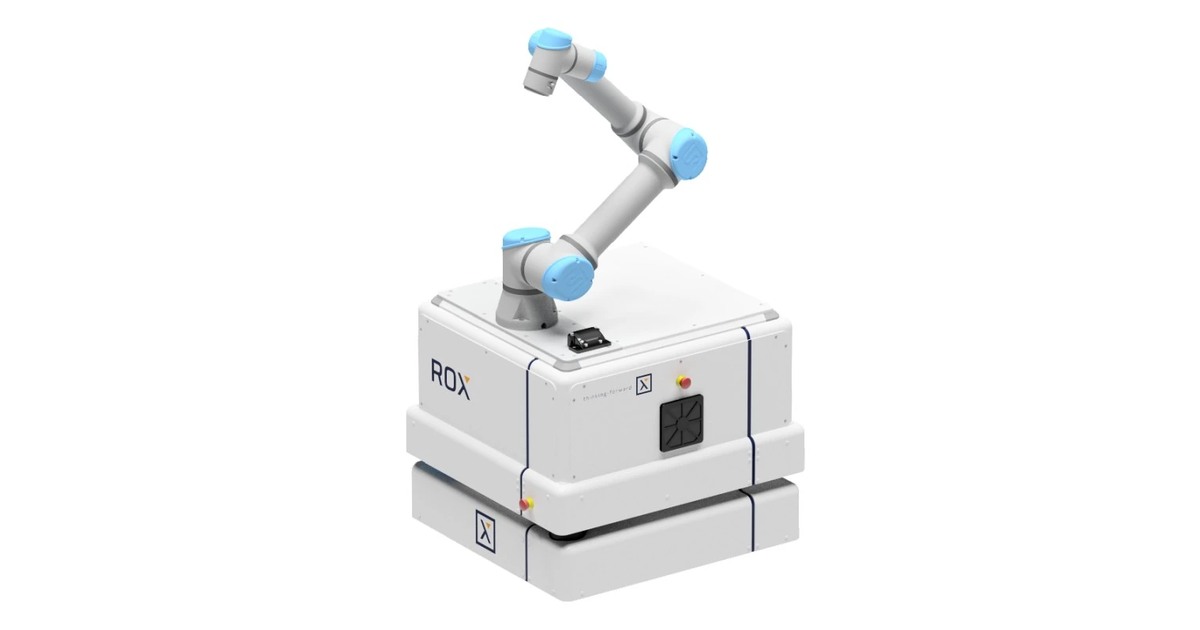
El Neobotix EMROX combina una base ROX con una estructura a medida y un brazo colaborativo. La elección del chasis depende de lo que ocurra cuando el brazo trabaja, además del trayecto que lo lleva hasta la mesa. Un movimiento rápido y con alcance largo aplica esfuerzos que una plataforma de transporte vacía no necesita soportar.
Tres geometrías con consecuencias diferentes
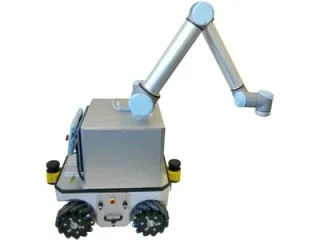
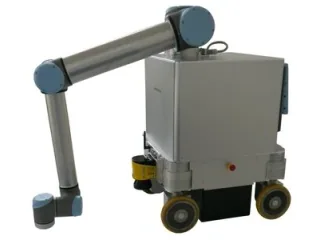
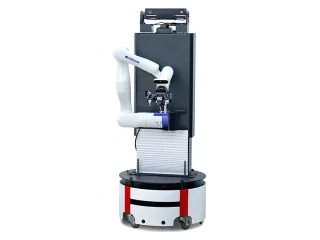
La documentación de EMROX explica que la variante diferencial central debe reducir notablemente velocidad y aceleración frente a la base sola. Sus ruedas giratorias y la suspensión la hacen más sensible a vibraciones causadas por movimientos rápidos del brazo.
La disposición Trike coloca un eje rígido bajo el lado principal de trabajo, con mayor estabilidad, a cambio de necesitar más espacio para girar. La solución Argo con cuatro módulos aporta movilidad omnidireccional y mayor estabilidad en zonas estrechas. Son diferencias mecánicas que modifican el ensayo, no simples opciones de interfaz.
La tabla comercial presenta hasta 200 kg para la plataforma y hasta 25 kg para el brazo, con dimensiones mínimas de 750 × 680 × 607 mm. Esos máximos no corresponden necesariamente a todas las combinaciones. La estructura se adapta al control del brazo, baterías y funciones de la aplicación.
La energía del brazo también viaja
El manual explica que el conjunto suele incorporar al menos un paquete de batería adicional para alimentar el manipulador. Contempla AGM o LiFePO4 y relaciona las cargas rápidas con esta última tecnología. La autonomía no puede deducirse usando solo la ficha de una base ROX sin brazo.
ROS 2 permite desarrollar el control integrado; PlatformPilot sirve como alternativa industrial para la plataforma, coordinada con la interfaz elegida para el manipulador. EMROX tiene sentido como proyecto configurado alrededor de una tarea. La oferta debe fijar la cinemática, el brazo y la alimentación antes de atribuirle un ritmo de trabajo.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.