TRACER 2.0: confirmar la carga antes de diseñar una bandeja
TRACER 2.0 ofrece una base para equipos en interiores. La web y el manual publican límites de carga distintos, por lo que conviene confirmar la configuración.
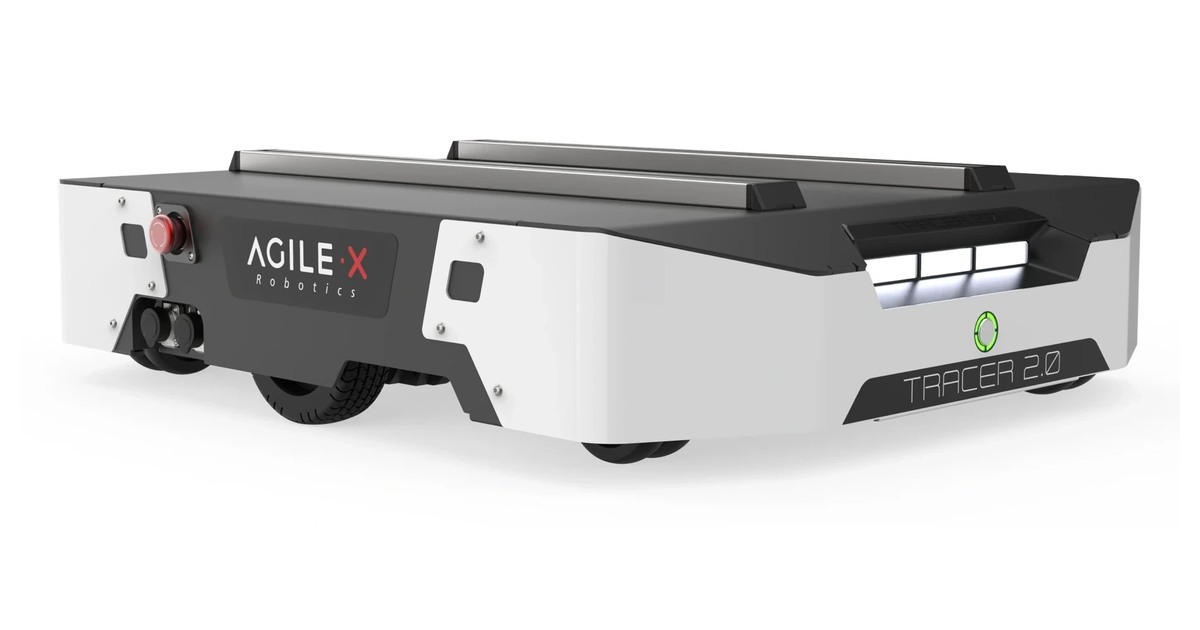
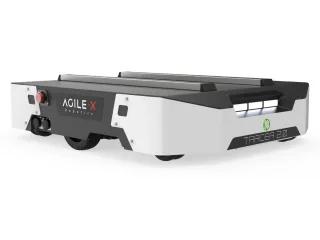
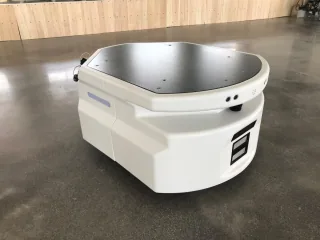
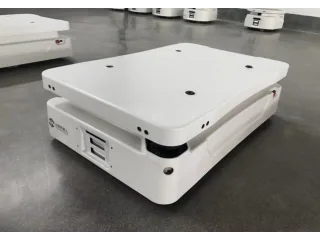
TRACER 2.0 ofrece una base baja para transportar equipos en interiores, pero su documentación publica dos límites de carga. La página de AgileX anuncia 150 kg y las precauciones del manual indican 100 kg. Esa diferencia necesita resolverse antes de dimensionar una aplicación.
Un límite que afecta al montaje completo
Una bandeja no transporta solamente los objetos que se colocan encima. Su estructura, los soportes y los equipos integrados también añaden peso. Con una discrepancia entre 100 y 150 kg, utilizar la cifra comercial más alta sin confirmar la unidad concreta puede cambiar toda la elección del chasis.
La consulta al proveedor debería identificar la versión de TRACER 2.0, la configuración de batería y el límite válido para esa unidad. El nombre del producto y una fotografía no sustituyen esa confirmación. Esta guía recoge la discrepancia documental; no atribuye al robot una capacidad medida en una prueba propia.
El producto utiliza dirección diferencial con dos ruedas motrices. Puede girar mediante velocidades diferentes a cada lado, una geometría útil para diseñar recorridos interiores. La superficie de la carga y los accesorios que sobresalgan siguen necesitando espacio para completar esas maniobras.
Bordes pequeños también forman parte del recorrido
La página comercial indica paso de escalones de 10 mm y huecos de 25 mm, además de hasta 2 m/s. Son referencias relevantes para un edificio: un umbral o una junta pueden limitar la ruta aunque el suelo parezca continuo. Conviene revisar el itinerario a la altura de las ruedas y con la bandeja montada.
El manual identifica IP22 para la configuración estándar y descarta lluvia, nieve o agua acumulada. La base encaja mejor en un proyecto de logística interior que en una aplicación expuesta a condiciones meteorológicas.
Los perfiles de montaje y la conexión CAN permiten añadir equipamiento y programar el movimiento. Hace falta integrar la percepción y la navegación que requiera el servicio. Antes de definir el número de viajes por hora, la decisión pendiente es más básica: qué carga admite realmente la versión suministrada y qué cambios de nivel encontrará en el trayecto.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.