HC10DTP: la pinza y sus conexiones completan el cobot
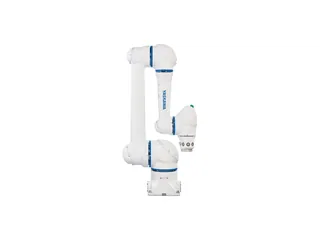
Yaskawa HC10DTP dispone de guiado manual y conducciones por el brazo. Integrar una pinza exige revisar su peso, el suministro y la señal que confirma el agarre.
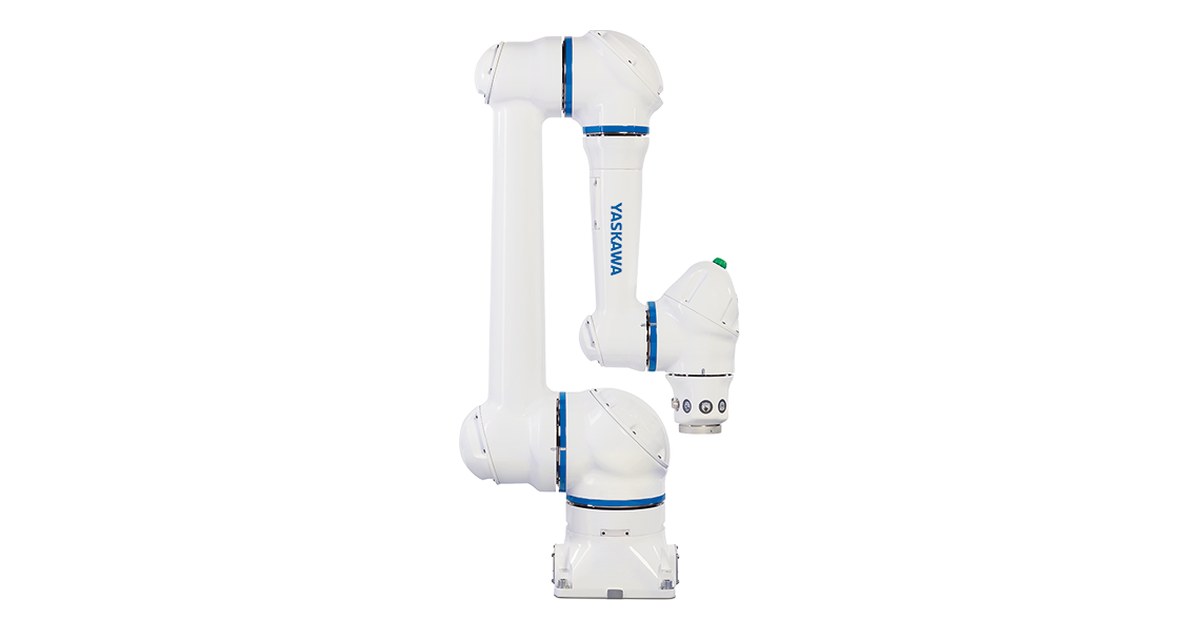
El brazo acerca la herramienta, pero la pinza debe sujetar la pieza y confirmar que puede retirarse. Yaskawa HC10DTP combina diez kilos de carga con guiado manual y conexiones a través del brazo para facilitar esa integración.
La denominación DTP corresponde a una oferta orientada a enseñanza directa y conexión de herramientas. Su utilidad se valora sobre el conjunto formado por brazo, pinza, señales y proceso, además de la trayectoria que se programa.
Conducciones que llegan hasta la herramienta
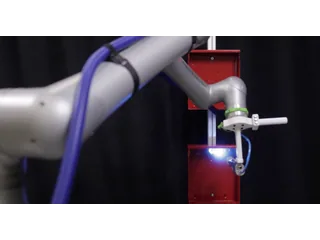
Motoman describe aire, Ethernet e interfaces de entrada y salida a través del brazo. El paso interior reduce la necesidad de tender parte del cableado externamente, pero sigue haciendo falta identificar qué conexión utiliza cada herramienta.
Una pinza neumática necesita suministro y control de aire; una herramienta eléctrica puede requerir alimentación y comunicación. La presencia de una interfaz no implica que cualquier dispositivo comparta el mismo protocolo o esté listo para funcionar al conectarlo.
El FANUC CRX-10iA ofrece otra plataforma colaborativa y entorno de enseñanza. La comparación debe incluir la forma de conectar y controlar el útil, además de los kilos publicados.
El peso de la pinza entra en el conjunto
Kitagawa presenta una unidad de agarre para la serie HC10DTP y documenta, entre otros datos, masa y condiciones neumáticas. La existencia de un paquete específico reduce trabajo de selección, sin eliminar la revisión del montaje final.
La masa del útil, sus mordazas y adaptadores se suma a la pieza transportada. También importa dónde queda el centro de gravedad respecto a la muñeca. La carga nominal del brazo no equivale a la misma cantidad de producto más cualquier herramienta.
Una prueba puede comprobar el agarre antes de mover el robot: pieza colocada, orden de cierre y señal de confirmación. Después se añade una retirada corta y se observa si la sujeción conserva la posición prevista.
Enseñar un punto y definir una condición
El guiado manual permite preparar posiciones sin convertir toda la tarea en una lista de coordenadas escrita. Aun así, el programa debe indicar cuándo puede pasar de la aproximación al agarre y de este a la retirada.
Una condición de pinza cerrada no confirma necesariamente que la pieza esté bien sujeta. El criterio utilizado depende de la herramienta y de las señales disponibles en la instalación.
El ABB IRB 1100 permite estudiar otra escala de célula compacta. HC10DTP añade un planteamiento colaborativo y conexiones que deben evaluarse con el útil elegido.
Variante y datos de integración
La página de Motoman especifica 1.200 milímetros de alcance horizontal y compatibilidad con controladores YRC1000. La ficha técnica distingue ese dato del alcance máximo, por lo que no conviene sustituir uno por otro al dibujar la célula.
El fabricante también describe protección IP67 y lubricante NSF H1 para contacto alimentario incidental. Son características del robot; la herramienta, los conectores y el resto del sistema tienen sus propias condiciones.
Para valorar HC10DTP resulta útil preparar una demostración con la pinza y pieza previstas, incluyendo suministro, señales y retirada. Esa operación completa permite comprobar qué simplifica la conexión interior y qué parte de la integración sigue pendiente.
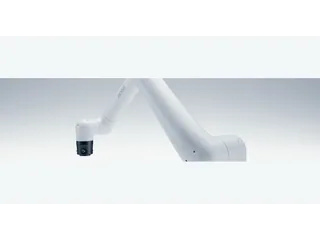
Imagen: Yaskawa, render publicado para HC10DTP.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.