AMSAN: un robot de compañía con teléfono y control local
AMSAN es un robot casero de 2026 que combina Android, ESP32 y ruedas. Su autor muestra la versión completa y explica cómo limita las órdenes de movimiento.
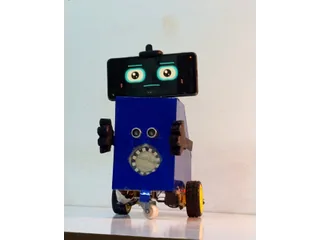
AMSAN V1.0 es un robot de compañía que Syed Hassan Raza construyó alrededor de un teléfono Android y un ESP32. La memoria publicada en septiembre de 2026 muestra el cuerpo completo y explica cómo se reparten conversación, expresiones y movimiento. Una demostración permite ver el prototipo físico y varias interacciones. Proyecto y resultados.
El teléfono hace de cara y centro de interacción
Android proporciona pantalla, micrófono, altavoz y almacenamiento. La aplicación dibuja ojos y expresiones, organiza juegos y mantiene información del perfil en el teléfono. El ESP32 recibe peticiones por Bluetooth Classic y controla motores, sensores, servos y luces.
El reparto deja las decisiones sobre movimiento cerca del hardware. Una respuesta de voz puede pedir una acción definida, pero no se convierte directamente en una orden arbitraria para los motores. La memoria describe una traducción a acciones locales que todavía deben superar las comprobaciones del controlador. Arquitectura de control.
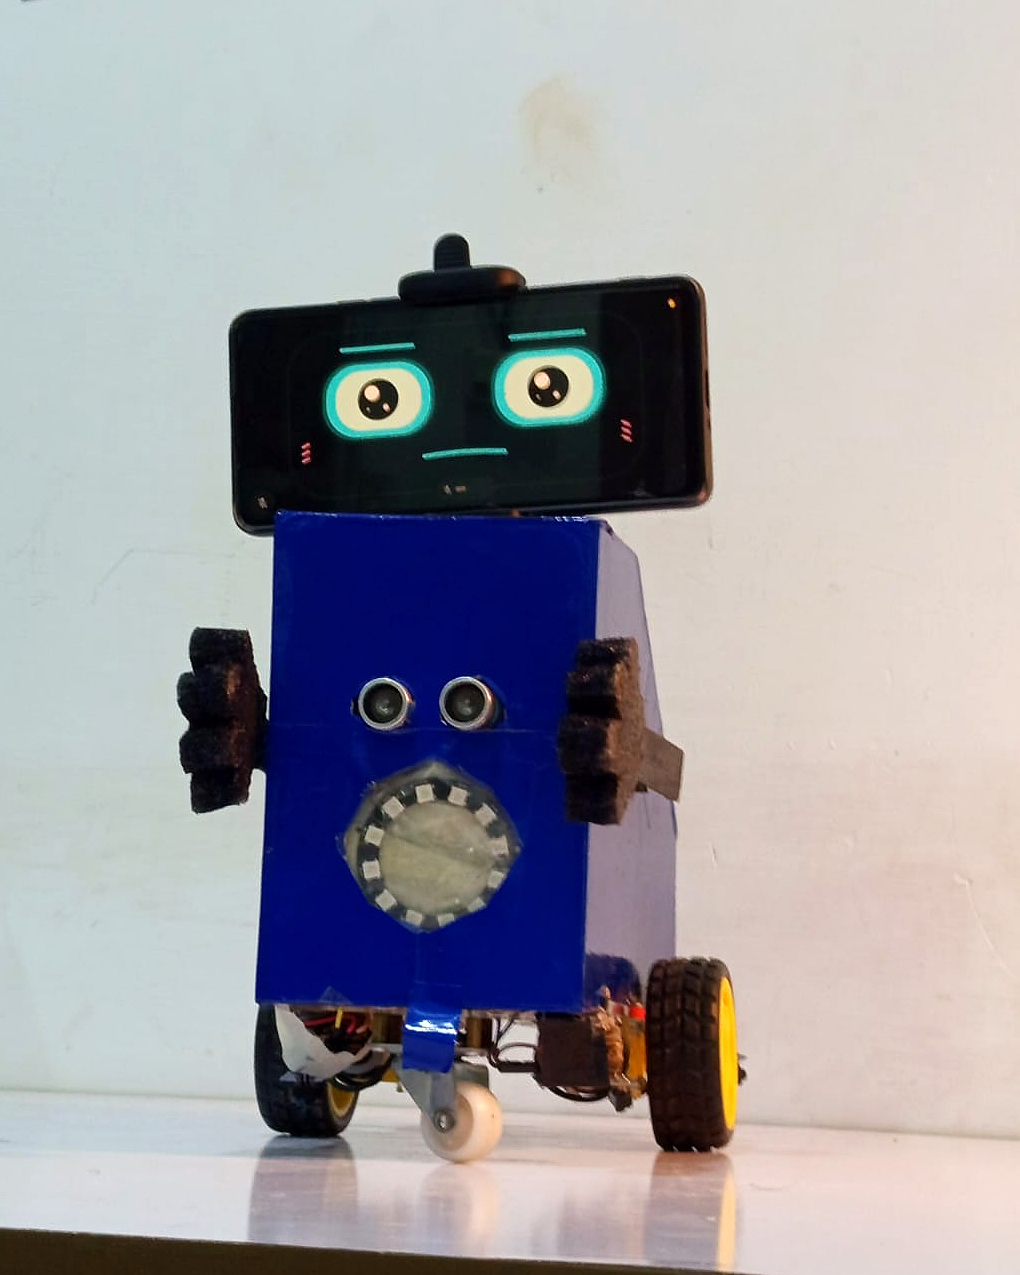
La demostración muestra un cuerpo azul con ruedas, el móvil colocado horizontalmente y apéndices laterales. Es una construcción personal completa, con componentes accesibles y cableado integrado. No se anuncia como un compañero doméstico terminado que pueda comprarse y utilizarse sin montaje. Demostración del constructor.
Sensores delante, detrás y bajo el cuerpo
Dos motores TT impulsan las ruedas mediante un TB6612FNG. Una rueda auxiliar sostiene el conjunto. El robot incorpora ultrasonidos delanteros y traseros, sensores de reflectancia bajo el chasis y entradas táctiles para provocar reacciones locales. Componentes.
El constructor distingue los obstáculos según su dirección. Si hay un objeto delante, el robot comprueba de nuevo la distancia posterior antes de retroceder; una detección detrás bloquea el retroceso y permite valorar una salida hacia delante. Esa lógica evita tratar cualquier obstáculo como una autorización automática para moverse en el sentido contrario.
Las entradas inferiores tienen prioridad sobre el desplazamiento ordinario. También se documentan contactos físicos relacionados con la habilitación del controlador y una parada al perder Bluetooth. Son medidas del prototipo, cuya respuesta debe comprobarse sobre cada superficie; no demuestran que cualquier borde o material vaya a detectarse siempre.
Un problema de tiempo entre Android y los motores
El ESP32 detiene una marcha activa si deja de recibir la renovación de órdenes durante aproximadamente 1,5 segundos. El autor relata que Android enviaba esas renovaciones demasiado despacio y que ajustó la frecuencia a unos 400–500 milisegundos. Problemas de desarrollo.
Es un ejemplo concreto de integración: una pantalla que indica conexión no demuestra que el movimiento reciba datos nuevos. La comprobación útil consiste en observar también la telemetría, la continuidad de las órdenes y la reacción real cuando se interrumpe el enlace.
Juegos locales y conversación remota
El autor describe tres en raya y piedra, papel o tijera ejecutados localmente, junto con reacciones táctiles y animaciones. La voz conversacional utiliza un servicio remoto. Por tanto, una desconexión no elimina necesariamente toda la interacción, aunque sí afecta a esa conversación. Funciones de V1.
La cámara fue retirada de la versión final después de pruebas que redujeron la estabilidad. No hay reconocimiento facial, seguimiento de personas ni navegación mediante mapas en V1. Tampoco se ha verificado un paquete público completo para reproducirla. AMSAN aporta una memoria reciente sobre construir y depurar un compañero móvil, especialmente útil para estudiar cómo impedir que la capa de interacción retrase o contradiga el control físico.
Fuentes
- Syed Hassan Raza: arquitectura, construcción y resultados de AMSAN V1, septiembre de 2026 (inglés).
- AMSAN V1.0: demostración audiovisual publicada por su constructor (vídeo).
Imagen: Fotografía de Syed Hassan Raza de AMSAN completo, con cuerpo azul, teléfono como cara, apéndices laterales y ruedas. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.