Cherokey 4WD: medir tracción y parada con ultrasonidos
Cherokey 4WD es un kit Arduino con cuatro ruedas, controlador Romeo BLE y sensor ultrasónico. Una prueba distingue control de motores y distancia de parada.
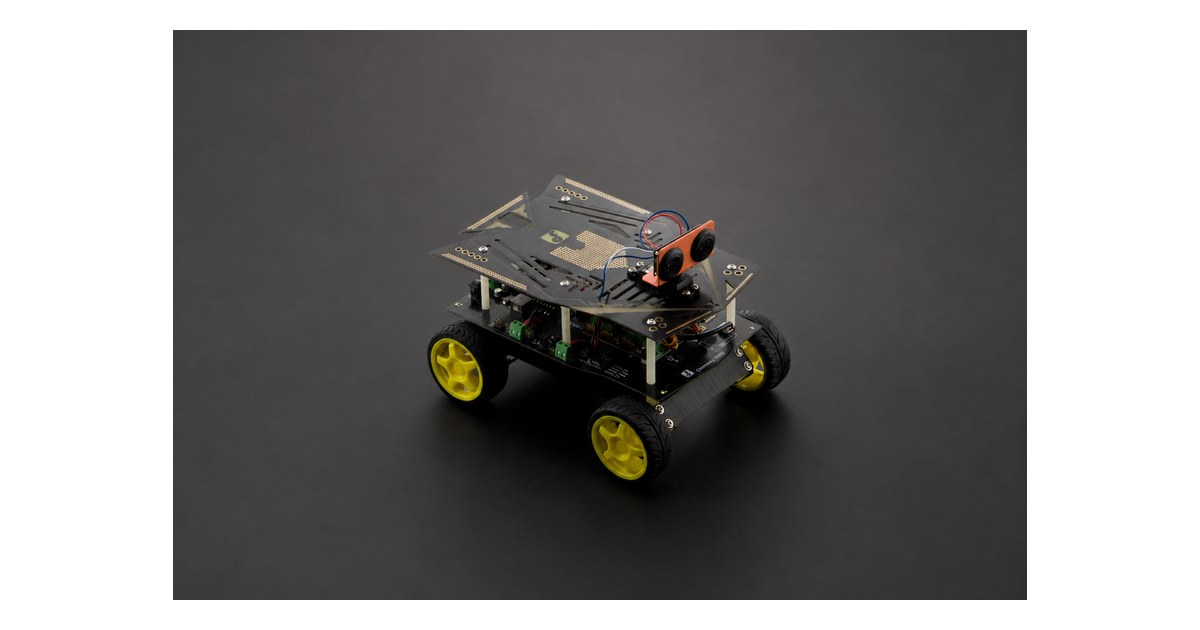
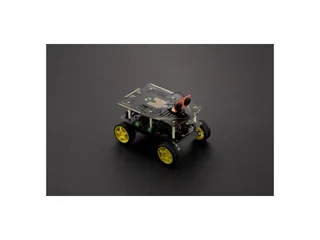
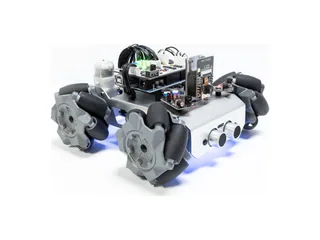
Un vehículo 4WD puede avanzar con decisión y aun así detenerse demasiado tarde ante un obstáculo. Cherokey 4WD de DFRobot reúne cuatro ruedas motrices, un controlador Romeo BLE con driver de motores y un sensor ultrasónico en un kit de montaje.
El producto se vende como conjunto completo para aprender a construir y programar una base móvil. No debe confundirse con el chasis Cherokey vendido por separado ni con plataformas Devastator de orugas.
Primero medir el movimiento
Después del montaje se comprueba que las cuatro ruedas giran en el sentido esperado. Una orden corta de avance sobre suelo liso permite medir distancia y desvío lateral. Se repite con una carga ligera dentro de la capacidad del conjunto y sobre otra superficie. Si el robot se desvía, se inspeccionan ruedas, montaje y alimentación antes de corregir el programa.
El controlador Romeo BLE integra un ATmega328P y un driver L298P para dos canales de motores. La ficha explica su arquitectura; la guía del wiki añade detalles de conexiones y ejemplos. Anotar versión de placa y esquema de cableado evita aplicar un ejemplo de otra revisión.
El RaspRover también tiene cuatro ruedas, pero usa Raspberry Pi, cámara y otro enfoque de control. La similitud del chasis no implica la misma electrónica.
Después frenar
Se coloca una caja a distintas distancias del sensor ultrasónico. Antes de mover el robot se registra cuándo aparece una lectura estable; luego se avanza a velocidad baja y se mide la distancia entre la caja y el frente del chasis al detenerse. Repetir con un objeto estrecho enseña los límites del cono de detección.
Una parada segura requiere considerar lectura, tiempo del programa, velocidad y espacio de frenado. Un umbral de distancia elegido sobre la mesa puede ser insuficiente cuando el robot ya se desplaza.
La referencia de Arduino para medir pulsos ayuda a entender cómo el programa transforma un eco ultrasónico en una lectura temporal. Esa lectura aún debe convertirse en un margen de parada para la velocidad elegida.
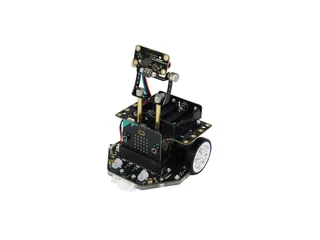
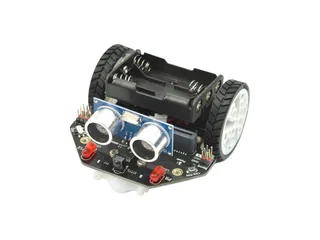
El Maqueen Lite V5 ofrece una versión más pequeña de la misma pregunta: cómo coordinar sensor y motor, aunque con otra masa y velocidad.
Qué cuesta el kit
DFRobot mostraba 109 dólares para Cherokey 4WD Robot Building Kit. Conviene contrastar la lista de envío: controlador, sensor y ruedas figuran en este kit, mientras otros productos Cherokey son solo piezas o chasis.
Cherokey permite relacionar montaje, tracción y parada en una misma práctica. La medida repetida de distancia y desvío aporta más que una única carrera exitosa.
Imagen: DFRobot, Cherokey 4WD.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.