Curie: un robot de escritorio con memoria y cabeza móvil
Curie combina una carcasa impresa, cabeza móvil y Arduino UNO Q. Su código permite revisar el temporizador, la memoria local y la dependencia de voz en la nube.
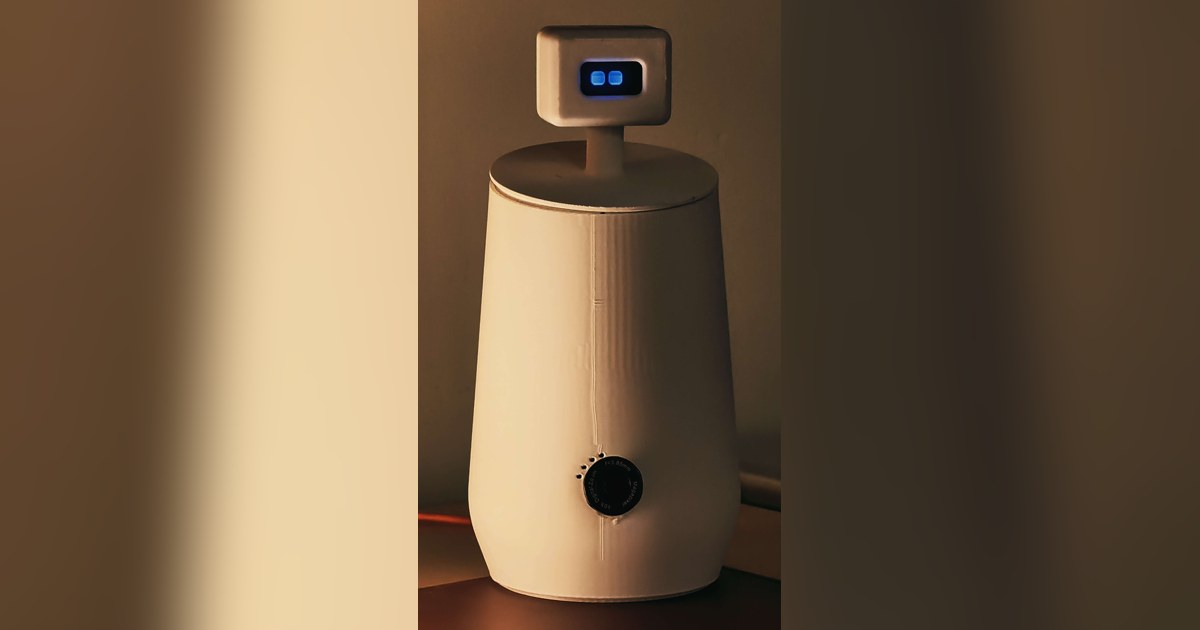
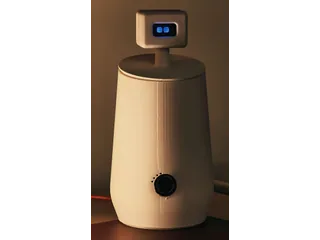
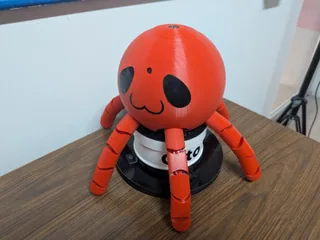
Curie es un compañero de escritorio construido por Mohammed Akramuddin en 2026. Tiene una carcasa propia impresa, un rostro OLED y una cabeza que gira. Su documentación propone utilizar esa presencia física para conversar, guardar notas y acompañar sesiones de trabajo. Los archivos publicados permiten revisar qué hace el prototipo y cómo reparte sus funciones. Presentación del creador.
Una cabeza móvil sobre un cuerpo propio
El proyecto utiliza Arduino UNO Q. La aplicación Python se ocupa de conversación, memoria e interfaz; el firmware del microcontrolador atiende el servo, la pantalla y las entradas táctiles. Ambas partes intercambian órdenes mediante RouterBridge. El repositorio incluye piezas de la carcasa en STL, además del software.
Hay una precisión importante en la configuración actual: el firmware declara un único servo de giro horizontal. Limita la posición aproximadamente entre 45 y 135 grados e interpola los desplazamientos para suavizar los cambios. Los movimientos verticales de los ojos pertenecen a la animación de la pantalla, no prueban otro eje mecánico. Firmware del cuerpo.
Dos entradas táctiles distinguen una caricia y una petición de conversación. Esa separación permite estudiar cómo un mismo cuerpo expresa escucha, espera o final de una actividad. La pantalla también muestra temporizadores y respuestas animadas. Las expresiones no deben confundirse con una percepción emocional del usuario.
Recordatorios y sesiones que se pueden inspeccionar
La aplicación incorpora temporizador de trabajo, pausas, estadísticas y notas rápidas. Una interfaz de navegador permite iniciar actividades, revisar memoria y cambiar ajustes. El código contiene los estados y operaciones que enlazan esos controles con el robot físico. Aplicación Python.
El historial, los datos recordados y ciertas estadísticas se guardan en SQLite. El programa distingue borrar hechos personales de borrar todas las demás categorías de información. Para una reproducción conviene revisar esa diferencia y comprobar qué persiste después de cada operación, en vez de interpretar cualquier botón de borrado como una eliminación completa.
Curie también puede pedir a un modelo que divida una tarea en pasos pequeños. Esa respuesta es contenido generado y necesita supervisión del usuario. El proyecto no demuestra que sus recomendaciones sean siempre correctas ni que un temporizador vaya a producir un resultado determinado.
Memoria local y conversación con servicios externos
La transcripción del audio y la conversación utilizan Groq. La síntesis de voz utiliza Cartesia. El programa pide credenciales para esos servicios y contempla fallos cuando no están disponibles. Tener una base de datos local, por tanto, no convierte todo el intercambio en una conversación sin conexión. Servicios utilizados.
La visión utiliza el componente VideoObjectDetection de Arduino para mantener indicadores de presencia y detección de teléfonos. Esos indicadores alimentan la lógica de una sesión, pero la presencia de un objeto no permite concluir que una persona esté distraída. También pueden existir detecciones fallidas o teléfonos fuera del encuadre.
Un prototipo con alcance concreto
El creador plantea Curie como apoyo experimental para iniciar tareas y mantener rutinas. Explica que no es un dispositivo destinado a diagnosticar o tratar el TDAH. Las fuentes revisadas tampoco aportan ensayos que permitan afirmar una mejora clínica o una eficacia general. Alcance declarado.
Para aficionados y estudiantes, el interés está en el conjunto verificable: carcasa, giro físico, interacción táctil y aplicación con memoria. Permite aprender cómo coordinar movimiento y conversación, y obliga a entender qué datos quedan en el equipo y cuáles intervienen en servicios externos antes de utilizarlo a diario.
Fuentes
- Mohammed Akramuddin: Curie, construcción, funciones y límites del proyecto de 2026 (inglés).
- Curie: sketch.ino, control del servo, pantalla OLED y entradas táctiles (código).
- Curie: main.py, memoria SQLite, sesiones, visión y servicios de voz (código).
Imagen: Fotografía de Mohammed Akramuddin de Curie completo, con cuerpo cilíndrico claro y cabeza con rostro OLED; recorte de la fotografía original. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.