Deski V1: un robot de escritorio con dos servos y ojos por Bluetooth
Deski V1 es un pequeño bípedo de escritorio construido en 2026. Combina dos servos, ojos OLED y órdenes por Bluetooth, con una marcha hacia delante limitada.
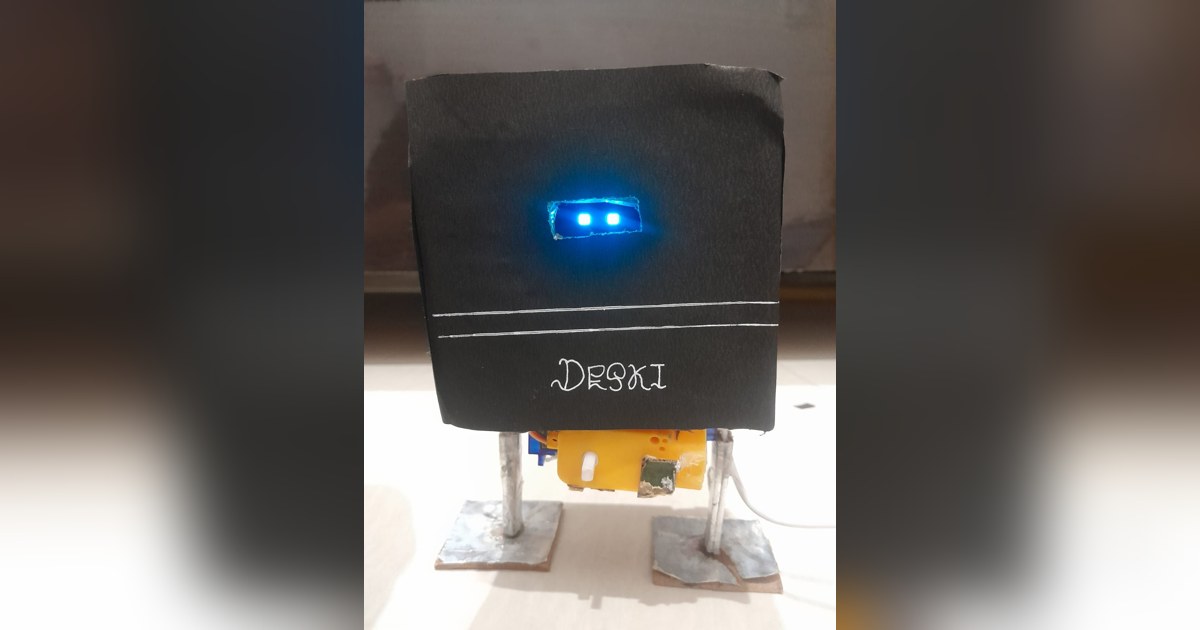
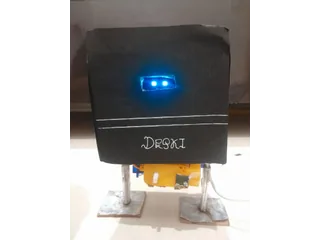
Deski V1 intenta dar vida a un pequeño cuerpo de escritorio con solo dos servos. Su carcasa artesanal deja una ventana para los ojos y se apoya sobre dos patas con pies planos. Las fotografías publicadas en mayo de 2026 muestran el montaje construido, con la electrónica y el cableado todavía propios de un prototipo.
El proyecto de CraftyMind1020 combina una acción física sencilla con expresiones en una pantalla OLED. El usuario envía texto mediante Bluetooth para pedir un avance o cambiar la cara. Esa combinación permite experimentar con la relación entre una orden, un movimiento y una señal visual sin empezar por un humanoide de muchas articulaciones.
La orden indica cuántas veces repetir el movimiento
El programa interpreta comandos como forward 1 o forward 5. Extrae la cantidad y repite una secuencia de servo ese número de veces. Cuando no recibe una cantidad válida, adopta una repetición como valor inicial.
La implementación tiene una particularidad: mantiene la pata izquierda en posición neutral y mueve la derecha a dos ángulos sucesivos antes de devolverla al punto de partida. Las esperas entre esas posiciones forman parte del paso. No alterna una marcha humana completa con cadera, rodilla y tobillo independientes.
Ese mecanismo explica tanto su sencillez como sus límites. Con dos actuadores, la geometría de los pies, el reparto de peso y el rozamiento influyen mucho en el desplazamiento. El autor identifica la estabilidad como uno de los problemas del proyecto y deja los giros y el retroceso para versiones posteriores.
Los ojos cambian por reglas escritas
La pantalla es una SSD1306 de 128 por 32 píxeles. El firmware dibuja ojos redondeados, párpados y pequeñas variaciones de posición. Comandos como sleep, wake, smile o cry activan estados y animaciones definidos en el código.
Algunas expresiones duran unos segundos; otras permanecen hasta que llega una nueva orden. La cara normal incluye parpadeos y desplazamientos aleatorios de los ojos. Esto añade variedad visual, pero sigue siendo una secuencia programada: no acredita que el robot interprete emociones, reconozca una persona o comprenda una conversación.
La implementación publicada recibe comandos tanto por el puerto serie como por Bluetooth. Convierte el texto a minúsculas y elimina espacios de los extremos antes de comparar órdenes. El nombre de conexión permite localizar el dispositivo desde una aplicación de terminal compatible.
Una espera en la pata también afecta a la cara
La marcha utiliza pausas bloqueantes y repite todos los pasos solicitados dentro del manejador del comando. Mientras termina esa secuencia, el programa no vuelve al ciclo habitual que dibuja los ojos y consulta nuevas órdenes. Esta relación ofrece una mejora educativa concreta: separar el avance en estados para actualizar la pantalla entre fases.
También permite comparar dos maneras de organizar un pequeño robot. Una secuencia con esperas resulta fácil de leer al principio; un control basado en tiempos y estados permite que varias acciones progresen a la vez. Deski deja visible el punto donde aparece esa necesidad.
Por ahora es una construcción artesanal para experimentar en una mesa, con movimiento limitado y sin navegación autónoma. Su interés está en unir patas reales, una pantalla y una interfaz sencilla, y en mostrar que incluso un robot de dos servos necesita coordinar el tiempo de sus gestos.
Fuentes
- CraftyMind1020: Deski, fotografías y estado del proyecto [en]
- Deski: secuencia de marcha, comandos y dibujos OLED [en]
Imagen: Fotografía de CraftyMind1020 de Deski V1 completo, con carcasa negra artesanal, ojos OLED azules, dos patas y pies planos. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.