DOGZILLA-Lite CM5: cuatro patas y una pinza sobre el cuerpo
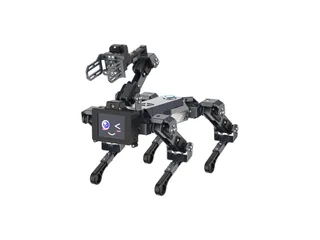
DOGZILLA-Lite añade un brazo a un cuadrúpedo de sobremesa. La postura del cuerpo, los movimientos de la pinza y la ruta de programación se pueden estudiar por separado.
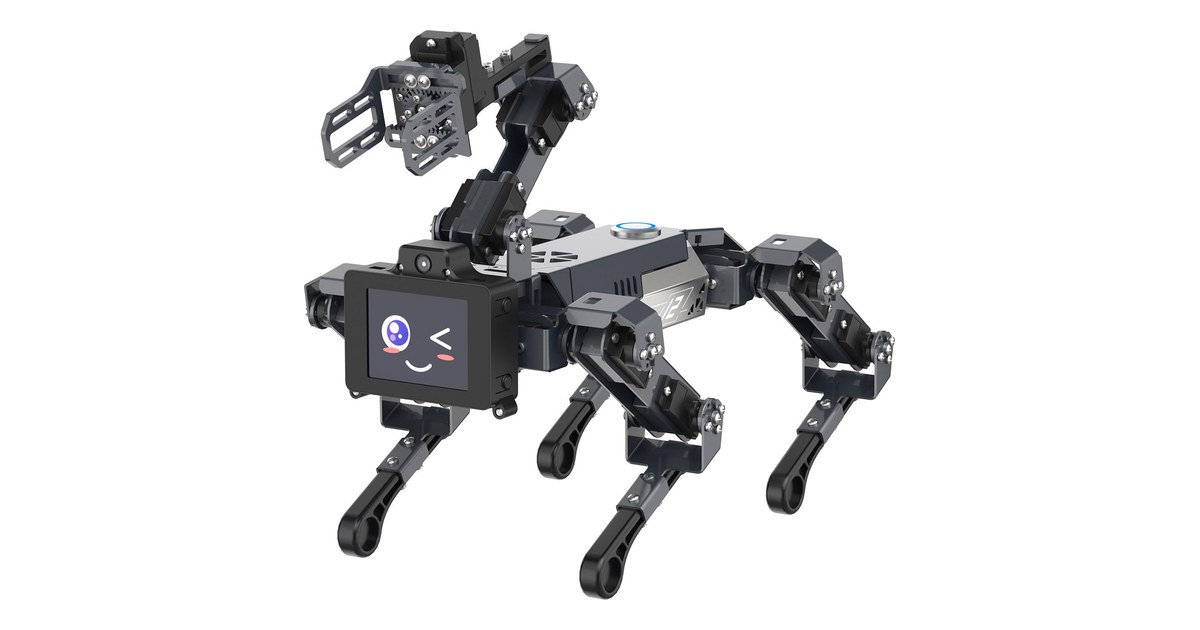
Mover una pinza sobre un cuerpo que también camina añade una dificultad interesante: la posición de la herramienta depende de la postura del robot. DOGZILLA-Lite, de Yahboom, reúne doce articulaciones en las patas y tres en un brazo, con una configuración actual basada en Raspberry Pi Compute Module 5.
Su formato de sobremesa permite investigar marcha, gestos y pequeños movimientos de manipulación. El brazo no trabaja sobre una base inmóvil, de modo que conviene observar primero cómo se relacionan ambos movimientos.
La postura cambia el lugar de la pinza
Una orden al brazo puede producir una posición distinta respecto a la mesa si el cuadrúpedo cambia de altura o inclinación. Una práctica puede mantener las patas en una postura conocida y comparar después el resultado al variar el cuerpo.
La documentación separa control de marcha, altura, equilibrio, una sola pata y brazo. Esa organización permite estudiar cada parte antes de intentar una acción que combine desplazamiento y agarre.
El miniHexa utiliza seis patas y otra estructura de servos. DOGZILLA-Lite concentra la actividad en cuatro apoyos y una herramienta situada sobre el cuerpo.
CM5 y controlador de movimiento
Yahboom describe un Compute Module 5 para el entorno de visión e interacción, junto con servos de bus y una IMU para el movimiento. La documentación de Raspberry Pi identifica CM5 como un módulo de cálculo que necesita integrarse en una placa portadora.
Esa separación ayuda a comprender el robot: ejecutar una aplicación de cámara y coordinar una articulación son funciones relacionadas, pero no idénticas. El manual del producto contiene los comandos y ajustes que conectan el entorno de programación con el cuerpo.
Una prueba inicial puede comprobar postura, movimiento breve y respuesta de la pinza. Después se puede registrar el ángulo de un servo o la orientación del cuerpo y relacionarlo con lo observado.
La cámara y el diálogo necesitan un objetivo concreto
La oferta anuncia detección visual y demostraciones con modelos de lenguaje, además de una pantalla IPS de dos pulgadas. El manual incluye rutas de audio, vídeo, OpenCV y control desde JupyterLab.
Una actividad de visión puede limitarse a detectar un color y activar una postura conocida. La pantalla muestra una respuesta, mientras que la condición visual debe comprobarse por separado. Un diálogo generativo no verifica por sí mismo que la herramienta haya llegado al objeto previsto.
El AiHand ofrece otra forma de estudiar gestos con una estructura fija. La comparación permite decidir si interesa añadir también locomoción y cambios de apoyo.
Precio de la configuración CM5
La variante CM5 de DOGZILLA-Lite cuesta 639 dólares en la tienda. La configuración CM4 aparece como otra opción, con distinta disponibilidad. Elegir una ruta de sistema requiere consultar los materiales correspondientes al módulo instalado.
El robot ofrece un proyecto interesante cuando se quiere relacionar postura, movimiento y una pinza. Empezar con tareas separadas permite identificar qué parte del cuerpo introduce una diferencia antes de componer una acción más compleja.
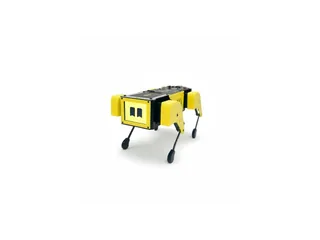
Imagen: Yahboom, DOGZILLA-Lite con brazo y pantalla.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.