Haro380: aprender manipulación con un brazo de sobremesa
Haro380 utiliza seis ejes y reductores armónicos para actividades de manipulación. El kit Core distingue 500 g de carga nominal del máximo bajo condiciones específicas.
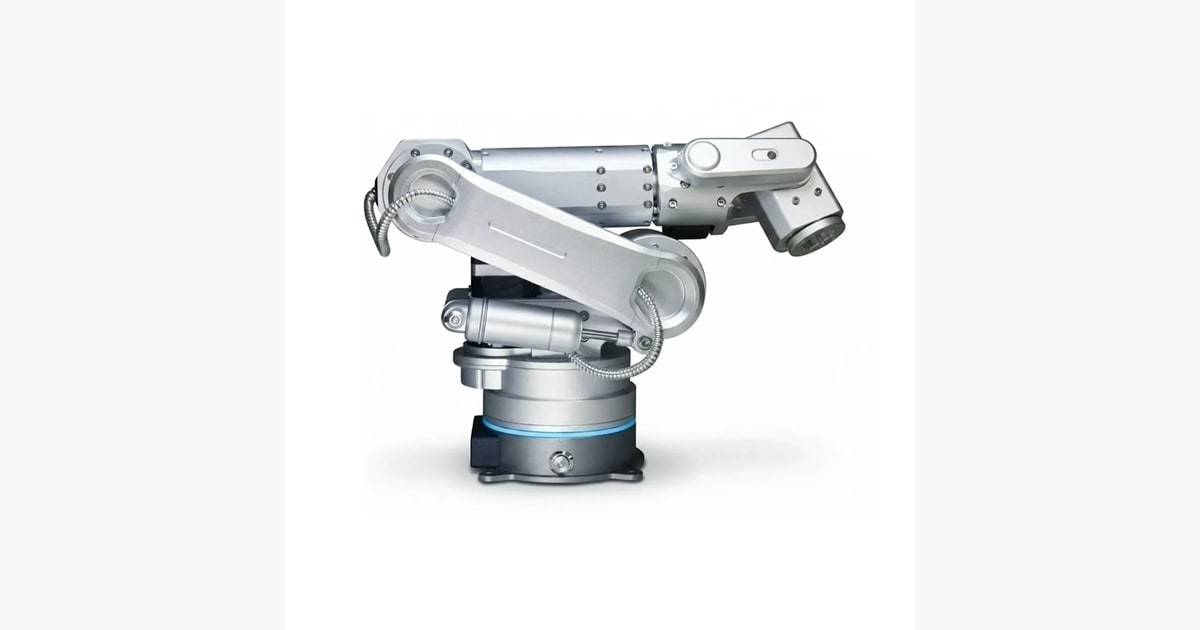
Haro380 es un brazo de sobremesa de WLKATA con seis ejes y herramientas intercambiables. La marca lo ofrece para manipulación, enseñanza y proyectos de automatización a pequeña escala. Su interés para un taller o un laboratorio está en poder estudiar posiciones, agarres e interfaces sin empezar por un brazo de gran tamaño.
El equipo comparte conceptos con WLKATA Mirobot, pero no es otro paquete del mismo robot. Cambian el cuerpo, los reductores y las referencias de carga y repetibilidad. Conviene compararlos según la actividad prevista.
Carga nominal y condiciones del máximo
La oferta actual de Haro380 indica 500 gramos de carga nominal y hasta un kilogramo bajo condiciones específicas. Es importante mantener las dos cifras separadas: el máximo condicionado no sustituye a la referencia nominal para cualquier trayectoria y herramienta.
WLKATA declara ±0,05 milímetros de repetibilidad y utiliza reductores armónicos en las articulaciones. Esa capacidad de regresar a una posición no elimina la necesidad de fijar la base y definir correctamente la punta de la herramienta.
Para mover una pieza hay que estudiar también la pinza y los adaptadores. Un objeto de pocos gramos puede requerir una herramienta bastante más pesada; el conjunto y su distribución condicionan el ejercicio.
Medir el alcance desde el punto adecuado
La página actual distingue 434 milímetros hasta la brida y 393 milímetros hasta la muñeca. Son dos referencias geométricas del mismo sistema, no dos radios intercambiables para comparar con cualquier ficha.
La biblioteca de RoboDK publica un modelo Haro380 de seis ejes, 500 gramos y 380 milímetros de alcance. Esa fuente externa permite preparar una simulación, pero sus parámetros no coinciden completamente con la descripción comercial actual. Antes de trasladar una trayectoria conviene verificar versión, geometría y punto de medida del equipo físico.
La comprobación resulta especialmente útil para un dibujo o una recogida en el límite de la mesa. No basta con que un punto esté dentro de una distancia anunciada: el brazo debe llegar con la orientación adecuada de la herramienta.
Core Kit y Advanced Kit
La tabla oficial separa el contenido de Core y Advanced. Core reúne el brazo con herramientas para agarre y succión, elementos de control y material de conexión. Advanced amplía la variedad de herramientas. Una demostración que usa una pinza de un paquete superior no describe necesariamente la caja básica.
El fabricante publica interfaces abiertas y compatibilidad con distintos lenguajes y entornos. También identifica WLKATA Lab como software en fase alfa y solicita comentarios sobre funciones. Esa información debe formar parte de la preparación: los ejemplos y las herramientas pueden estar evolucionando.
Para un primer proyecto es más útil completar una secuencia pequeña en el entorno escogido que intentar estrenar todas las interfaces a la vez. Leer el estado, mover a un punto y accionar la pinza son pasos comprobables por separado.
Una actividad de manipulación
El ejercicio puede empezar con un bloque ligero en una posición fija. Se definen aproximación, agarre, elevación y entrega. Después se cambia únicamente la posición del bloque y se observa qué referencias necesitan actualizarse.
Añadir una cámara introduce otra etapa: relacionar la imagen con las coordenadas del brazo. Este aprendizaje también aparece en myCobot 280 M5, aunque cada plataforma tiene herramientas y límites diferentes.
Precio y estado del kit
WLKATA publica 4.890 dólares para Haro380 Core Kit, SKU WL-HAROCOR-6R380-005MM, en la tienda configurada para Estados Unidos. La página lo marca sin existencias y anuncia reposición sin una fecha concreta. Los portes se calculan al finalizar la compra.
La cifra no representa una unidad lista para entrega inmediata ni el coste final en España. Haro380 puede servir para estudiar manipulación de sobremesa, siempre que el proyecto cuente con la versión física, las herramientas y el software que realmente estarán disponibles.
Imagen: WLKATA, Haro380 en su galería oficial de producto.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.