Jarvis Desktop Robot: voz y ruedas con control local
Jarvis es un compañero de escritorio construido en 2026 con ESP32-S3, voz y ruedas. Su informe explica las pruebas y los límites del audio con batería.
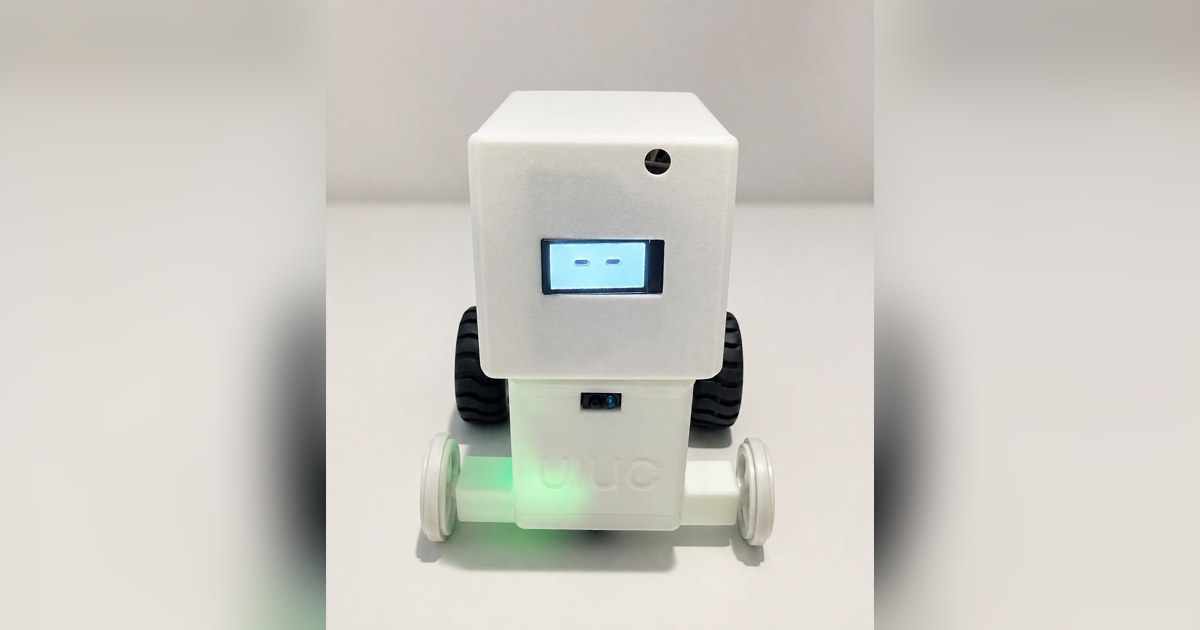
Jarvis Desktop Robot es un compañero de escritorio construido por Jiajun Gao, Yuchen Shih y Zichao Wang en un proyecto universitario de 2026. Combina una cara en pantalla, conversación por voz y ruedas para desplazarse. El informe final, fechado el 4 de mayo, muestra un prototipo físico y explica también las funciones que todavía necesitan mejorar. Informe de los autores.
Una pequeña carcasa con dos placas
El diseño divide la electrónica entre una placa para la cara y otra para movimiento y alimentación. La primera incorpora el ESP32-S3, el micrófono, el amplificador de audio y la pantalla ST7735. La segunda reúne potencia y control de los motores. Documento de diseño.
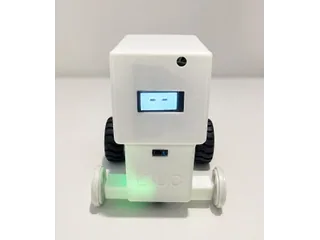
La presentación permite ver el robot completo: una carcasa blanca, pantalla frontal y ruedas. También muestra las placas desarrolladas por el equipo. Esa separación ayudó a probar subsistemas antes de integrar el conjunto, y facilita distinguir un fallo de audio de otro relacionado con la propulsión. Presentación del prototipo.
La pantalla utiliza expresiones geométricas y estados de actividad. Indicar que el robot escucha, piensa o habla puede hacer más comprensible una pausa, aunque una expresión facial no demuestre que reconozca las emociones del usuario.
La conversación pasa por un ordenador
El robot envía audio a un servidor ejecutado en un Mac. Allí se organiza el reconocimiento de voz, la respuesta del modelo y la síntesis que vuelve al altavoz. La configuración documentada utiliza Gemini 2.5 Flash y servicios de voz; no acredita que toda la conversación se procese dentro del ESP32. Arquitectura final.
Las peticiones de movimiento llegan como herramientas con acciones definidas. El modelo puede solicitar una dirección, pero el controlador local comprueba el modo y los sensores antes de permitir la orden a los motores. También existe conducción manual por Wi-Fi desde un navegador.
Para alguien interesado en construir un compañero de escritorio, esa división deja dos necesidades claras: mantener disponible el ordenador y revisar qué información atraviesa cada servicio de audio. El aspecto compacto del cuerpo no elimina las dependencias del sistema de conversación.
Qué comprobaron y qué falló
La presentación recoge pruebas de respuesta y detección de borde realizadas por el propio equipo. Sus cifras pertenecen a esas sesiones y a sus condiciones de ensayo. Un resultado completo en una muestra no significa que cualquier mesa, iluminación u obstáculo produzca el mismo comportamiento. Resultados presentados.
El informe final identifica una limitación importante: el reconocimiento de palabras cortas baja aproximadamente del 95 % con alimentación externa al 55 % con batería. Los autores relacionan esa caída con la alimentación del circuito de audio. También describen eco causado por la proximidad del micrófono y el altavoz. Evaluación y limitaciones.
Es una distinción útil: completar una petición de reconocimiento no demuestra haber entendido correctamente todas sus palabras. Antes de valorar una conversación, conviene separar éxito del proceso, exactitud del texto y respuesta final del robot.
Un prototipo para aprender interacción
La construcción final emplea infrarrojos TCRT5000, aunque el diseño inicial contemplaba otras soluciones. Sus lecturas pueden cambiar con superficies oscuras o poco reflectantes. La memoria propone mejorar sensores, alimentación y aislamiento del micrófono en futuras revisiones.
Jarvis aporta un ejemplo reciente de integración entre voz y movimiento sobre una mesa. Su objetivo de compañía y alivio cotidiano del estrés es una intención del proyecto, no una prueba terapéutica. Las fuentes permiten estudiar un prototipo universitario con resultados y fallos documentados; no acreditan una unidad comercial lista para usar.
Fuentes
- Jarvis: informe final de ECE 445, 4 de mayo de 2026, documento de los autores (inglés, PDF).
- Jarvis: documento de diseño de primavera de 2026, fuente universitaria original (inglés, PDF).
- Jarvis Desktop Robot: presentación del prototipo y sus pruebas, fuente original (inglés, PDF).
Imagen: Fotografía del equipo Jarvis de su robot completo, con carcasa blanca, cara en pantalla, dos ruedas negras y ruedas auxiliares claras. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.