Mini Pupper 4 aprende a subir escalones con sus pequeñas patas
MangDang presenta Mini Pupper 4, un cuadrúpedo abierto que ensaya escaleras en el mundo real y en simulación. Sigue en fase de prototipos para desarrolladores.
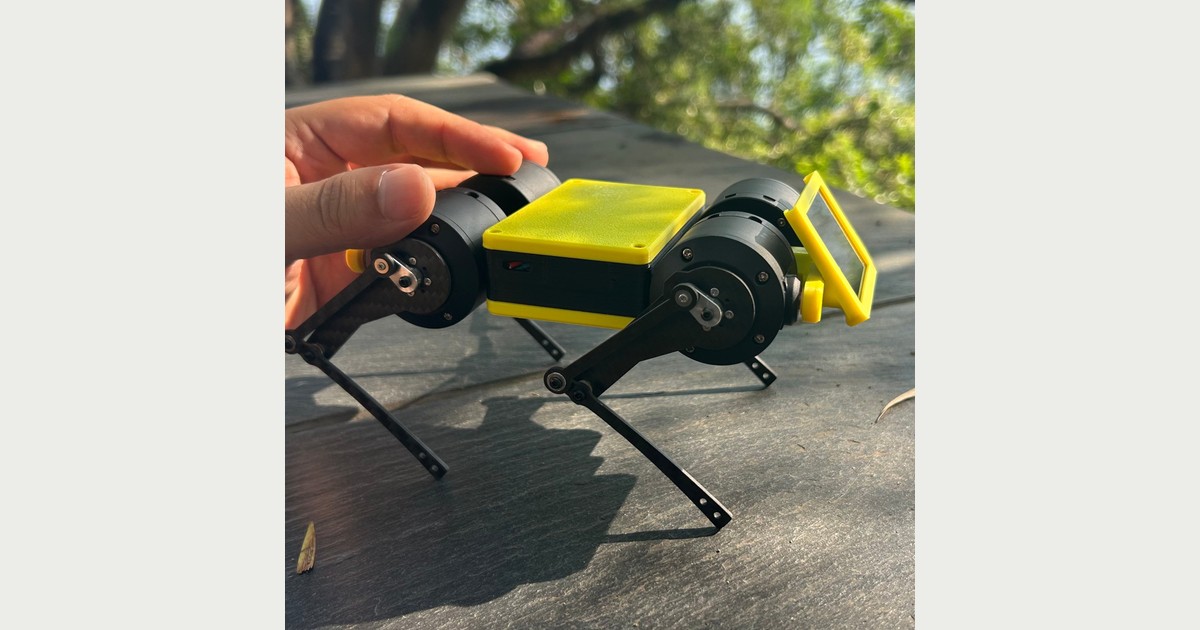
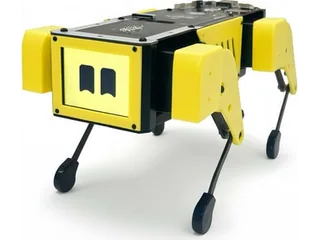
Una escalera en miniatura basta para complicarle el paseo a un perro robot pequeño. Mini Pupper 4 levanta las patas delanteras, apoya los pies en el siguiente peldaño y arrastra el resto del cuerpo hacia arriba. MangDang utiliza esa escena en su presentación para enseñar una máquina pensada para experimentar con cómo aprenden a moverse los robots.
La compañía anunció el nuevo cuadrúpedo el 26 de octubre en Open Robotics Discourse [en]. Su demostración oficial en vídeo reúne movimiento físico y simulación. La propuesta permite seguir el recorrido entre ambos: practicar con un robot virtual y llevar después el comportamiento aprendido al de verdad.
Muchas escaleras virtuales para unas pocas patas reales
Subir exige algo más que adelantar los pies. El cuerpo debe conservar apoyos mientras cambia de altura, y una pata que tropieza con el borde puede deshacer la maniobra. En el material de MangDang, el prototipo físico aparece con la electrónica descubierta sobre el lomo, mientras sus equivalentes digitales repiten ejercicios entre escalones azules.
El repositorio de simulación del fabricante [en] publica comportamientos para suelo plano, terreno irregular y escaleras. El entrenamiento aumenta gradualmente la dificultad e incluye tramos más estrechos y cambios de altura. Después exporta el controlador aprendido a un archivo que puede ejecutar el robot.
Hay una cifra que conviene leer con su escenario: MangDang comunica un 94,1 % de éxito en 512 ensayos simulados sobre cuatro peldaños de 25 milímetros de altura. RoboActu señala esa separación entre simulación y rendimiento físico. El porcentaje no demuestra que el robot real supere cualquier escalera; la documentación también advierte de que el modelo digital de una de las variantes sigue siendo provisional.
Un prototipo que invita a cambiar su forma de caminar
Frente al Mini Pupper 2 que presentamos con sus sensores opcionales, esta presentación pone el acento en la locomoción aprendida. MangDang acompaña el hardware con herramientas abiertas y compatibilidad con ROS 2 Jazzy y micro-ROS, software para conectar las aplicaciones del robot con su control electrónico.
Encaja así entre los robots educativos como plataforma para investigar movimientos y compartir mejoras. La ficha del programa Pioneer [en] aclara su fase: son prototipos de preproducción destinados a desarrolladores con experiencia en robots con patas. Participar exige probarlos, aportar comentarios y publicar contribuciones al código antes de terminar diciembre. La versión comercial y la producción en serie quedan para una etapa posterior.
Fuentes
- MangDang — anuncio original de Mini Pupper 4, 26 de octubre [en]
- MangDang — simulación, entrenamiento, resultados y limitaciones del modelo digital [en]
- MangDang — programa Pioneer y condiciones de los prototipos de preproducción [en]
- RoboActu — distinción entre los ensayos simulados y el comportamiento del robot físico (en francés)
- Imagen: MangDang — fotografía oficial de Mini Pupper 4 sobre una mesa; adaptación a cabecera [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.