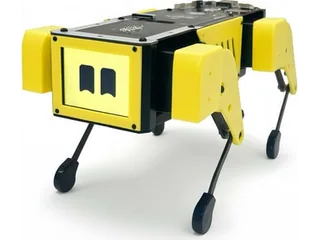
Mini Pupper 2: un cuadrúpedo al que hay que elegir los sensores
El pequeño robot de MangDang permite trabajar con ROS y movimiento de patas. Cámara, LiDAR y mando requieren comprobar la configuración antes de comprarlo.
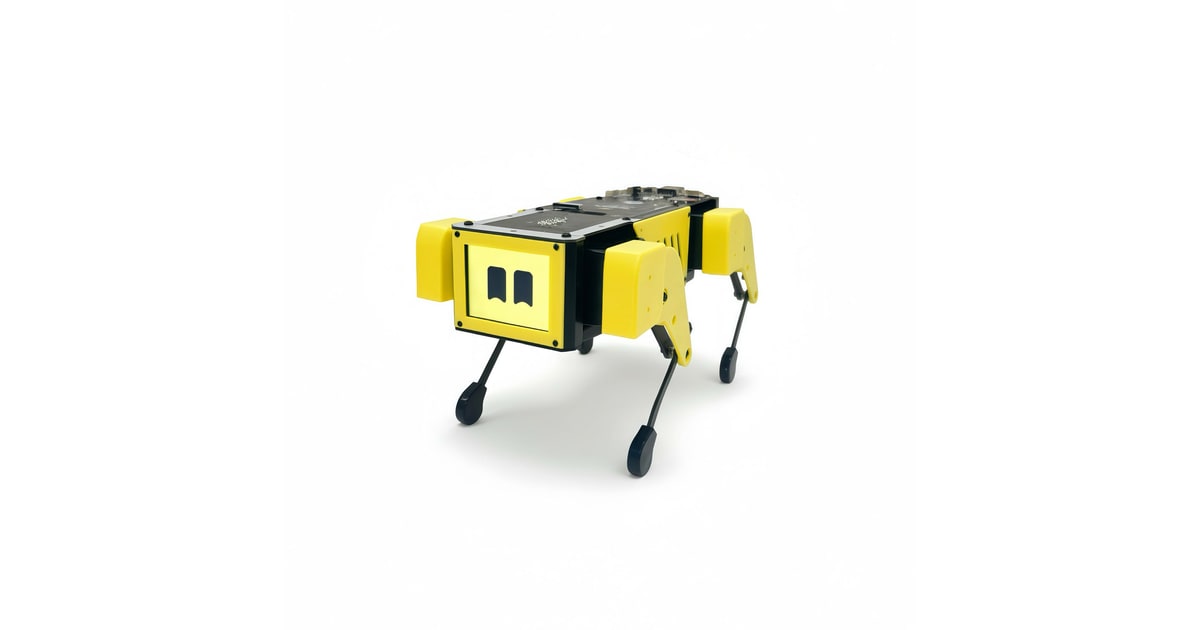
Mini Pupper 2 pone un cuadrúpedo pequeño sobre la mesa para experimentar con movimiento y software robótico. La plataforma de MangDang incorpora una Raspberry Pi Compute Module 4, pero no todas las imágenes de demostración muestran el equipo de la caja básica. Cámara, LiDAR y mando necesitan comprobarse antes de decidir la configuración.
La tienda de MangDang publica 649 dólares estadounidenses para el robot montado. También ofrece un kit de actualización por 399 dólares: es una opción distinta, que no debe interpretarse como el precio de un Mini Pupper 2 completo. Existe además una modalidad con patas premontadas que deja parte del ensamblaje al comprador.
Sensores que cambian el proyecto
La ficha comercial aclara que la cámara no forma parte de la configuración estándar y presenta alternativas para añadir visión. Las demostraciones de navegación y cartografía pueden requerir un LiDAR opcional. Reproducirlas exige reunir los sensores y el software que usa el ejemplo concreto.
La elección puede empezar por una actividad acotada. Para estudiar posturas y secuencias de movimiento, no hace falta comprar inmediatamente todo el equipo de percepción. Para levantar un mapa o detectar un objeto, la cámara o el LiDAR pasan a formar parte del objetivo y del presupuesto.
En robótica educativa, esta distinción permite repartir el trabajo en etapas. Primero se comprueba la marcha; después se añade una medida y se relaciona con una acción. Instalar varios sensores al mismo tiempo hace más difícil distinguir un fallo de alimentación, uno de comunicación y uno de lógica.
Un proyecto real ilustra lo que hay que añadir
Raspberry Pi publicó el proyecto FREISA, un robot de riego construido a partir de Mini Pupper 2. El equipo incorporó una cámara OAK-D Lite y un sistema de agua para desarrollar su aplicación. La plataforma permitió trabajar sobre ella, pero el riego no era una función doméstica incluida en el robot de serie.
El ejemplo ayuda a evaluar la compra de manera más precisa: si se quiere repetir una aplicación, hay que listar sus añadidos y comprender cómo se integran. Una base cuadrúpeda no se convierte en un robot de servicio completo solo porque un proyecto haya logrado usarla así.
Montaje y control también cuentan
La documentación de montaje organiza la preparación de Mini Pupper 2. Elegir entre montado y parcialmente ensamblado cambia el tiempo que se dedicará a mecánica antes de llegar al código.
MangDang indica que el mando no viene incluido y recomienda su alternativa de control por Wi-Fi frente a ciertas limitaciones de Bluetooth de CM4. Ese detalle afecta al inicio: conviene comprobar cómo se va a conducir la primera prueba, no descubrir después que falta el controlador mostrado en un vídeo.
Frente a cuadrúpedos de mayor tamaño, Mini Pupper 2 facilita estudiar movimientos con un cuerpo pequeño. Su interés está en poder elegir el siguiente componente según lo aprendido en la etapa anterior. El mejor conjunto será el que permita completar un ejercicio reproducible, con sensores y control identificados.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.